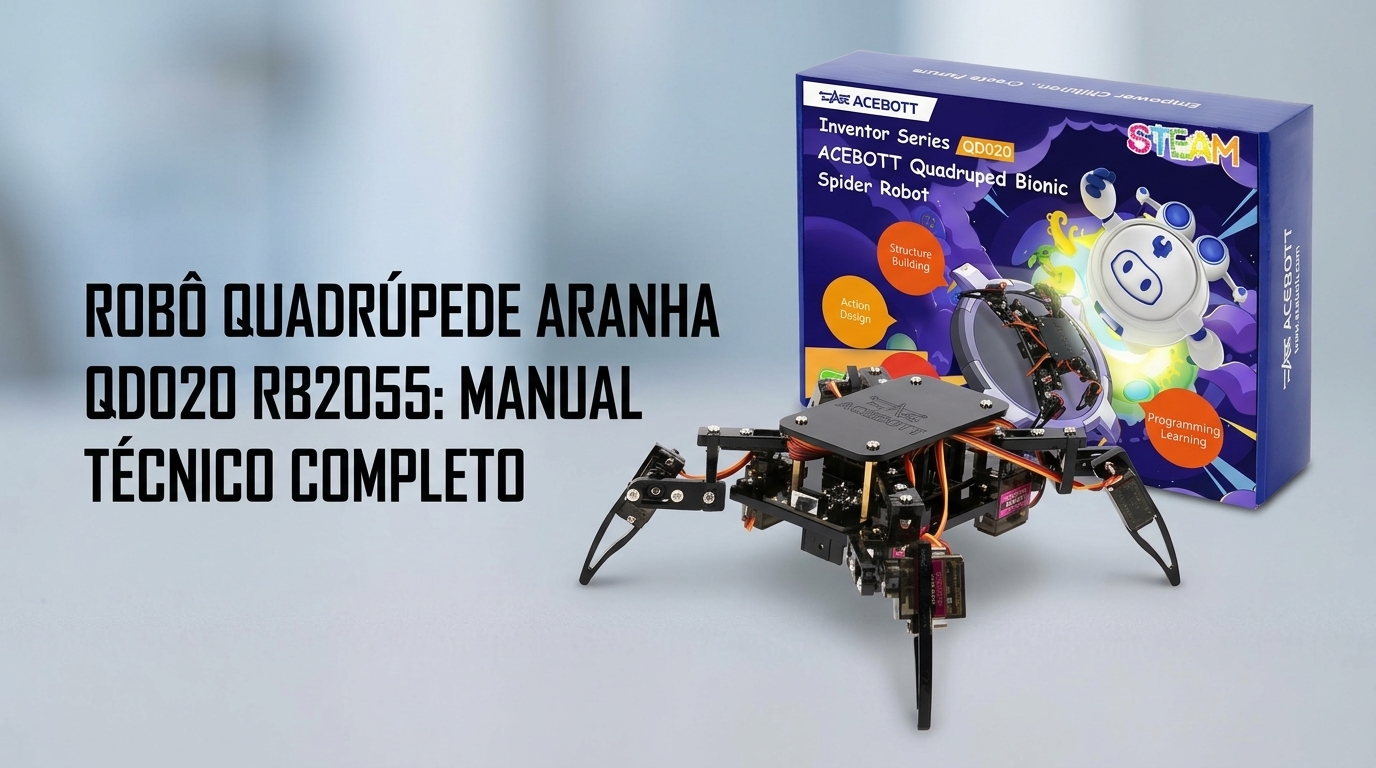
Kit Robô Avançado Quadrúpede Aranha Tutoriais Wifi App QD020 RB2055 - Curso Completo (ACECode)
Escolha a Versão do Curso
Este curso completo conta com duas abordagens didáticas desenvolvidas pela RoboBuilders e ACEBOTT. Selecione a metodologia ideal para o seu perfil ou de sua turma:
Versão ACECode
Programação Visual em Blocos (Scratch 3.0)
Ideal para iniciantes, crianças a partir de 8 anos, estudantes do Fundamental e educadores. Construa a lógica de marcha sem barreiras de digitação ou erros de sintaxe.
- 8 Lições práticas completas em blocos gráficos
- Calibração de ponto zero e alinhamento
- Danças rítmicas, passo de caranguejo e aceno
- Conexão Wi-Fi SoftAP com aplicativo ACEBOTT
Versão Arduino C/C++
Linguagem C/C++ na Arduino IDE com `text.h`
Ideal para alunos do Ensino Médio Técnico, universitários e makers que desejam dominar código em baixo nível, matrizes cinemáticas e sockets TCP.
- Códigos C/C++ 100% comentados linha a linha
- Biblioteca `text.h` e cinemática multieixo
- Transmissão de pacotes binários por rede
- Servidor TCP embarcado na porta 100
Introdução
Este curso apresenta o Kit Robô Avançado Quadrúpede Aranha Tutoriais Wifi App QD020 RB2055, desenvolvido pelo fabricante ACEBOTT e comercializado com suporte técnico especializado e garantia no território brasileiro pela RoboBuilders. Este modelo de treinamento foi concebido especificamente para capacitar estudantes, educadores, makers e entusiastas da robótica educacional através do ambiente de desenvolvimento gráfico ACECode, uma plataforma de programação em blocos visuais baseada na sólida arquitetura de código aberto do Scratch 3.0 (desenvolvido pelo MIT Media Lab), potencializada com blocos de comunicação e acionamento de baixo nível para controladores da Internet das Coisas (IoT). O robô adota a morfologia bioinspirada de uma aranha de 8 graus de liberdade (8 DOF), equipada com 8 micro servomotores independentes, uma placa central de alto desempenho com o microcontrolador ESP8266, uma placa de expansão de servomotores com barramento de potência reforçado e rádio transmissor Wi-Fi em 2.4 GHz, habilitando tanto a navegação autônoma programada quanto o comando manual via smartphone por aplicativo móvel em tempo real.
O diferencial pedagógico fundamental deste curso reside na harmonização perfeita entre a abstração lógica intuitiva da programação visual e a profundidade física e geométrica da robótica móvel com pernas. Em sistemas com esteiras ou rodas convencionais, o deslocamento é restrito a superfícies bidimensionais regulares e a cinemática envolve unicamente o cálculo da velocidade linear e velocidade angular dos eixos de tração. Em contrapartida, robôs quadrúpedes exigem a sincronização temporal milimétrica de múltiplos centros de rotação articular para garantir a sustentação dinâmica contra a força da gravidade. Ao longo das lições estruturadas deste material, o aluno não apenas montará visualmente blocos de comando, mas compreenderá a decomposição vetorial de passadas, o polígono de sustentação estática, o cálculo de coordenadas de centro de massa, a modulação por largura de pulso (PWM) que posiciona os servomotores, a montagem física do chassi cortado a laser em 12 etapas sequenciais e o estabelecimento de redes sem fio seguras para comando teleguiado.
O que você vai aprender:
- Instalar, configurar e dominar a interface gráfica de blocos do software ACECode no Windows e no macOS, gerenciando conexões com portas seriais virtuais via driver CP2102
- Compreender a arquitetura interna do microcontrolador ESP8266 Tensilica L106 e sua interação com a placa de expansão de servomotores de alta corrente
- Entender o funcionamento eletromecânico dos micro servomotores SG90, engrenagens redutoras e sinal de controle PWM de 50 Hz em termos físicos acessíveis
- Executar a montagem estrutural mecânica do chassi em acrílico cortado a laser em 12 passos sistemáticos, aplicando o torque correto e evitando fraturas mecânicas
- Executar a calibração de ponto neutro e posição zero de todos os 8 eixos através do projeto
1.3zero 0.sb3antes do aperto mecânico definitivo dos eixos estriados- Criar blocos customizados e procedimentos modulares (funções reutilizáveis) para encapsular posturas de espera, caminhada para a frente e marcha reversa
- Programar manobras de giro sobre o próprio eixo com raio zero no ACECode através do princípio dos torques angulares opostos entre os lados esquerdo e direito
- Desenvolver o algoritmo da marcha de caranguejo (translação lateral holonômica) mantendo o alinhamento corporal frontal inalterado
- Implementar a rotina de saudação gestual interativa com levantamento da pata dianteira direita e compensação de peso em tripé estático
- Criar coreografias de dança rítmica sincronizando movimentos periódicos e oscilações harmônicas de altura e rotação de ombros
- Estabelecer o modo Ponto de Acesso Wi-Fi (SoftAP) no robô e programar a decodificação de pacotes binários do aplicativo móvel ACEBOTT
- Diagnosticar com precisão técnica falhas de brownout por descarga de bateria, instabilidade de portas USB, reversão de conectores e desalinhamento de marcha
Material utilizado: Kit Robô Avançado Quadrúpede Aranha Tutoriais Wifi App QD020 RB2055 disponível na loja RoboBuilders em https://robobuilders.com.br.
Visão Geral do Kit e Arquitetura de Hardware
A concepção biomecânica do robô aranha biônica QD020 RB2055 é inspirada na morfologia de artrópodes pertencentes à classe dos aracnídeos. Diferente de vertebrados bípedes ou quadrúpedes mamíferos cujas pernas operam principalmente no plano sagital (sob o corpo), os artrópodes possuem uma estrutura de pernas projetadas lateralmente para fora do tronco, conferindo uma postura de baixo centro de gravidade e excelente estabilidade intrínseca contra tombamentos laterais.
Estrutura Articular e Graus de Liberdade (8 DOF)
Cada uma das quatro pernas do robô é uma cadeia cinemática aberta composta por dois elos rígidos principais acionados por dois eixos rotacionais independentes:
- Elo Proximal (Articulação da Coxa / Ombro): É acionado por um servomotor montado horizontalmente no chassi inferior. O eixo de rotação desse motor é estritamente vertical em relação ao corpo, permitindo que a perna descreva um arco horizontal no plano (movimento de guinada ou yaw). O curso angular útil dessa articulação varia de 30° a 150°, permitindo impulsionar o corpo para a frente ou para trás.
- Elo Distal (Articulação do Fêmur / Pata): É acionado por um segundo servomotor montado perpendicularmente ao primeiro, localizado na lateral da coxa. Seu eixo de rotação é puramente horizontal em relação à perna, permitindo que a haste inferior de acrílico (tíbia/pata) suba e desça no plano vertical (movimento de arfagem ou pitch). O curso angular útil varia de 40° a 140°, sendo responsável por descolar a extremidade da perna do solo para transposição aérea (fase de balanço) ou empurrá-la firmemente contra o piso (fase de suporte).
Com 2 atuadores independentes por membro, o quadrúpede possui ao todo:
| Pata / Articulação | Pino ESP8266 / Shield | Grau de Liberdade | Função Cinemática | Faixa Angular Útil | Posição Neutra (90°) |
|---|---|---|---|---|---|
| Dianteira Esquerda — Elevação | D0 (GPIO16) | Vertical (Pitch) | Elevação / Abaixamento da pata dianteira esquerda | 40° a 140° | Pata alinhada horizontalmente |
| Dianteira Esquerda — Coxa | D1 (GPIO5) | Horizontal (Yaw) | Rotação / Avanço horizontal do ombro esquerdo | 30° a 150° | 90° (perpendicular ao chassi) |
| Traseira Esquerda — Coxa | D2 (GPIO4) | Horizontal (Yaw) | Rotação / Avanço horizontal do ombro traseiro esquerdo | 30° a 150° | 90° (perpendicular ao chassi) |
| Traseira Esquerda — Elevação | D4 (GPIO2) | Vertical (Pitch) | Elevação / Abaixamento da pata traseira esquerda | 40° a 140° | Pata alinhada horizontalmente |
| Dianteira Direita — Elevação | D5 (GPIO14) | Vertical (Pitch) | Elevação / Abaixamento da pata dianteira direita | 40° a 140° | Pata alinhada horizontalmente |
| Dianteira Direita — Coxa | D6 (GPIO12) | Horizontal (Yaw) | Rotação / Avanço horizontal do ombro direito | 30° a 150° | 90° (perpendicular ao chassi) |
| Traseira Direita — Coxa | D7 (GPIO13) | Horizontal (Yaw) | Rotação / Avanço horizontal do ombro traseiro direito | 30° a 150° | 90° (perpendicular ao chassi) |
| Traseira Direita — Elevação | D8 (GPIO15) | Vertical (Pitch) | Elevação / Abaixamento da pata traseira direita | 40° a 140° | Pata alinhada horizontalmente |
Arquitetura Eletrônica: O Microcontrolador ESP8266
O controle computacional do robô é realizado pelo microcontrolador ESP8266 NodeMCU, um circuito integrado monolítico (SoC) que reúne um poderoso núcleo microprocessador Tensilica Xtensa L106 de 32 bits operando em uma frequência básica de 80 MHz (podendo ser configurado até 160 MHz), com memória Flash de programa de 4 Megabytes (32 Megabits) e um transceptor de radiofrequência completo compatível com as normas IEEE 802.11 b/g/n em 2.4 GHz.
No ambiente ACECode, a camada de abstração do software se encarrega de traduzir os blocos montados pelo usuário em sinais de temporização extremamente precisos. Cada pino digital do ESP8266 utilizado para controle de motor emite um sinal elétrico de modulação por largura de pulso (PWM) com taxa de repetição de 50 vezes por segundo (50 Hz), o que equivale a um período completo de onda de 20 milissegundos (20 ms). A largura da parte alta da onda quadrada () define a posição física precisa onde o servomotor deve posicionar seu eixo de saída:
- Um pulso elétrico em nível alto com duração de 0.5 ms (500 microssegundos) faz o servomotor girar completamente para o batente extremo esquerdo de 0 graus.
- Um pulso elétrico com duração de 1.5 ms (1500 microssegundos) orienta o servomotor exatamente para o seu centro mecânico de 90 graus.
- Um pulso elétrico com duração de 2.5 ms (2500 microssegundos) faz o servomotor girar para o batente extremo direito de 180 graus.
A Placa de Expansão de Servos e o Gerenciamento de Corrente
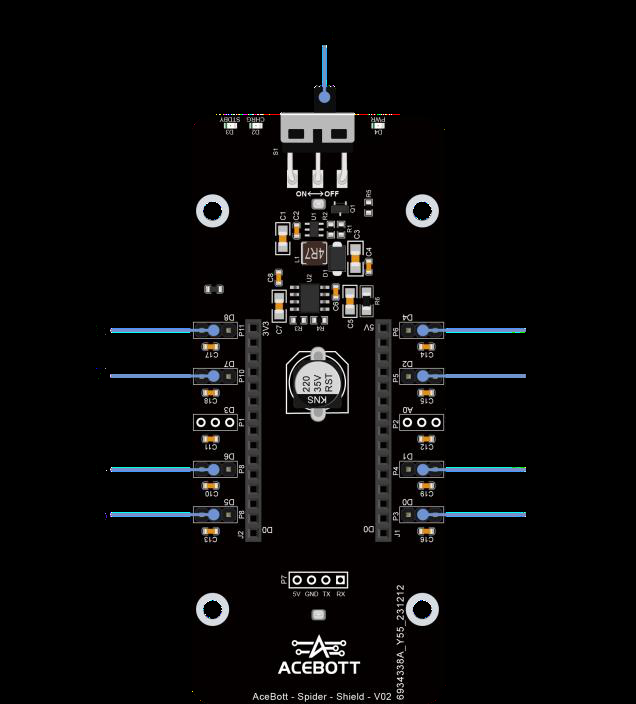
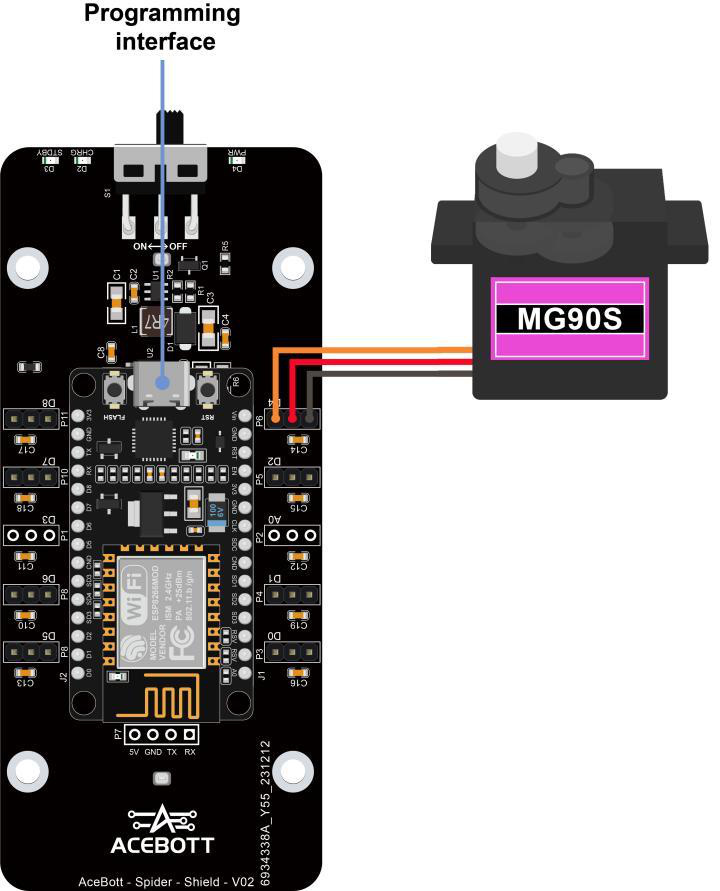
Um dos maiores desafios no projeto de robôs com pernas móveis é o suprimento elétrico de potência. Quando os 8 servomotores estão em repouso sem carga mecânica, cada motor consome uma corrente elétrica de aproximadamente 100 mA, somando um consumo basal de 0.8 A. No entanto, no instante em que o robô inicia um passo e precisa erguer o chassi contra a aceleração da gravidade terrestre (), o torque exigido nas engrenagens faz com que a corrente em cada motor atinja picos transitórios de até 650 mA a 800 mA.
Se os motores fossem alimentados diretamente a partir dos pinos de saída do microcontrolador ESP8266 (que suportam no máximo 12 mA por pino), o chip seria imediatamente queimado por sobrecorrente. Por este motivo, o kit inclui a Placa de Expansão de Servomotores ACEBOTT, cujo projeto de engenharia conta com:
- Barramento de Potência Separado (Servo VCC): As trilhas de alimentação dos 8 servomotores são fisicamente isoladas do circuito de 3.3V do processador e possuem largura de cobre ampliada para conduzir com segurança correntes contínuas de até 5.0 Amperes.
- Capacitores de Filtro Eletrolítico: Capacitores de grande capacidade atuam como pequenos reservatórios de energia locais, descarregando corrente instantânea durante os picos de aceleração mecânica e evitando que a tensão da bateria caia abruptamente a ponto de disparar o circuito de reset por subtensão (brownout) do processador central.
- Pinos Padronizados de 3 Vias: Cada conector de servo possui três pinos com código de cores industrial:
- Pino S (Sinal - Laranja): Conectado diretamente à porta digital de sinal PWM do ESP8266.
- Pino V (Tensão VCC - Vermelho): Fornece tensão de potência regulada para os motores elétricos internos.
- Pino G (Terra GND - Marrom/Preto): Referência elétrica comum e retorno de corrente.
Conceitos Físicos: Equilíbrio Estático e Polígono de Sustentação
Em robôs quadrúpedes com marchas discretas, o equilíbrio é classificado em duas modalidades:
- Equilíbrio Dinâmico: O robô pode encontrar-se temporariamente instável durante a fase de voo de uma passada, compensando a queda através de forças inerciais de aceleração e reação com o solo (como fazem os quadrúpedes biológicos e robôs bípedes avançados).
- Equilíbrio Estático: O robô desloca-se a uma velocidade moderada mantendo a projeção vertical do seu Centro de Massa (CoM) sempre confinada no interior do polígono bidimensional traçado pelos pontos de contato das patas no piso. Se o robô congelar subitamente em qualquer milissegundo de sua caminhada, ele permanecerá de pé sem cair.
Nas lições práticas em blocos desenvolvidas no ACECode, utilizaremos a marcha estática, na qual três pernas permanecem firmemente apoiadas no piso enquanto apenas uma perna por vez é suspensa no ar. O polígono formado pelas 3 patas de apoio forma um triângulo no solo. A projeção das coordenadas do Centro de Gravidade obedece à média ponderada da distribuição das massas de todos os componentes do robô:
Se a reta vertical descendente traçada a partir de passar fora da área delimitada pelos três pontos de apoio, o torque gerado pelo peso do robô não encontra momento resistente e a estrutura tomba. Por isso, todos os procedimentos de caminhada criados no ACECode realizam primeiro uma inclinação compensatória de peso para a perna oposta antes de mandar o servo de elevação levantar a pata do solo!
Biofísica e Engenharia da Locomoção com Pernas: Custo de Transporte e Estabilidade
Na engenharia robótica, a locomoção terrestre é categorizada conforme o mecanismo de interação com o solo: tração contínua por rodas cilíndricas, esteiras lagartas de borracha ou membros articulados bioinspirados (pernas). Embora rodas ofereçam altíssima eficiência energética em pisos perfeitamente planos e asfaltados, sua capacidade de transposição decai drasticamente em terrenos acidentados, rochosos ou desprovidos de regularidade geométrica.
Para quantificar e comparar a eficiência energética de diferentes sistemas robóticos móveis, a literatura científica internacional utiliza o índice adimensional denominado Custo de Transporte Específico (Cost of Transport - CoT):
Onde:
- representa a potência elétrica média consumida da bateria pelo sistema (em Watts, calculada por );
- é a massa total do robô aranha (aproximadamente com a célula 18650 instalada);
- é a aceleração da gravidade local ();
- é a velocidade média linear de avanço ao longo do percurso (em metros por segundo, ).
Em veículos sobre rodas em superfícies lisas, o CoT situa-se geralmente em torno de 0.1 a 0.3. Em robôs quadrúpedes articulados como a aranha QD020 RB2055, onde cada passo envolve acelerar e desacelerar a massa das pernas contra a gravidade e vencer o atrito interno das caixas de engrenagens de nylon dos 8 servomotores, o índice CoT situa-se entre 1.5 e 3.0. A contrapartida para esse maior gasto energético é a impressionante capacidade de superação de degraus verticais e fendas:
Isso significa que o robô aranha consegue transpor desníveis de piso superiores a 4 centímetros de altura — mais que o dobro do raio de qualquer rodinha educacional padrão de robótica!
Equacionamento do Torque nas Engrenagens dos Servomotores
Cada servomotor SG90 do kit possui torque de parada nominal de (equivalente a aproximadamente ) quando operando na tensão regulada de 5.0 Volts. Para garantir que os motores não superaqueçam nem sofram desgaste prematuro durante caminhadas prolongadas, o dimensionamento do braço de alavanca precisa satisfazer a inequação estática de equilíbrio de momentos:
Durante o apoio em três patas (tripé estático de suporte), a força normal média suportada por cada perna apoiada é de aproximadamente um terço do peso total:
Multiplicando essa força pelo comprimento horizontal do elo de acrílico (), o torque estático exigido na articulação da coxa é:
Como o torque exigido () representa menos de 25% da capacidade máxima de torque dos servomotores (), o robô aranha opera com uma margem de segurança mecânica de mais de 400%, conferindo vida útil prolongada aos atuadores mesmo em uso escolar intenso!
Especificações Técnicas Eletromecânicas e Gestão Energética
Para que os estudantes e técnicos compreendam as fronteiras operacionais do robô quadrúpede aranha biônica QD020 RB2055, a tabela abaixo consolida todas as grandezas físicas, elétricas e mecânicas homologadas para o sistema em operação contínua:
| Parâmetro Operacional | Valor Nominal de Trabalho | Limite Máximo Admissível | Unidade / Observação Técnica |
|---|---|---|---|
| Tensão de Alimentação da Bateria | 3.7 V | 4.2 V | Tensão fornecida por 1 célula de íons de lítio 18650 recarregável |
| Tensão de Barramento dos Servos (VCC) | 5.0 V | 5.5 V | Tensão de potência regulada por circuito conversor na placa de expansão |
| Tensão Lógica do Microcontrolador (VDD) | 3.3 V | 3.6 V | Tensão do barramento interno do chip ESP8266 e conversor CP2102 |
| Corrente em Repouso Estático (Standby) | 0.45 A | 0.65 A | 8 servos energizados travados no ângulo neutro sem carga externa |
| Corrente Média em Marcha Contínua (Forward) | 1.10 A | 1.60 A | Locomoção trotante em piso horizontal liso em temperatura ambiente |
| Corrente de Pico em Transição Rápida (Stall) | 2.80 A | 3.80 A | Pico transitório durante elevação abrupta do chassi e aceleração |
| Torque Estático por Servomotor SG90 (5.0V) | 1.6 kgf·cm | 1.8 kgf·cm | Torque de retenção do conjunto redutor de engrenagens de nylon |
| Velocidade Angular sem Carga | 0.12 s / 60° | 0.10 s / 60° | Tempo necessário para varredura angular de 60 graus a 5.0V |
| Frequência de Modulação PWM | 50 Hz | 50 Hz | Período de repetição de pulso de 20 milissegundos padronizado |
| Resolução Temporal de Pulso PWM | 1.0 µs | 0.5 µs | Precisão do temporizador de hardware de 16 bits do microcontrolador |
| Faixa Útil de Temperatura Operacional | 10 °C a 40 °C | -5 °C a 55 °C | Faixa ambiental recomendada para evitar empenamento térmico do acrílico |
| Massa Total da Estrutura com Bateria | 380 g | 450 g | Massa medida em balança de precisão incluindo peças e eletrônica |
| Capacidade de Carga Útil Adicional (Payload) | 120 g | 180 g | Carga máxima que pode ser adicionada sobre a chapa superior do chassi |
Cálculo da Autonomia Operacional da Bateria 18650
A autonomia teórica e prática do robô pode ser estimada através do quociente entre a capacidade de carga elétrica da célula de lítio e a corrente média demandada pelo sistema :
Considerando uma célula 18650 de boa procedência com capacidade nominal de 2600 mAh (2.6 Ah) e um rendimento de conversão do circuito regulador de potência :
- Em Modo de Demonstração / Marcha Contínua ():
- Em Modo Intermitente de Sala de Aula (alternando testes curtos e explicações teóricas, ):
Isso comprova que uma única carga completa de bateria é perfeitamente suficiente para atender a um turno escolar completo de oficinas de robótica sem interrupções para recarga!
Inventário do kit
Antes de iniciar os encaixes mecânicos, abra a embalagem do kit sobre uma mesa ampla e limpa e realize a conferência meticulosa de todos os itens e ferramentas:
- 1 Placa controladora principal com microcontrolador ESP8266 NodeMCU, transceptor Wi-Fi em 2.4 GHz e conector USB Type-C
- 1 Placa de expansão para servomotores ACEBOTT Servo Shield com barramentos de potência reforçados e réguas de conexão D0 a D8
- 8 Micro servomotores 9g com rotação de 180 graus, engrenagens de nylon de alta durabilidade e cabos de 3 vias
- 8 Conjuntos plásticos de acessórios para servos contendo braços do tipo cruzeta dupla e parafusos de retenção de eixo
- 1 Suporte para 1 bateria de íons de lítio recarregável padrão 18650 com chave liga-desliga e fios de saída polarizados
- 1 Cabo de conexão e programação USB Type-C de alta velocidade com condutores blindados para dados e alimentação
- 1 Chapa estrutural inferior do chassi (Body-Bottom) cortada a laser em acrílico transparente de 3 mm de espessura
- 1 Chapa estrutural superior do chassi (Body-Top) cortada a laser em acrílico transparente de 3 mm de espessura
- 4 Peças estruturais em acrílico para as articulações proximais das pernas (Coxas / Thigh Plates)
- 4 Peças estruturais em acrílico para as articulações intermediárias das pernas (Fêmures / Femur Plates)
- 4 Peças estruturais em acrílico para as hastes inferiores de contato com o piso (Patas / Tíbias / Lower Leg Plates)
- 1 Chave de fenda cruzada tipo Philips de precisão ergonômica com haste magnetizada para fixação de parafusos
- 16 Parafusos de máquina métricos M3x6mm em aço zincado para fixação dos servomotores nas chapas de acrílico
- 8 Parafusos de máquina métricos M3x8mm em aço zincado para montagem e fixação das placas eletrônicas
- 8 Parafusos de máquina longos M3x10mm com porcas auto-travantes para articulações móveis
- 8 Parafusos auto-atarraxantes curtos originais para travamento dos braços plásticos nos eixos estriados dos motores
- 16 Parafusos auto-atarraxantes finos com ponta cônica para ancoragem dos braços plásticos nas peças de acrílico
- 16 Porcas sextavadas métricas padrão M3 em aço zincado com rosca padronizada
- 4 Espaçadores plásticos cilíndricos em nylon para isolamento elétrico e sustentação física entre os dois andares do chassi
Ao somar criteriosamente cada componente individual desta listagem oficial — incluindo placas de circuito impresso, motores atuadores, elementos cortados em acrílico de grau óptico, cabos conectorizados, chave manual e o conjunto integral de fixadores mecânicos (parafusos, porcas e espaçadores) —, o kit reúne exatamente 102 peças físicas individuais rigorosamente inspecionadas e dimensionadas para o perfeito funcionamento do robô aranha quadrúpede.
Tabela de Correspondência das Portas no ACECode
No ambiente de programação em blocos do ACECode, a identificação dos motores é simplificada ao utilizar os rótulos serigrafados na placa de expansão (portas D0 a D8). A tabela mestre abaixo relaciona cada motor, sua articulação anatômica, seu pino na placa e sua função cinemática:
| Posição da Perna | Articulação do Robô | Porta no ACECode | GPIO do ESP8266 | Movimento Executado | Ângulo de Ponto Zero |
|---|---|---|---|---|---|
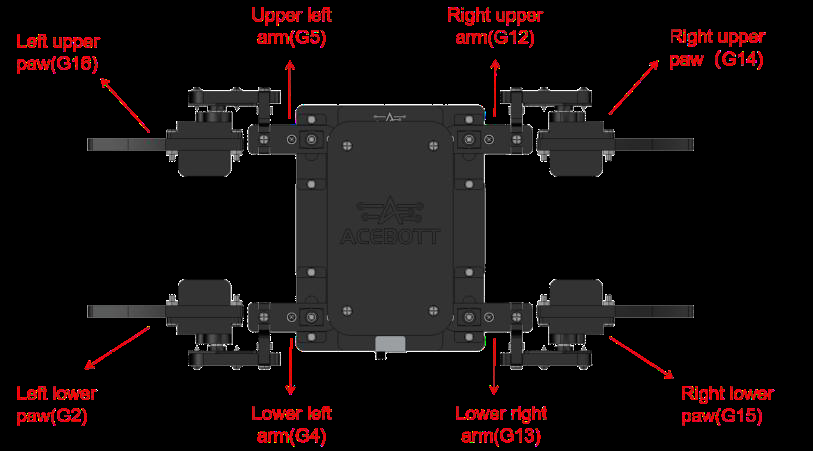
| Superior Direita (Dianteira Dir.) | Pata Distal | Porta D5 | GPIO 14 | Levanta e abaixa a perna dianteira direita | 135° |
| Superior Direita (Dianteira Dir.) | Braço Proximal | Porta D6 | GPIO 12 | Gira a perna dianteira direita para frente e trás | 45° |
| Inferior Direita (Traseira Dir.) | Braço Proximal | Porta D7 | GPIO 13 | Gira a perna traseira direita para frente e trás | 135° |
| Inferior Direita (Traseira Dir.) | Pata Distal | Porta D8 | GPIO 15 | Levanta e abaixa a perna traseira direita | 45° |
| Superior Esquerda (Dianteira Esq.) | Pata Distal | Porta D0 | GPIO 16 | Levanta e abaixa a perna dianteira esquerda | 45° |
| Superior Esquerda (Dianteira Esq.) | Braço Proximal | Porta D1 | GPIO 5 | Gira a perna dianteira esquerda para frente e trás | 135° |
| Inferior Esquerda (Traseira Esq.) | Braço Proximal | Porta D2 | GPIO 4 | Gira a perna traseira esquerda para frente e trás | 45° |
| Inferior Esquerda (Traseira Esq.) | Pata Distal | Porta D4 | GPIO 2 | Levanta e abaixa a perna traseira esquerda | 135° |
Montagem Mecânica (Assembly Guide)
A montagem mecânica do robô aranha quadrúpede é uma atividade pedagógica enriquecedora que exercita a motricidade fina, a interpretação espacial e o rigor de engenharia. Todas as peças de acrílico foram fabricadas por corte a laser de alta repetibilidade geométrica. Não utilize martelos, alicates ou força bruta; todas as peças foram calculadas para encaixar de forma suave e precisa.
Passo 1 — Remoção cuidadosa da película adesiva protetora
O acrílico do kit é enviado revestido por uma película adesiva de papel kraft pardo ou filme plástico fosco que tem como finalidade exclusiva proteger as chapas contra riscos durante o manuseio e transporte. Utilizando a unha em um dos vértices de cada peça, puxe a película diagonalmente em velocidade constante até remover por completo os adesivos de ambas as faces das 14 peças de acrílico (base inferior, base superior, 4 coxas, 4 fêmures e 4 patas). Deixe as peças limpas sobre um pano suave ou bancada organizada.
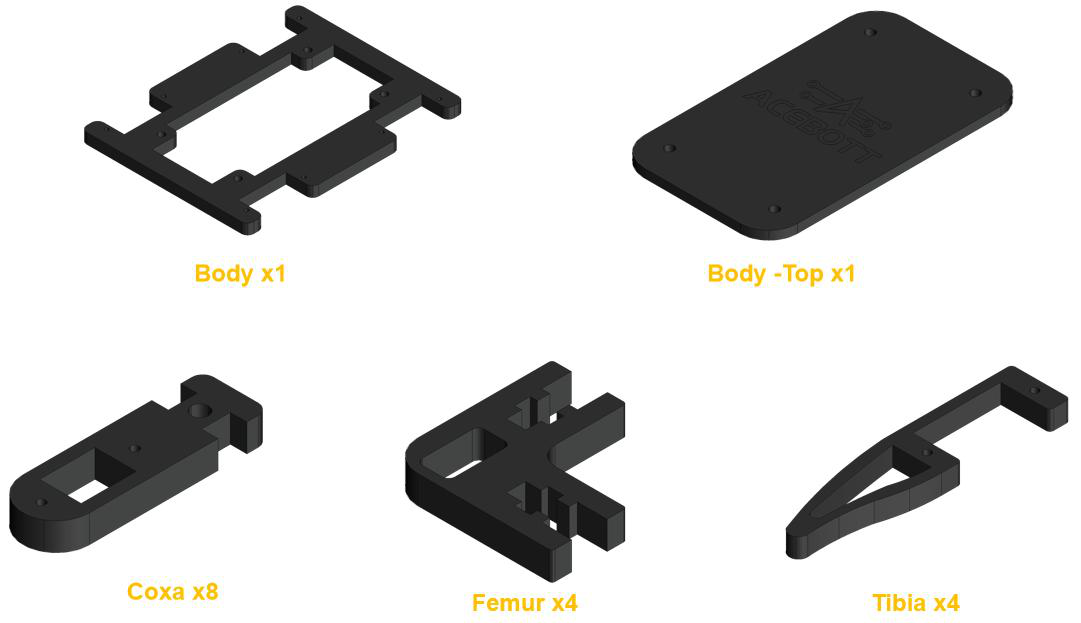
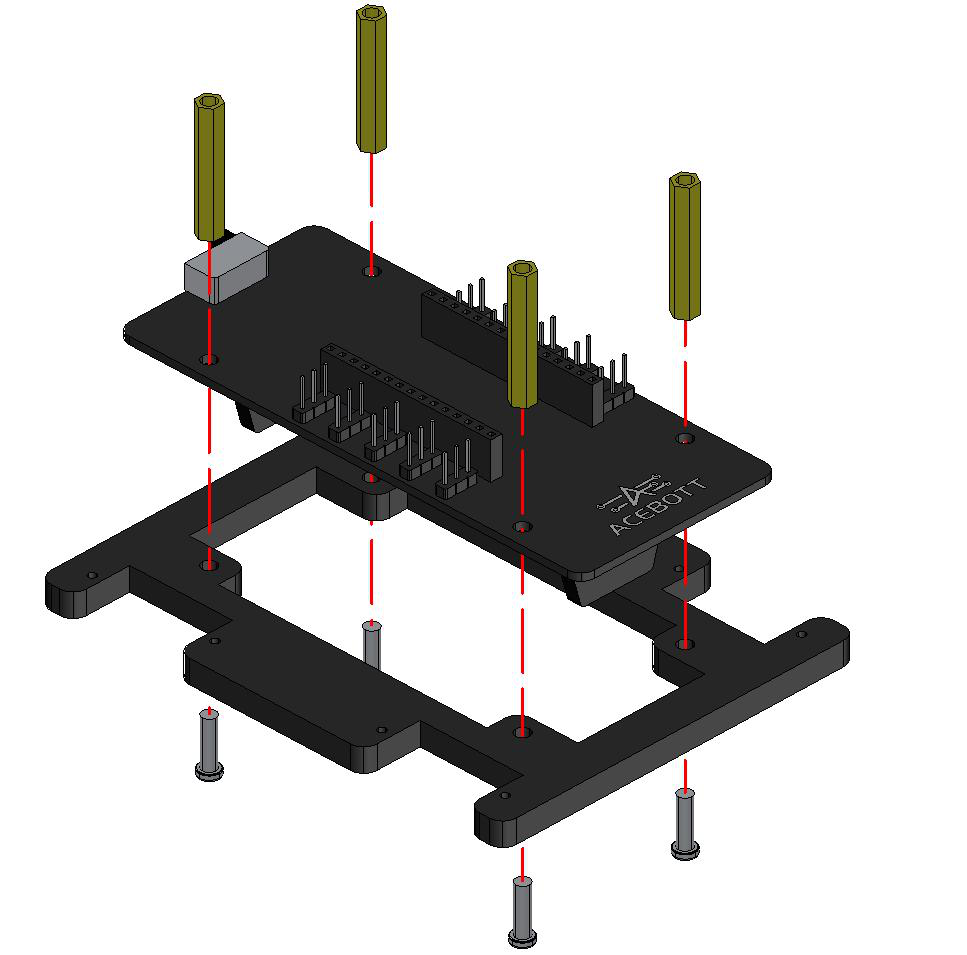
Passo 2 — Instalação da placa de expansão na chapa inferior
Posicione a placa de expansão de servomotores ACEBOTT Servo Shield sobre a chapa de acrílico inferior do chassi (Body-Bottom). Note que a placa possui 4 furos perimetrais que coincidem perfeitamente com os furos de montagem da chapa. Introduza 4 parafusos de máquina M3x8mm pela face superior e rosqueie por baixo 4 porcas sextavadas M3. Aperte com a chave Philips fornecida até sentir que a placa assentou firmemente, sem aplicar torque excessivo para não trincar a máscara de solda da placa de circuito impresso.
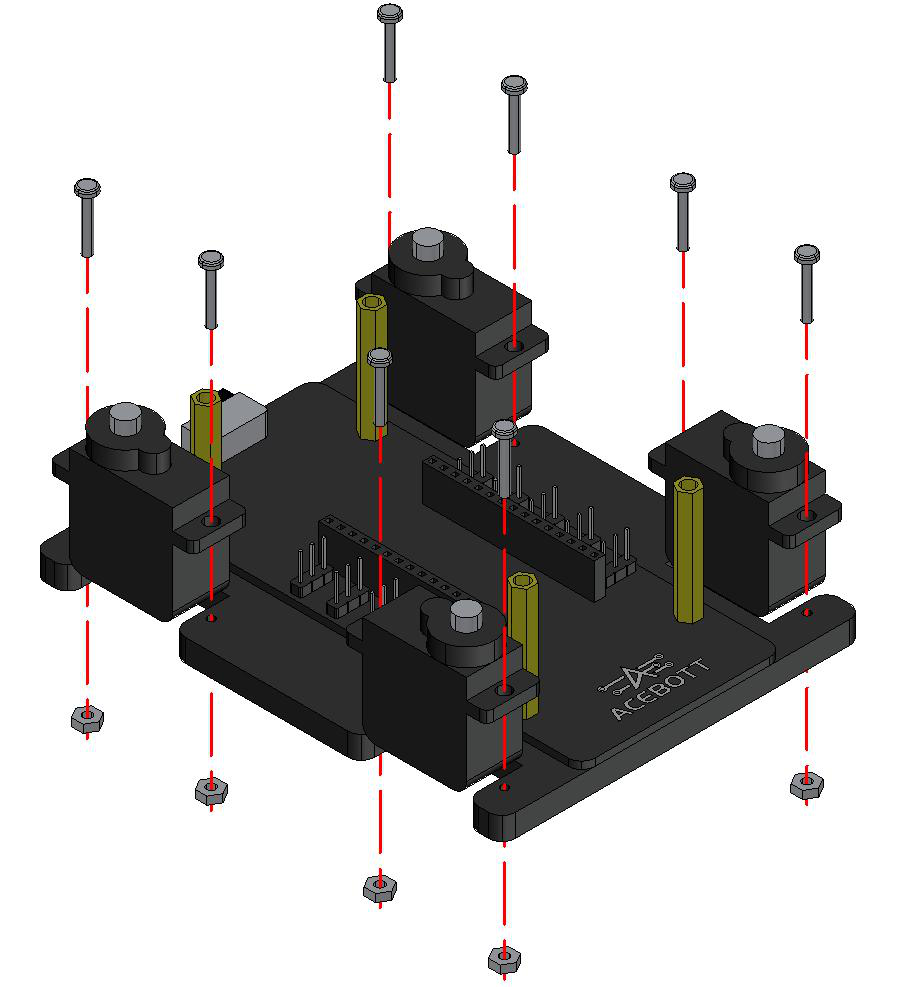
Passo 3 — Fixação dos 4 servos de rotação horizontal do corpo
Encaixe 4 micro servomotores nas quatro aberturas retangulares localizadas nos cantos do chassi inferior. O eixo rotativo dentado de cada motor deve ficar orientado voltado para fora do corpo e apontado para cima. Transpasse dois parafusos de máquina M3x6mm pelos orifícios das orelhas plásticas de fixação do servomotor e pelos rasgos do acrílico, prendendo com porcas M3 pela face oposta. Esses quatro atuadores executarão o movimento de rotação horizontal (abertura e fechamento) das quatro pernas.
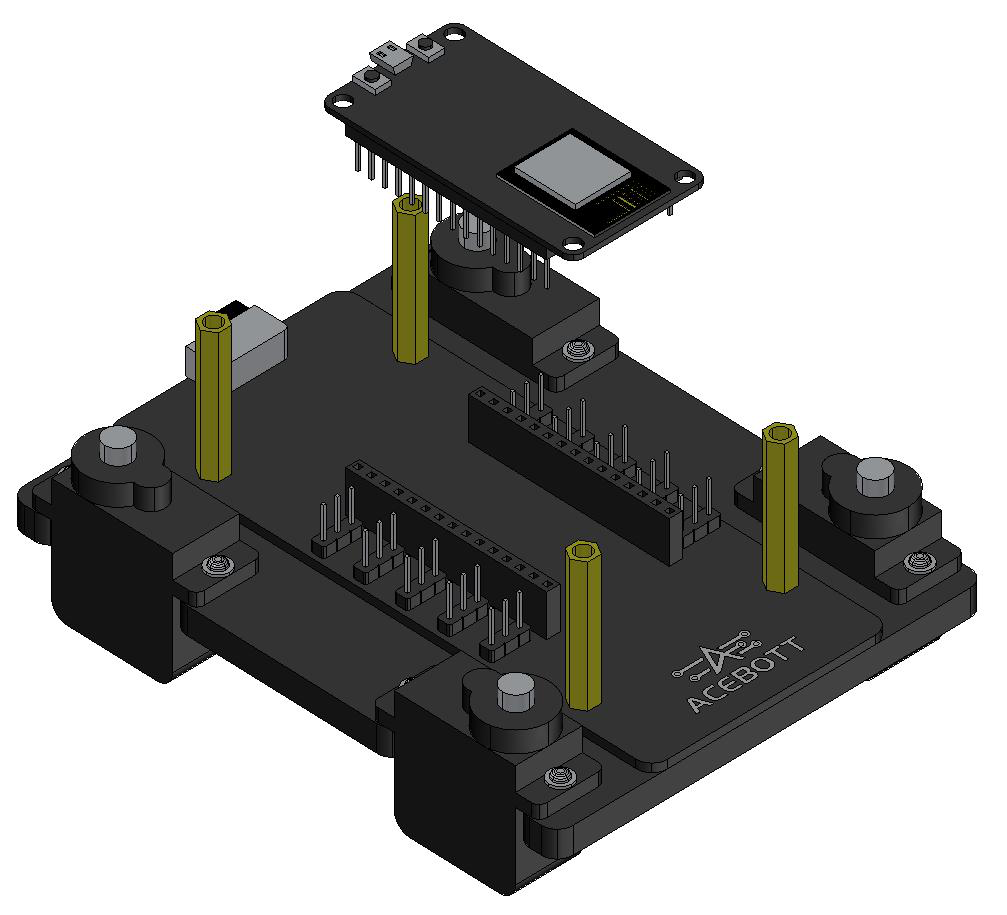
Passo 4 — Encaixe da controladora ESP8266 na placa de expansão
Pegue a placa microcontroladora ESP8266 NodeMCU e alinhe suas duas réguas de pinos machos com os barramentos fêmeas correspondentes da placa de expansão montada no Passo 2. Pressione a placa verticalmente de forma homogênea em ambas as pontas até que todos os pinos estejam totalmente introduzidos e nivelados. O conector USB Type-C deve ficar voltado para a parte posterior do robô, facilitando o encaixe do cabo de programação sem obstrução.
Passo 5 — Fixação dos braços plásticos (servo horns) nas peças das pernas
Pegue os braços plásticos oscilantes do tipo cruzeta dupla fornecidos na embalagem de acessórios de cada servomotor. Posicione um braço plástico sobre os orifícios circulares pré-cortados nas peças de acrílico das pernas (coxas e patas). Fixe o braço plástico utilizando 2 parafusos auto-atarraxantes finos de ponta cônica, parafusando-os através do plástico até que a cabeça do fixador assente sem folgas sobre o acrílico. Repita a montagem para os 8 conjuntos articulados com rigorosa simetria.
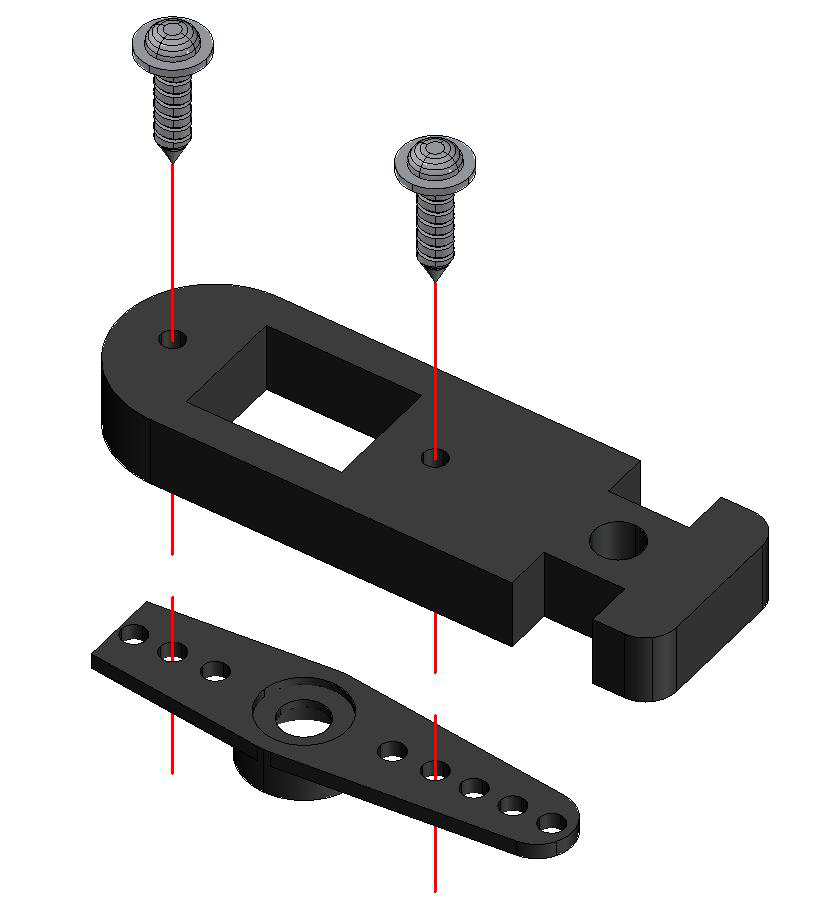
Passo 6 — Acoplamento dos servomotores de elevação nos fêmures
Instale um servomotor em cada uma das quatro peças de fêmur das pernas. Estes motores atuarão no plano vertical, gerando o movimento de elevação do membro. Fixe cada motor à sua chapa de fêmur utilizando dois parafusos de máquina M3x6mm e porcas M3, mantendo o eixo estriado voltado para a extremidade inferior onde será montada a pata de contato com o solo.
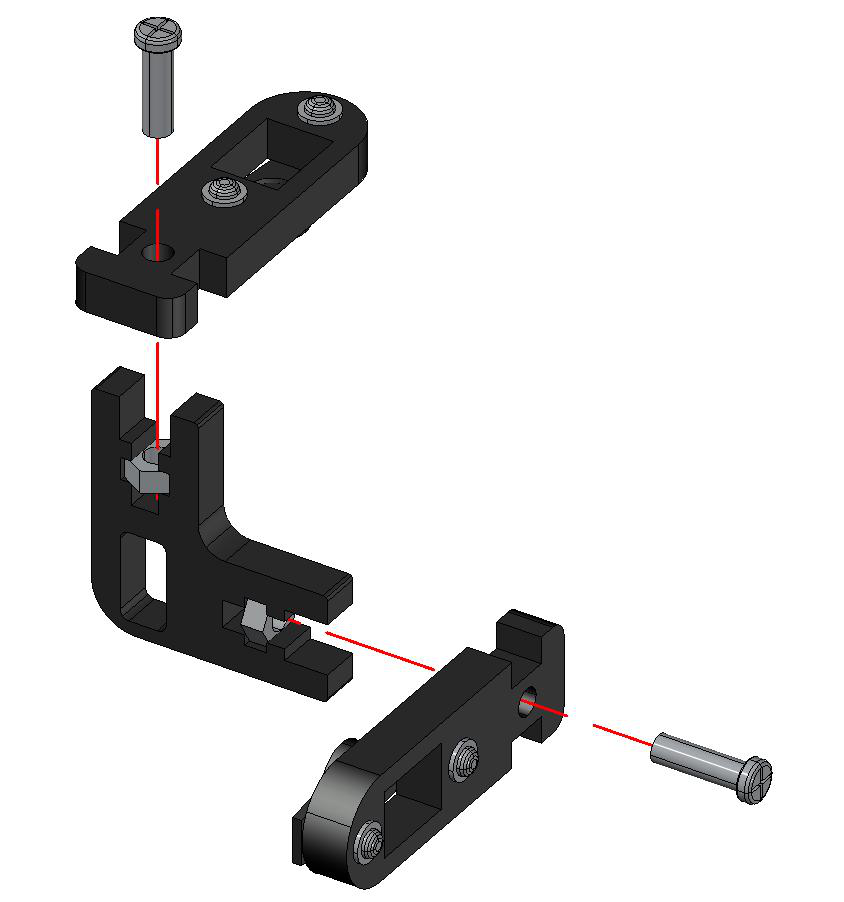
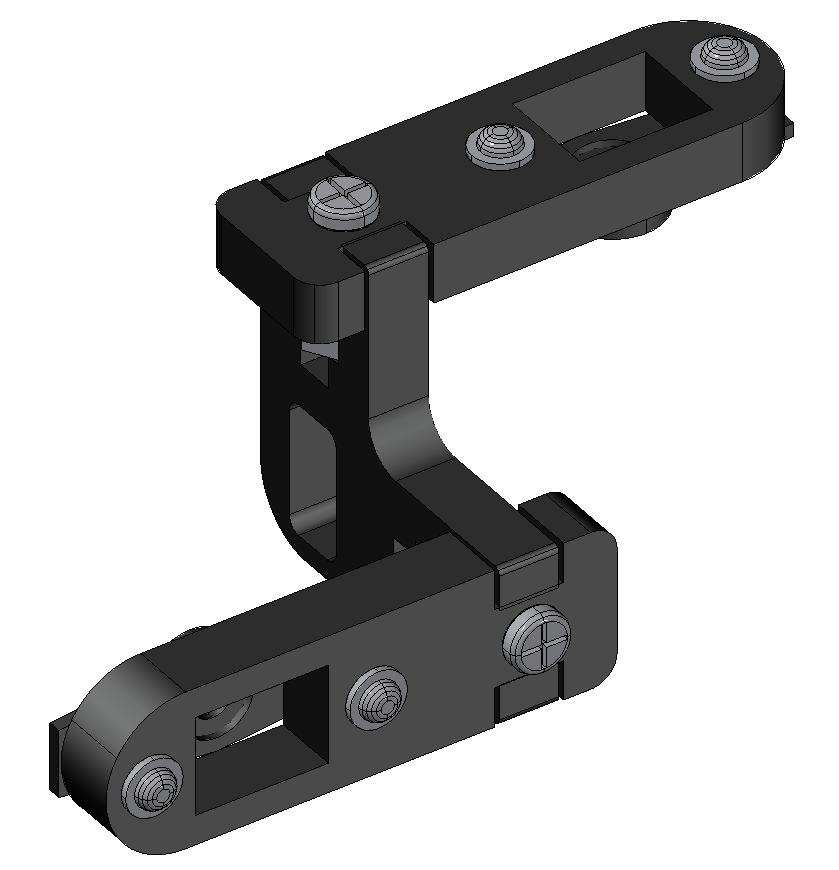
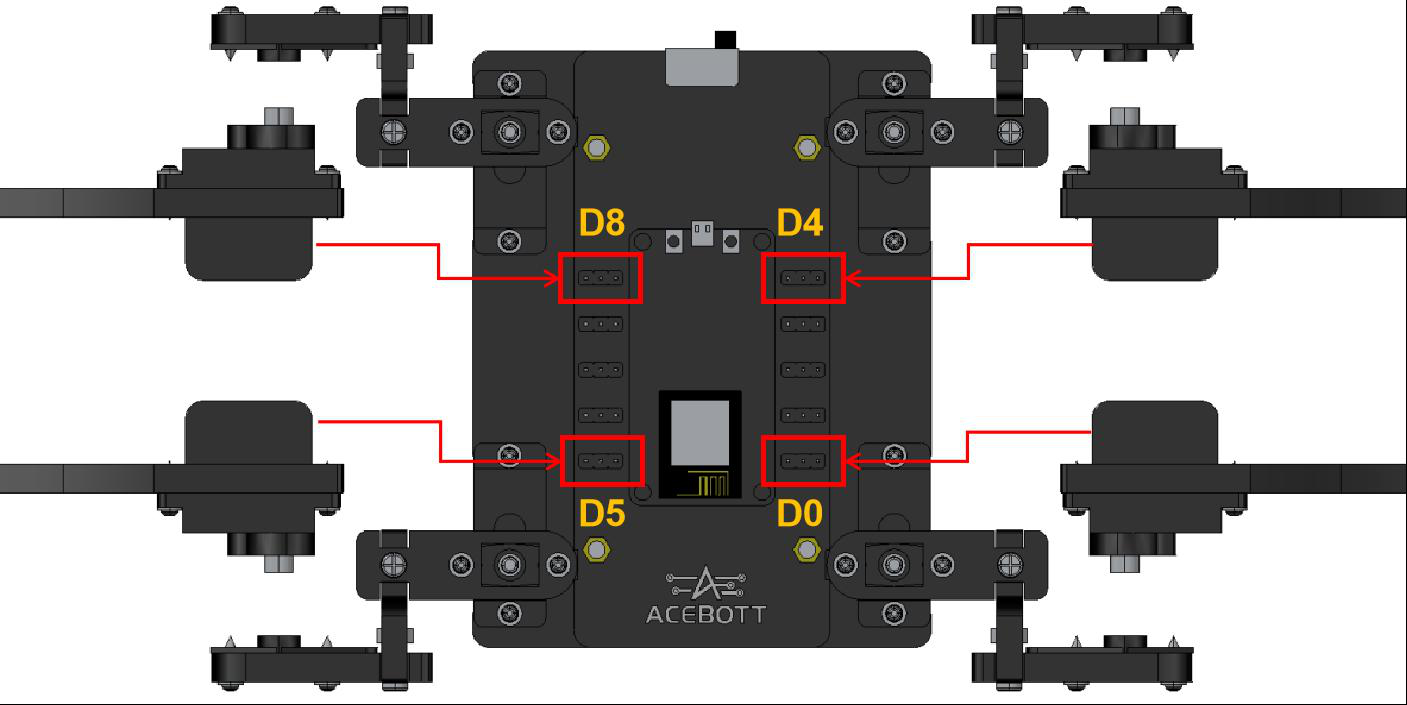
Passo 7 — Ligação dos chicotes elétricos dos 4 servos do corpo
Antes de cobrir a estrutura central, passe os cabos elétricos dos 4 servomotores instalados no chassi inferior e conecte-os nas portas serigrafadas da placa de expansão:
- Pata Superior Direita -> Porta
D5 - Braço Superior Direito -> Porta
D6 - Braço Inferior Direito -> Porta
D7 - Pata Inferior Direita -> Porta
D8Conecte sempre a via marrom (GND) no pino preto marcado com a letra G e a via laranja (Sinal) no pino amarelo/branco marcado com a letra S.
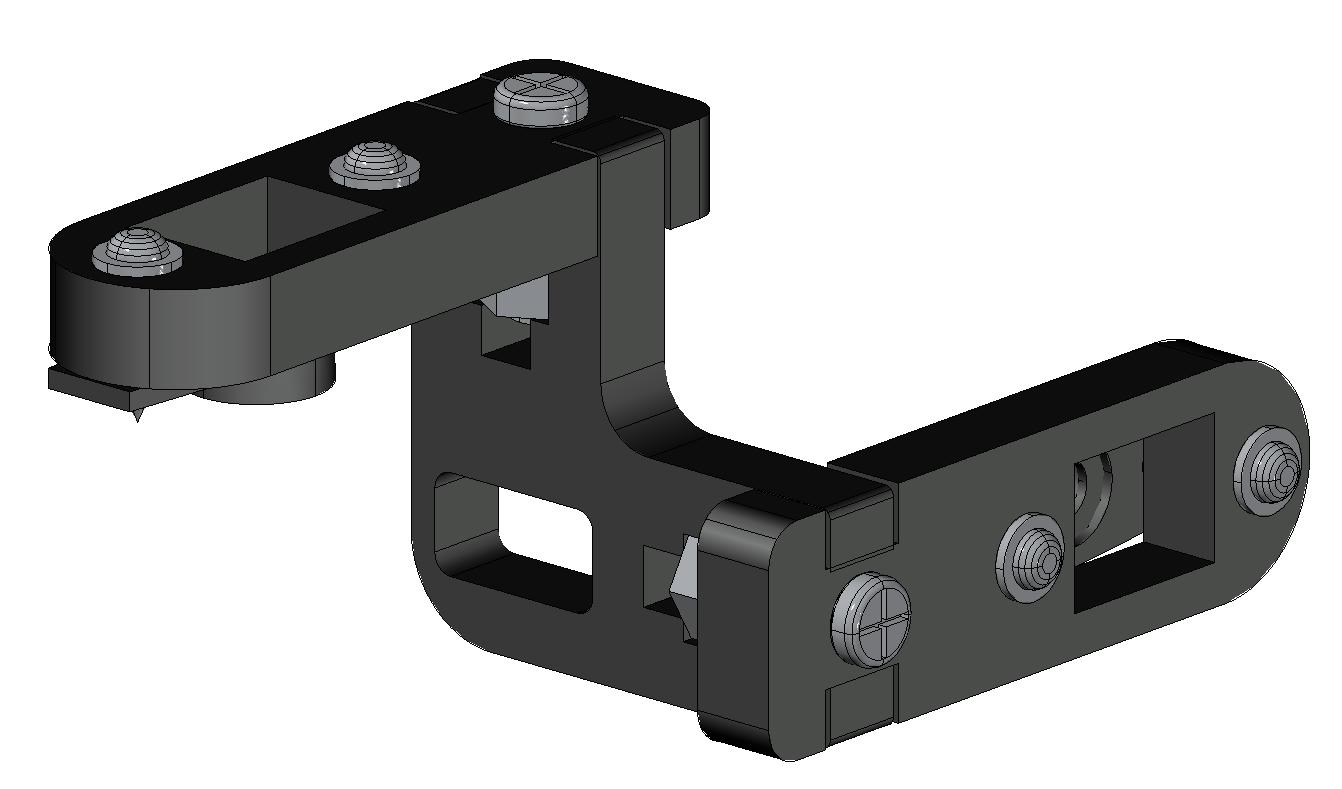
Passo 8 — Encaixe preliminar das patas inferiores nos eixos dos motores
Encaixe com cuidado os orifícios dos braços plásticos das quatro patas de acrílico sobre os eixos estriados dos servomotores de elevação montados nos fêmures no Passo 6.
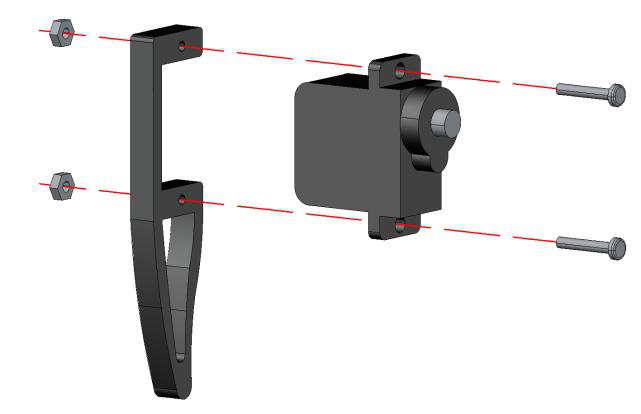
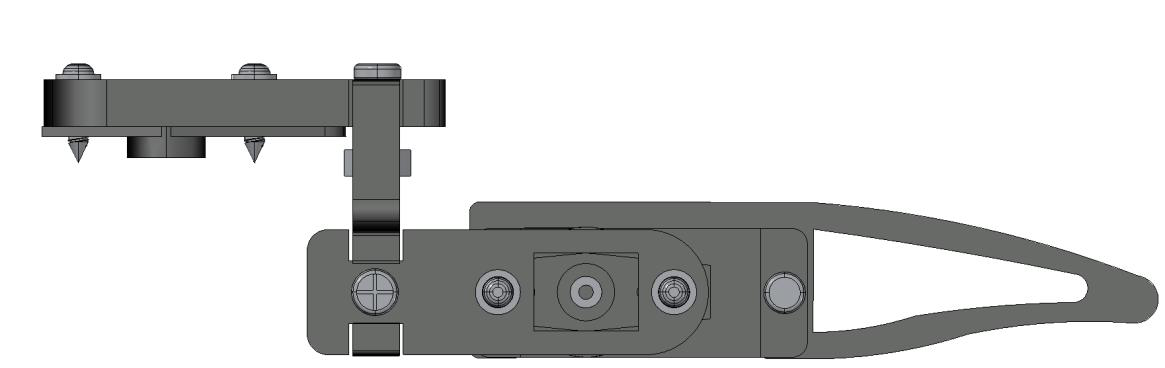
[!CAUTION] Advertência crítica de montagem: nunca coloque nem aperte o parafuso central de retenção do eixo do servomotor nesta fase! As patas precisam permanecer livres para remoção e ajuste angular após a execução do programa de calibração eletrônica
1.3zero 0.sb3no software ACECode, conforme demonstrado na Lição 3. Forçar o giro das articulações manualmente à força pode moer as engrenagens redutoras de nylon dos servomotores.
Passo 9 — União das pernas articuladas aos motores do corpo
Encaixe os braços plásticos fixados nas quatro coxas sobre os eixos estriados dos quatro servomotores montados no chassi inferior. Ajuste as pernas para que fiquem abertas em um ângulo aproximado de 45° em relação ao comprimento do robô, conferindo a postura clássica de aranha.
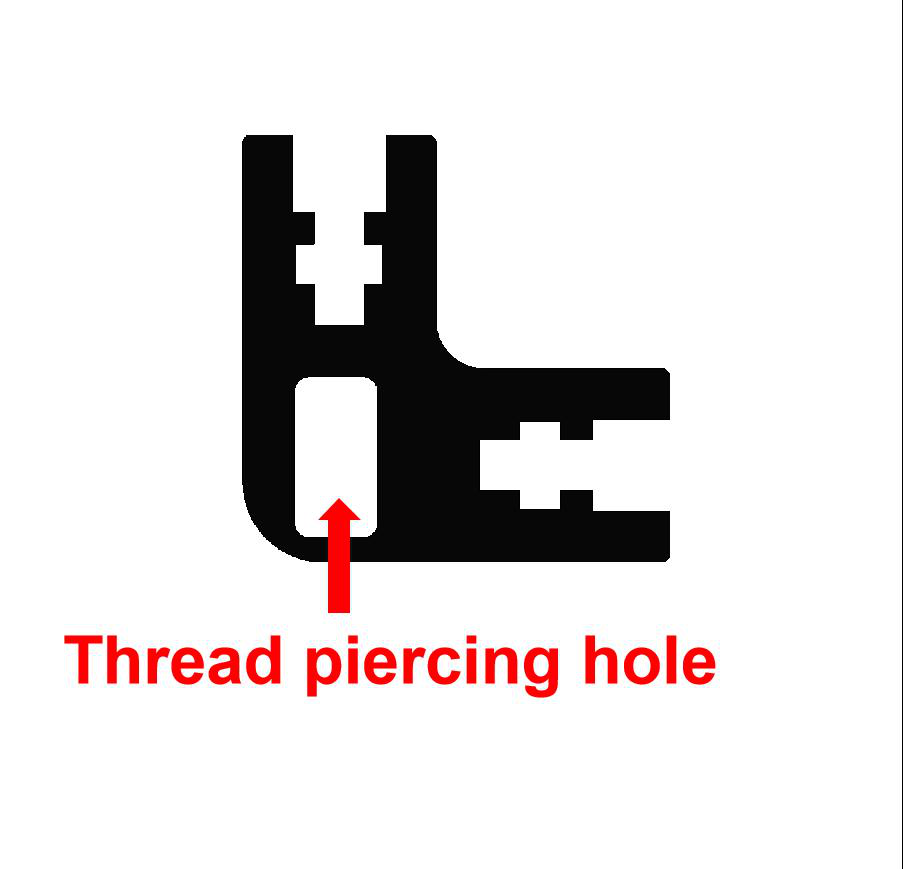
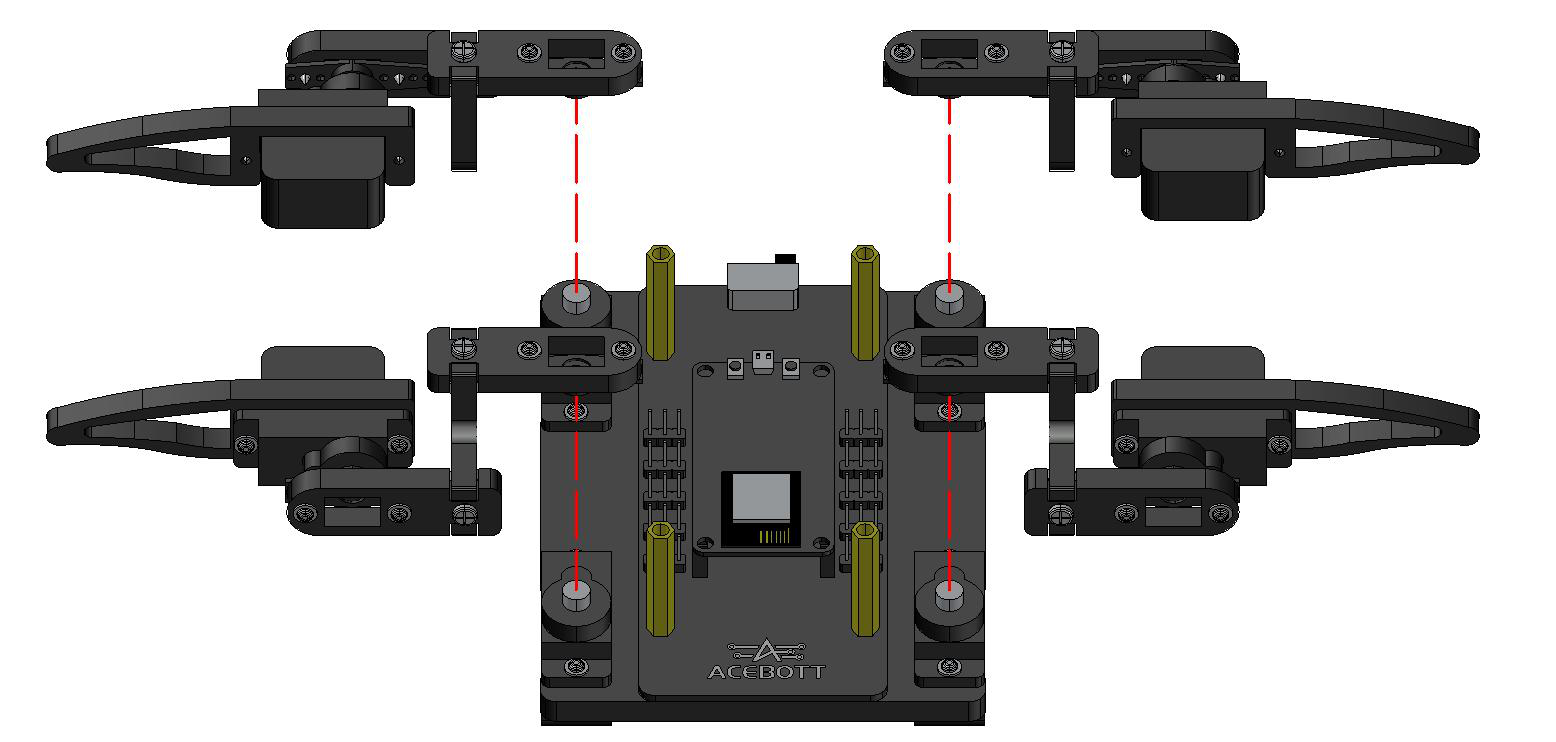
Passo 10 — Travamento definitivo dos eixos dos servomotores
Após ligar o robô e rodar o projeto de calibração eletrônica mestre (que força todos os motores para seus ângulos zero de referência calibrados), insira o pequeno parafuso auto-atarraxante curto original no centro de cada um dos 8 braços plásticos e aperte firmemente com a chave Philips contra o eixo dentado. Isso elimina o jogo mecânico (backlash) e assegura que os passos não percam precisão ao longo do tempo.
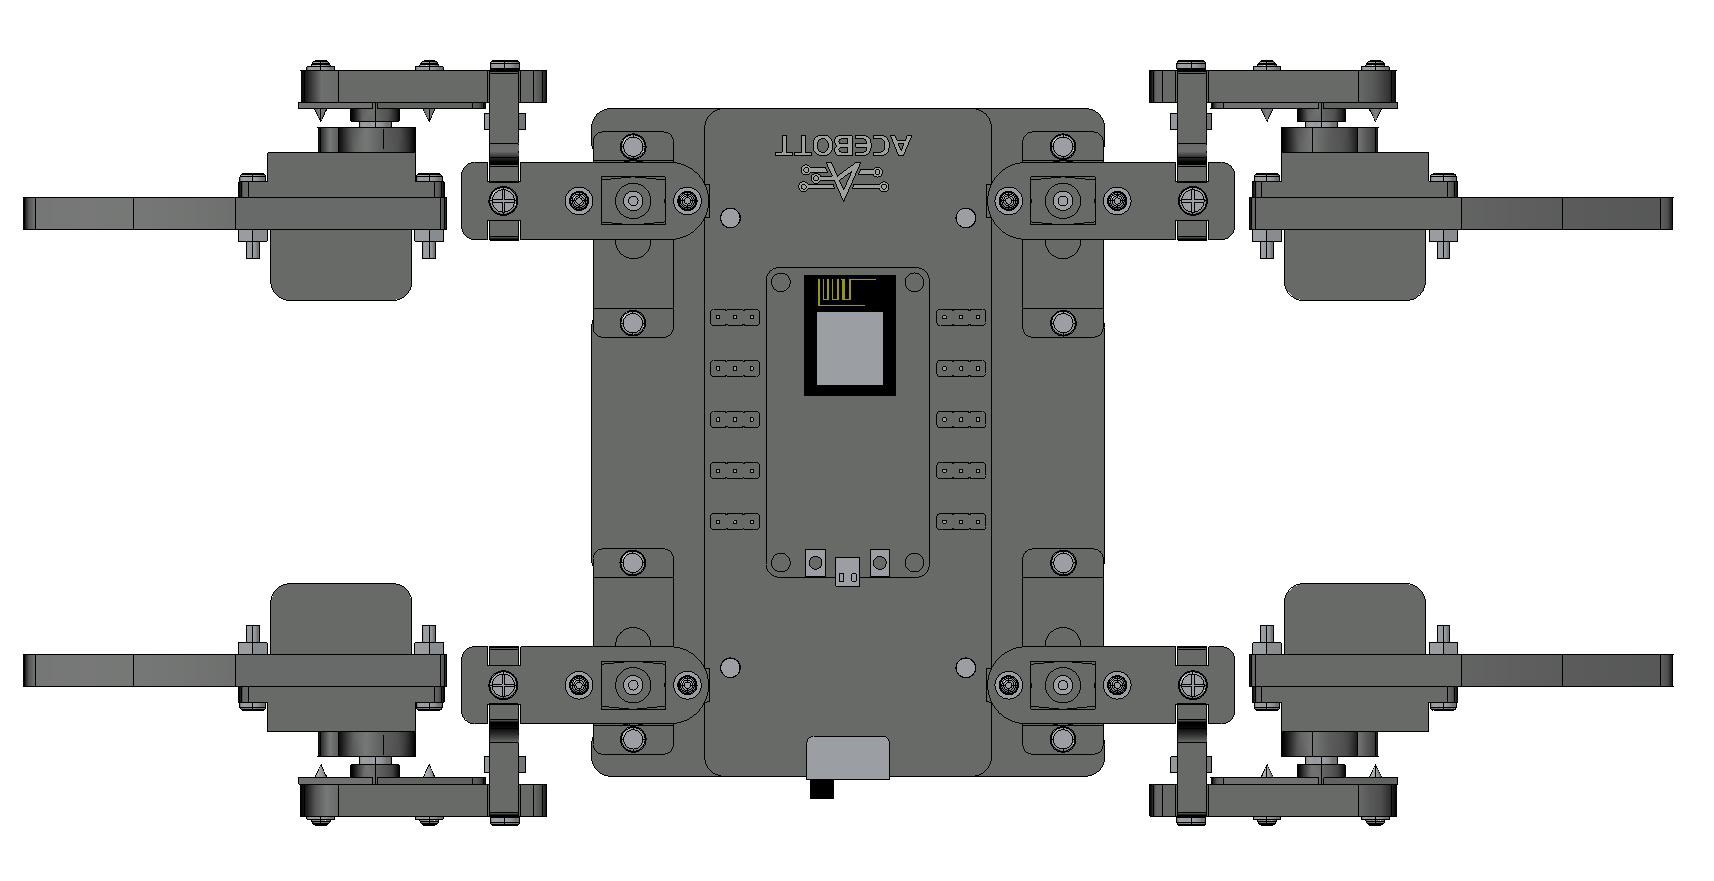
Passo 11 — Montagem da tampa superior e caixa de baterias
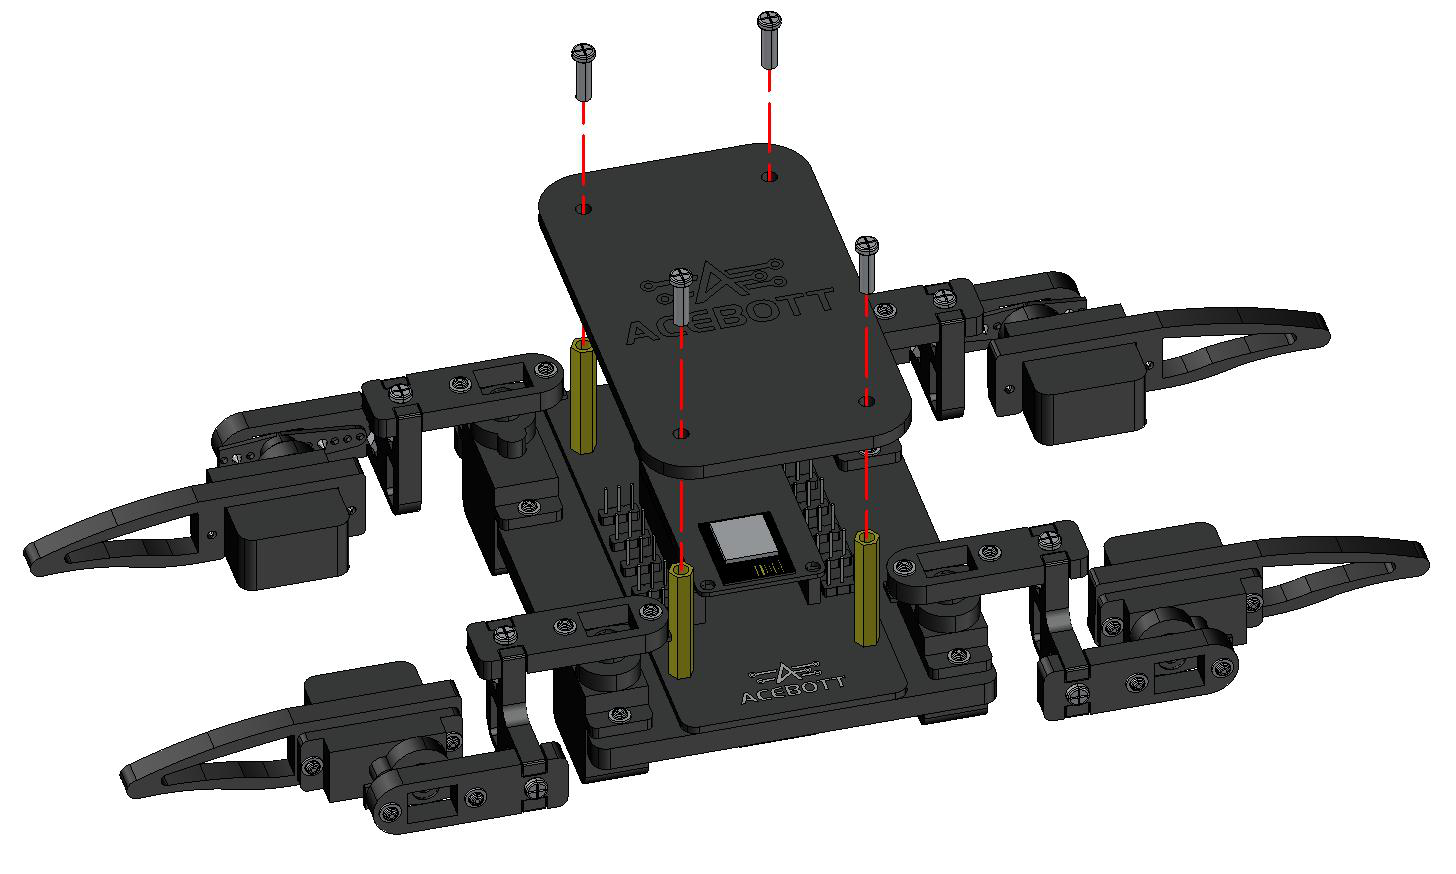
Fixe os 4 espaçadores cilíndricos de nylon sobre as furações perimetrais do chassi inferior utilizando parafusos M3x10mm. Coloque a chapa superior do chassi (Body-Top) sobre os espaçadores e fixe o suporte para bateria recarregável 18650 no centro da tampa superior utilizando parafusos e porcas M3. Conecte os terminais elétricos polarizados do suporte de bateria na chave geral e no borne de alimentação da placa de expansão.
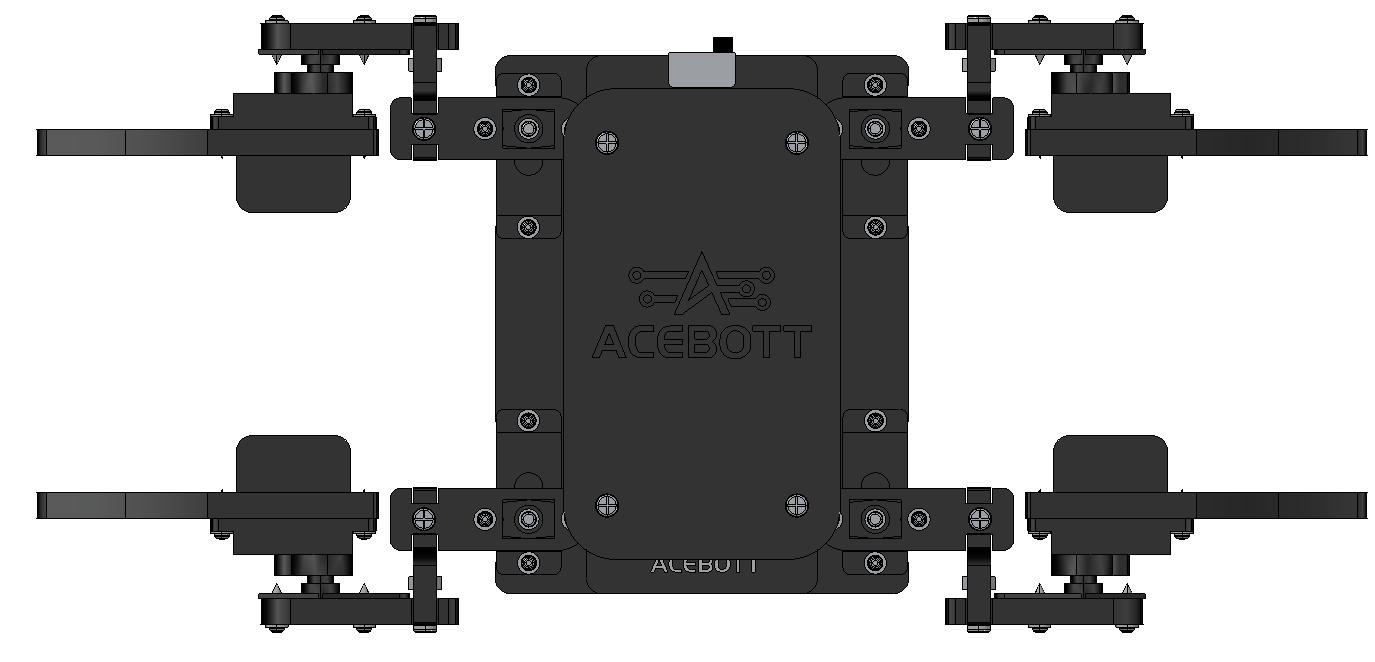
Passo 12 — Acomodação dos cabos e inspeção final de alinhamento
Reúna os cabos flexíveis dos servomotores dentro do espaço central protegido entre as duas placas de acrílico do chassi, prendendo-os com pequenas abraçadeiras plásticas para impedir que fiquem soltos ou entrem em atrito com os braços móveis das pernas durante a caminhada. Coloque o robô sobre uma mesa totalmente plana e confirme que todas as quatro patas tocam o solo simultaneamente com estabilidade perfeita.
Preparação do Ambiente (Programming Preparation)
O desenvolvimento com blocos visuais no ACECode proporciona uma experiência fluida, sem erros de digitação de sintaxe (como ponto e vírgula esquecido ou chaves desemparelhadas comuns em linguagens textuais). Nesta seção, você aprenderá a preparar seu computador e o software para comunicar-se sem falhas com a placa ESP8266.
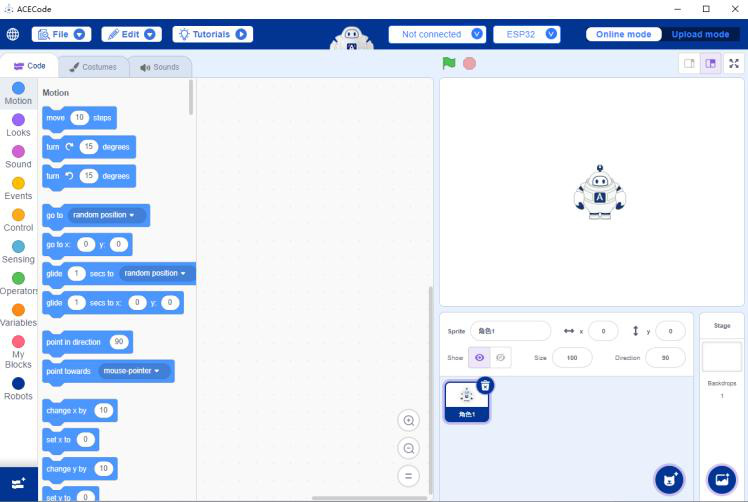
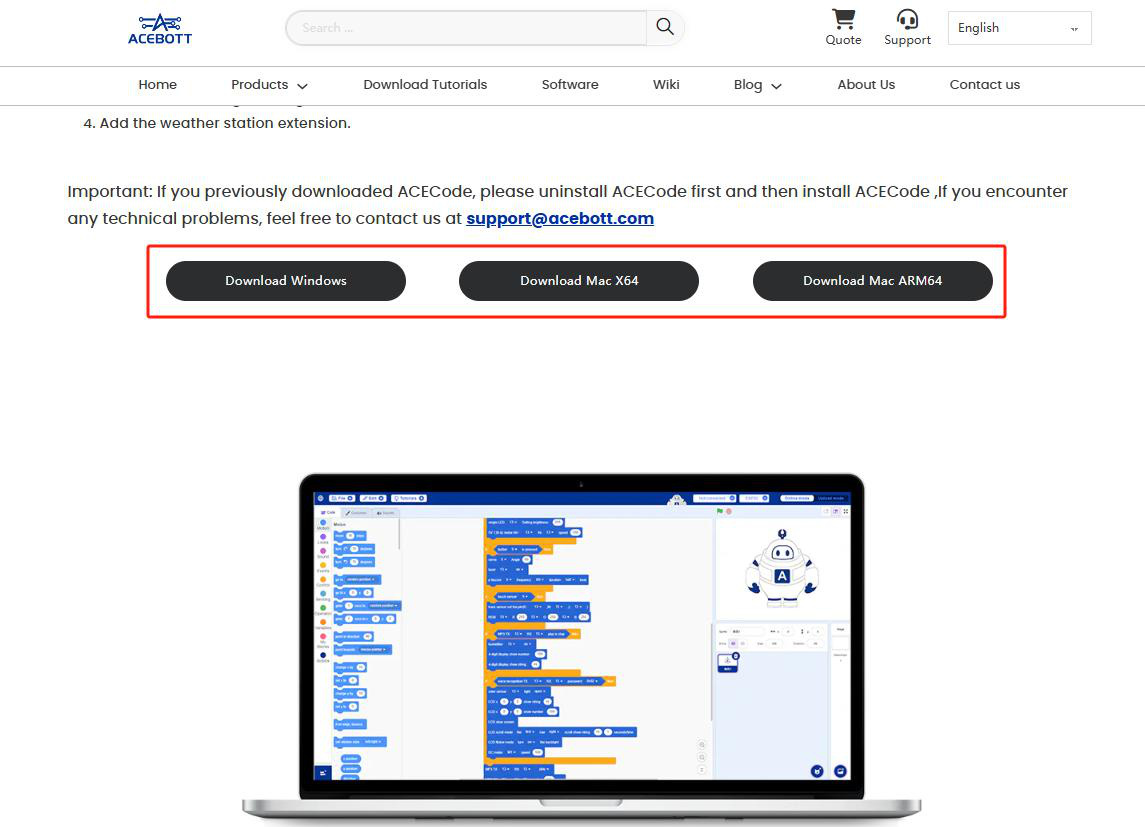
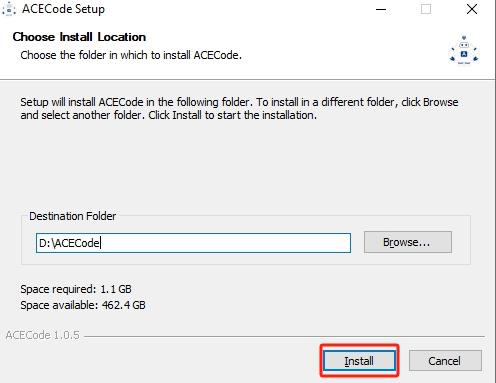
Instalação Passo a Passo do ACECode
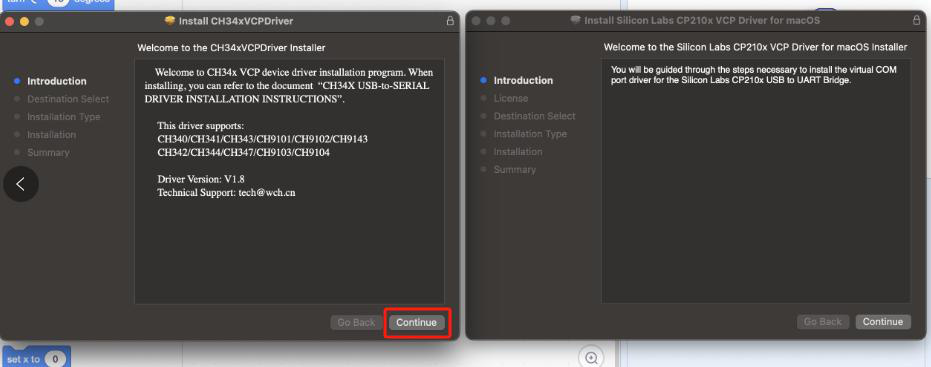
- Acesse o material fornecido no kit ou faça o download da versão homologada mais recente no portal oficial da ACEBOTT (
https://acebott.com). - Abra o arquivo instalador executável (por exemplo,
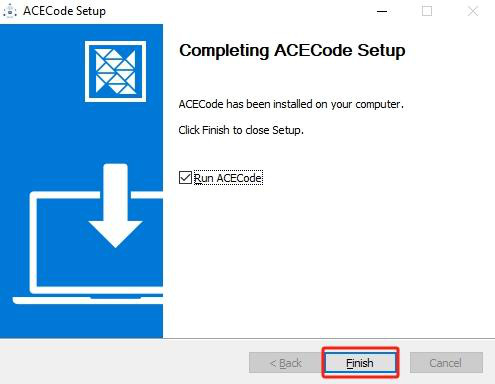
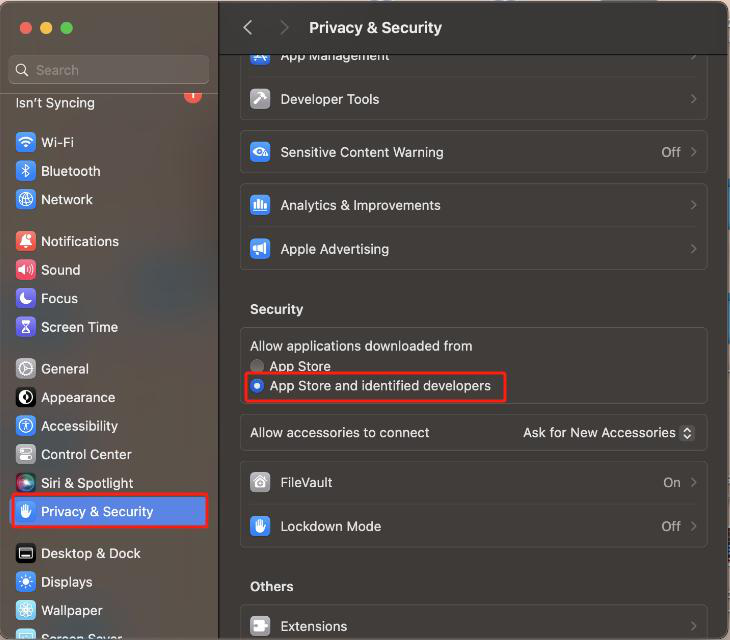
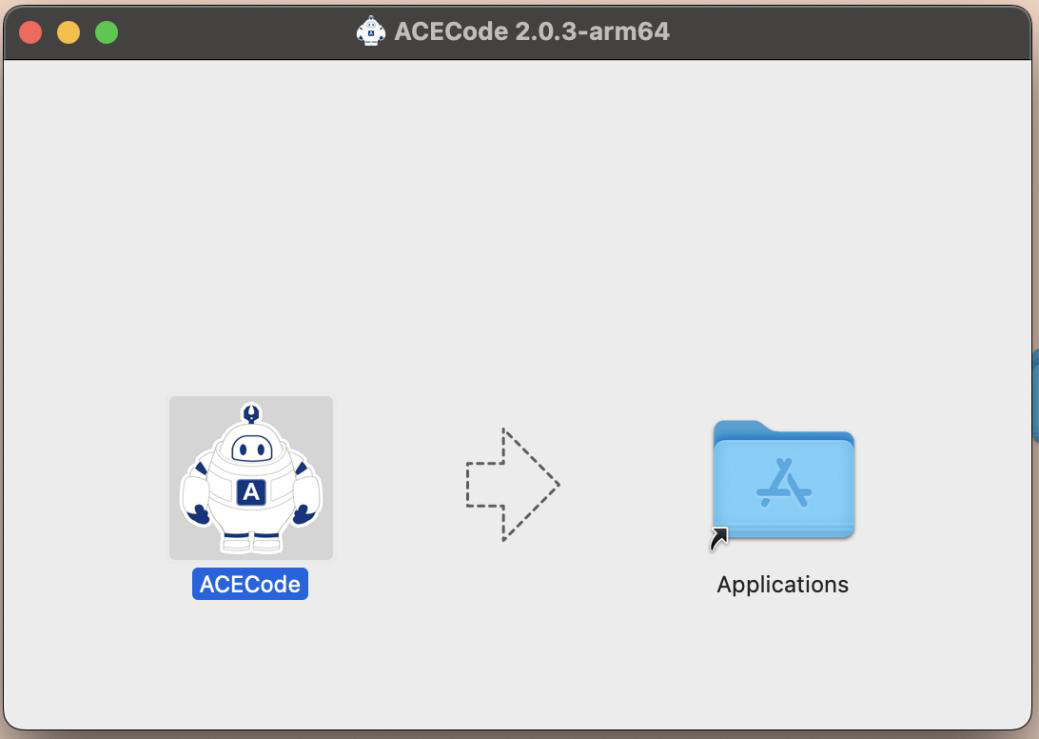
ACECode_Setup_Win.exepara computadores com sistema Windows ou o pacote.dmgpara computadores Apple Mac com processadores Intel ou Apple Silicon M1/M2/M3). - Siga as etapas na tela, selecione a pasta de instalação padrão recomendada e autorize a criação do atalho de inicialização rápida na Área de Trabalho.
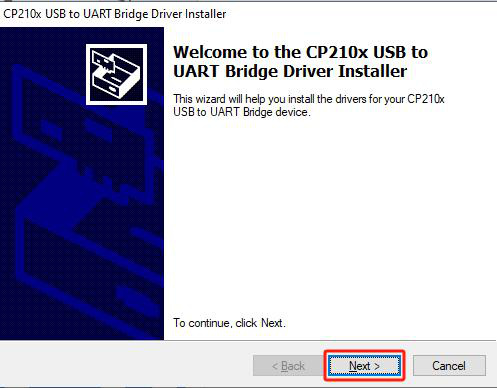
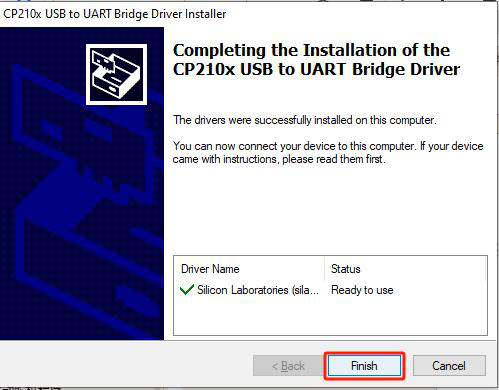
- Execute o arquivo de instalação do Driver Silicon Labs CP210x USB to UART Bridge localizado na pasta de drivers que acompanha o kit. Este driver permite que o sistema operacional reconheça a controladora ESP8266 conectada à porta USB como uma interface serial virtual padrão (ex.:
COM3,COM4ouCOM5no Windows).
Conexão e Reconhecimento da Placa ESP8266
- Conecte o cabo USB Type-C na placa controladora do robô e plugue a outra ponta em uma porta USB do seu computador.
- Ligue a chave de alimentação geral na lateral da placa de expansão. Você observará o acendimento imediato do LED azul de status na placa ESP8266 e do LED vermelho indicador de energia da placa de expansão.
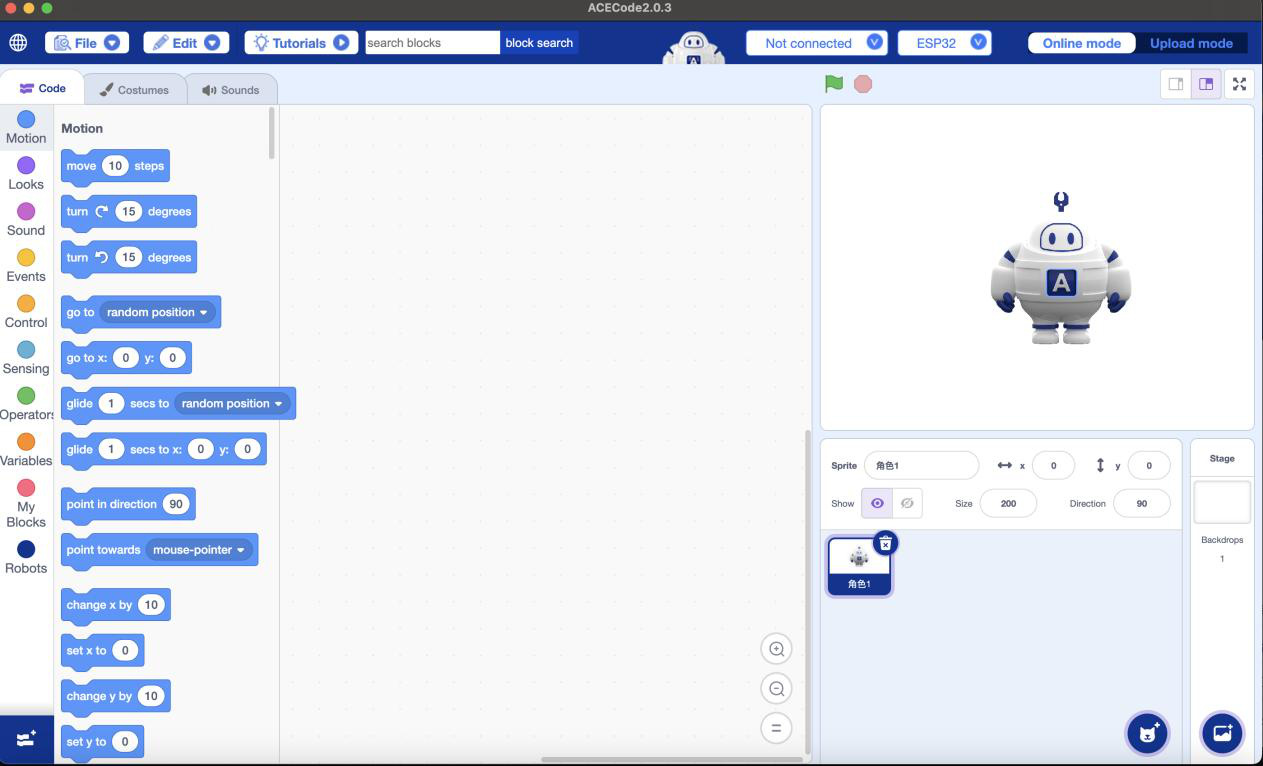
- Abra o software ACECode. Na barra superior da interface, clique no botão Conectar (representado por um ícone de plugue ou enlace de rede).
- Uma janela pop-up surgirá na tela listando as portas seriais disponíveis. Selecione a porta correspondente ao conversor CP2102 (ex.:
COM4) e clique em Conectar. - Em menos de dois segundos, o botão mudará de status para Conectado (com uma marca de verificação verde), indicando que o canal de dados bidirecional entre o computador e o cérebro eletrônico da aranha está ativo e pronto para transferência de programas.
Familiarização com a Paleta de Blocos do Robô Aranha
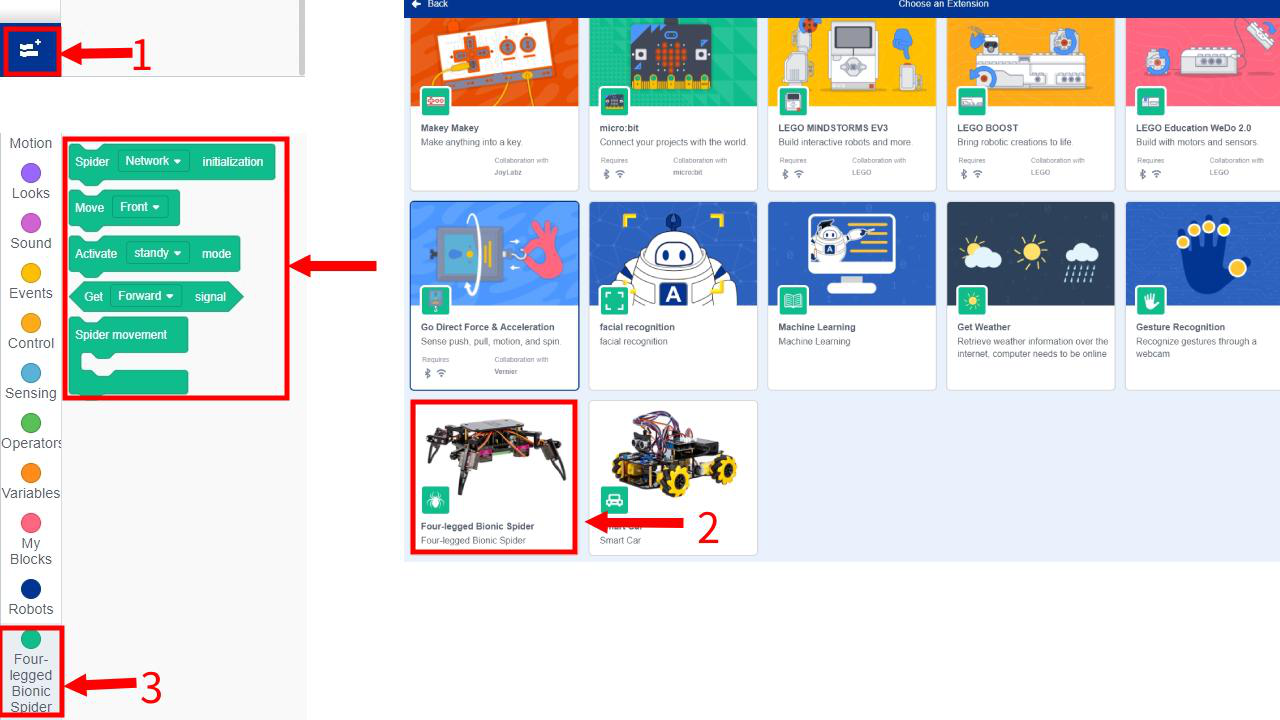
A extensão do robô aranha adiciona blocos especializados ao ACECode projetados sob medida para controle multieixo:
[Definir servo no pino [D5 v] para ângulo (135) graus]: Envia instantaneamente uma instrução de posicionamento angular em microssegundos de PWM para a porta indicada.[Esperar (0.1) segundos]: Pausa a execução pelo tempo necessário para que a inércia mecânica e a velocidade angular dos motores completem o percurso físico antes do próximo passo.[Definir postura para [espera v]]: Bloco de macrocomando que aciona um procedimento composto reposicionando simultaneamente os 8 atuadores.[Inicializar Wi-Fi com SSID [QuadBot-E] senha [12345678]]: Configura o rádio interno do ESP8266 para operar como servidor de rede local sem fio.
Lições na Ordem do Tutorial do Fabricante
Seguindo com fidelidade didática a estrutura oficial dos módulos de formação da ACEBOTT, as lições a seguir conduzem o estudante através de exercícios práticos crescentes até a autonomia de programação do robô aranha.
Lição 1 — Instalação de Software e Compreensão de Hardware
Nesta lição de fundamentos, realizamos a validação da linha de transmissão de dados serial, executamos um ensaio de varredura harmônica em um único servomotor e executamos o programa mestre de ponto zero para calibrar os 8 atuadores.
Experimento 1.1: Olá ESP8266 (Comunicação Serial USB)
O primeiro projeto visual, contido no arquivo 1.1hello_esp8266.sb3, tem como objetivo pedagógico verificar se os blocos de script arrastados no editor são compilados, gravados na memória Flash do microcontrolador e executados em tempo real através do envio contínuo de mensagens de texto para a janela do console serial.
Estrutura de Blocos no ACECode:
[Quando iniciar o programa ESP8266]
|
[Sempre]
  |-- [Imprimir na porta serial "Hello, ESP8266!"]
  |-- [Esperar 1 segundos]
Análise Detalhada dos Blocos Lógicos:
- O bloco de partida
[Quando iniciar o programa ESP8266]é o ponto de entrada (entry point) de qualquer algoritmo gravado na placa. Ao transferir o programa, o ACECode gera internamente o código de inicialização do periférico UART na velocidade de 115200 bauds. - O bloco de controle
[Sempre]cria um laço de repetição contínuo e ininterrupto (loop infinito). Enquanto a placa permanecer energizada, ela executará as instruções internas da primeira à última linha e recomeçará ciclicamente a partir do topo. - O bloco de saída de dados
[Imprimir na porta serial "Hello, ESP8266!"]envia a sequência de bytes ASCII através do canal USB. A taxa de 115200 bauds significa que o sistema transmite aproximadamente 11520 símbolos binários por segundo, garantindo entrega em frações de milissegundo. - O bloco temporizador
[Esperar 1 segundos]insere uma pausa calibrada de 1000 milissegundos. Sem essa instrução de pausa, o microcontrolador enviaria milhares de linhas por segundo, saturando o buffer de memória de entrada do computador.
Experimento 1.2: Teste de Varredura de Servomotor
No segundo projeto prático, abrimos o arquivo 1.2Servo-Test.sb3. Conectamos um único servomotor avulso à porta digital D4 (GPIO 2) para observar e medir o comportamento do motor em resposta a uma rampa de varredura angular contínua.
Estrutura de Blocos no ACECode:
[Quando iniciar o programa ESP8266]
|
[Definir variável (pos) para 10]
[Repetir até que <(pos) > 170>]
  |-- [Definir servo no pino D4 para ângulo (pos) graus]
  |-- [Mudar (pos) por 1]
  |-- [Esperar 0.015 segundos]
|
[Definir variável (pos) para 170]
[Repetir até que <(pos) < 10>]
  |-- [Definir servo no pino D4 para ângulo (pos) graus]
  |-- [Mudar (pos) por -1]
  |-- [Esperar 0.015 segundos]
|
[Esperar 1 segundos]
[Sempre]
  |-- [Definir servo no pino D4 para ângulo 90 graus]
Análise Detalhada dos Blocos Lógicos:
- A variável numérica
posé criada na aba de Variáveis do ACECode para registrar a coordenada angular instantânea do servo. Ela inicia no valor de 10°. - O primeiro bloco
[Repetir até que <(pos) > 170>]executa uma subida suave de 1 grau por passo. A instrução[Mudar (pos) por 1]incrementa o valor a cada iteração, enquanto o bloco[Esperar 0.015 segundos]introduz uma latência de 15 milissegundos. Como a velocidade angular do servomotor SG90 é de aproximadamente (ou seja, cerca de ), a pausa de 15 ms garante que o braço físico acompanhe a referência sem atraso elástico. - O segundo bloco repete o procedimento de forma decrescente de 170° até 10°, demonstrando a reversibilidade do motor e a precisão do potenciômetro interno de realimentação.
- O laço final
[Sempre]trava o servomotor exatamente na posição neutra de 90°, que é a posição geométrica de referência para a montagem de mecanismos robóticos.
Experimento 1.3: Zeroização Geral dos 8 Servos (zero 0)
O projeto 1.3zero 0.sb3 é a etapa mais crítica de toda a preparação do robô. Nele, todos os 8 servomotores do kit são conectados simultaneamente nas portas de saída D0, D1, D2, D4, D5, D6, D7 e D8 da placa de expansão. O programa envia os valores exatos de ângulo neutro de calibração para que os eixos sejam travados antes de você parafusar as pernas no chassi.
Estrutura de Blocos no ACECode:
[Quando iniciar o programa ESP8266]
|
[Definir servo no pino D5 para ângulo 135 graus]  // Pata Dianteira Direita
[Definir servo no pino D6 para ângulo 45 graus]   // Braço Dianteiro Direito
[Definir servo no pino D7 para ângulo 135 graus]  // Braço Traseiro Direito
[Definir servo no pino D8 para ângulo 45 graus]   // Pata Traseira Direita
[Definir servo no pino D0 para ângulo 45 graus]   // Pata Dianteira Esquerda
[Definir servo no pino D1 para ângulo 135 graus]  // Braço Dianteiro Esquerdo
[Definir servo no pino D2 para ângulo 45 graus]   // Braço Traseiro Esquerdo
[Definir servo no pino D4 para ângulo 135 graus]  // Pata Traseira Esquerda
Com o programa carregado e a alimentação ligada, você ouvirá um clique sutil em todos os motores elétricos indicando que eles assumiram suas posições e estão gerando torque de sustentação ativo. É exatamente nessa condição que você deve assentar e fixar os parafusos centrais das pernas!
Lição 3 — Inicialização de Posição e Calibração dos Servos
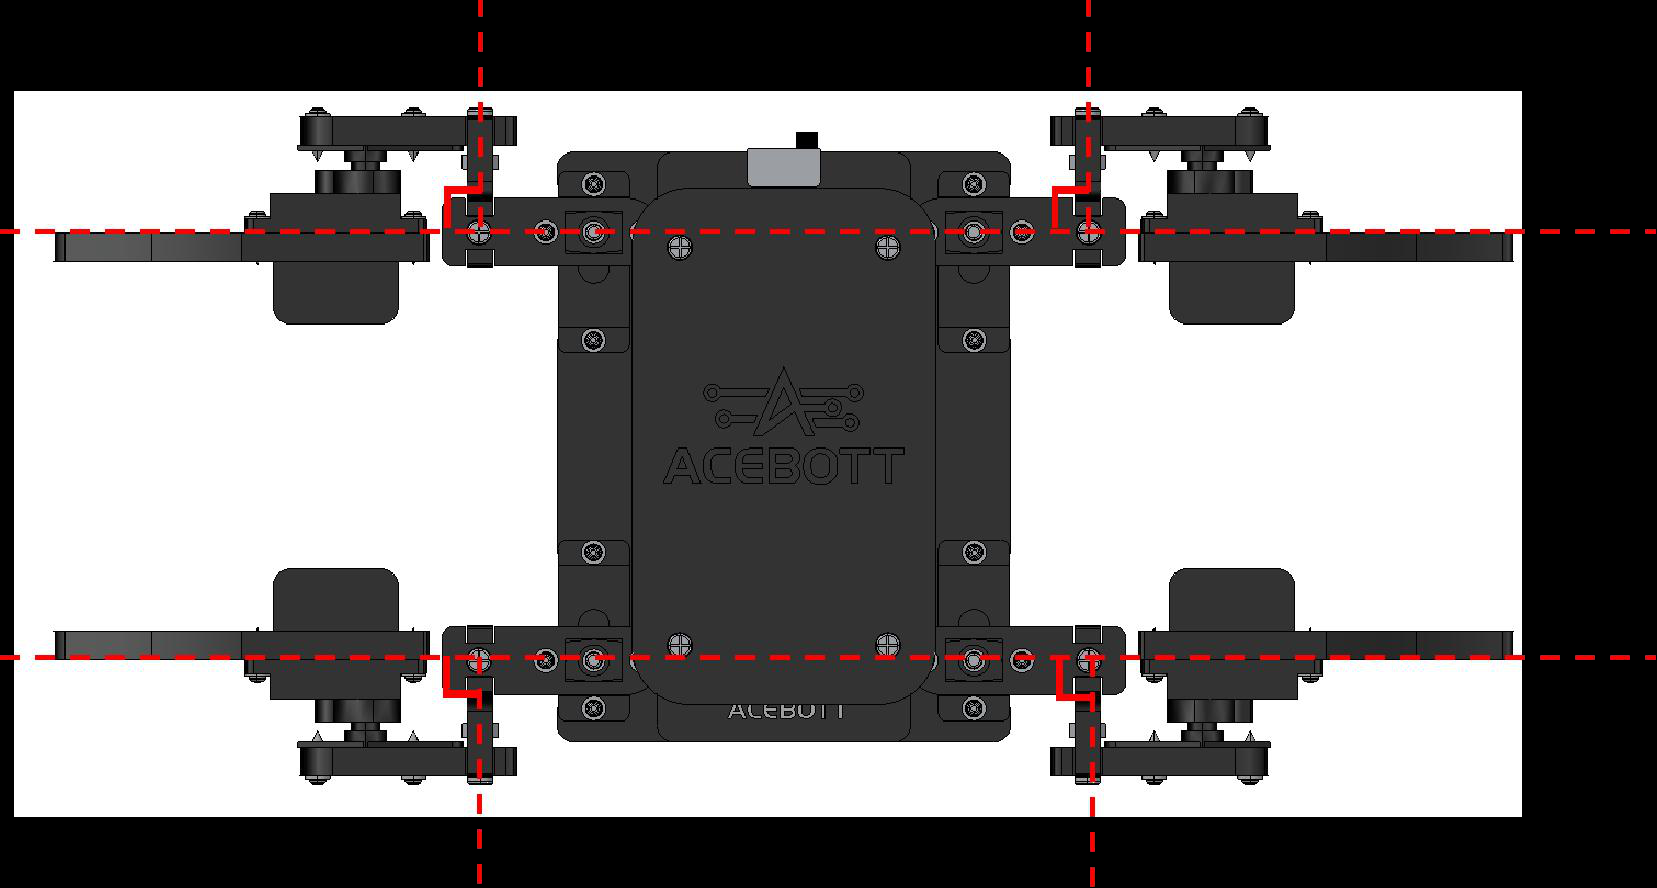
Uma das vantagens pedagógicas da programação em blocos do ACECode é a possibilidade de inspecionar visualmente o equilíbrio e a postura da máquina. A calibração de ponto zero não é apenas uma convenção de software, mas o ajuste fundamental que compensa a tolerância mecânica dos dentes plásticos dos eixos redutores.
Modelagem Geométrica das Pernas: Cinemática Direta e Inversa
Para os educadores e estudantes que desejam compreender a base matemática formal que fundamenta a movimentação das quatro pernas do robô aranha no ACECode, apresentamos a formulação geométrica das articulações de cada membro com 2 graus de liberdade.
Seja a origem do sistema de coordenadas da perna fixada no centro do eixo do servomotor de rotação horizontal (braço proximal ou ombro). Definimos os seguintes parâmetros geométricos construtivos medidos diretamente nas peças de acrílico usinadas do kit:
- : comprimento do elo da coxa (distância horizontal entre o eixo do servo do ombro e o eixo do servo do fêmur) .
- : comprimento do elo da pata / tíbia (distância entre o eixo do servo do fêmur e a ponta de contato com o solo) .
- : ângulo de rotação horizontal do ombro (comandado pelos servos D6, D7, D1, D2).
- : ângulo de elevação vertical do fêmur (comandado pelos servos D5, D8, D0, D4).
Equações da Cinemática Direta (Forward Kinematics)
A cinemática direta calcula a posição espacial tridimensional da ponta da pata a partir dos dois ângulos articulares :
O sinal negativo na coordenada indica que a ponta da pata projeta-se para baixo em direção ao solo em relação ao plano de sustentação do chassi superior. Quando o bloco do ACECode altera o ângulo vertical de 90° para 135°, a pata estica para baixo aumentando a altura de elevação do corpo; quando altera para 45°, a pata retrai-se verticalmente suspendendo a extremidade no ar para transposição de obstáculos.
Equações da Cinemática Inversa (Inverse Kinematics)
A cinemática inversa realiza a operação contrária: dadas as coordenadas espaciais desejadas no plano cartesiano para onde queremos mover a pata do robô, quais devem ser os ângulos enviados aos blocos de servomotores?
Com estas equações, estudantes de ensino médio e graduação podem planejar trajetórias contínuas retilíneas ou elípticas perfeitas para as patas, convertendo coordenadas milimétricas em valores angulares para os blocos do ACECode.
O Protocolo de Verificação de 4 Pontos
Ao término da montagem mecânica e execução do projeto de ponto zero, execute a seguinte lista de verificação visual:
- Planaridade das Quatro Patas: Coloque o robô sobre uma superfície rígida e plana (como uma mesa de vidro ou bancada de madeira lisa). As quatro extremidades inferiores de acrílico das patas devem estar perfeitamente assentadas no piso. Se uma das pernas estiver levantada a mais de 2 milímetros do solo, desaparafuse suavemente a cruzeta plástica daquele servo e reposicione o horn um dente para baixo.
- Abertura Angular dos Ombros: As quatro pernas devem formar ângulos perfeitamente simétricos em forma de “X” aberto. Os braços dianteiros e traseiros esquerdos devem refletir como um espelho a orientação dos braços direitos.
- Folga de Rotação das Articulações: As articulações montadas com parafusos longos M3x10mm devem girar livremente sem atrito excessivo. Se o motor emitir um zumbido contínuo e aquecer mesmo sem movimento, solte a porca em um quarto de volta para reduzir a fricção mecânica.
- Alinhamento dos Cabos: Os fios não devem estar esticados ou sob tensão mecânica ao longo do arco total de 90 graus de movimento de cada perna.
Lição 4 — O Movimento para Frente e para Trás dos Robôs
A criação de rotinas de caminhada requer a coordenação no tempo de múltiplos servomotores. No ACECode, em vez de criarmos sequências intermináveis de dezenas de blocos no script principal, aplicamos o conceito de Modularização e Abstração através de Blocos Personalizados (Meus Blocos).
Experimento 4.1: Programa de Modo de Espera (4.1standby.sb3)
O modo de espera (standby) coloca a aranha em uma postura de prontidão agachada com centro de gravidade baixo e consumo energético reduzido.
Definição do Bloco Customizado no ACECode:
[Definir bloco (standby)]
|
[Definir servo no pino D5 para 70 graus]
[Definir servo no pino D6 para 90 graus]
[Definir servo no pino D7 para 90 graus]
[Definir servo no pino D8 para 110 graus]
[Definir servo no pino D0 para 110 graus]
[Definir servo no pino D1 para 90 graus]
[Definir servo no pino D2 para 90 graus]
[Definir servo no pino D4 para 70 graus]
[Esperar 0.5 segundos]

[Quando iniciar o programa ESP8266]
|
[standby]
Neste procedimento, as patas de sustentação distal (D5, D8, D0 e D4) flexionam-se suavemente para aproximar o chassi do solo, enquanto os braços horizontais (D6, D7, D1 e D2) posicionam-se a 90 graus em relação ao corpo, proporcionando a base mais ampla possível de polígono de suporte.
Experimento 4.2: Programa de Mover para a Frente (4.2forward.sb3)
Para caminhar à frente, o robô aranha executa um ciclo contínuo de marcha trotante dividido em 11 quadros-chave (keyframes) encadeados:
Passo 1: Elevar pata dianteira direita (D5=135°) e pata traseira esquerda (D4=135°)
Passo 2: Avançar os braços horizontais da diagonal no ar (D6=45°, D2=45°)
Passo 3: Baixar as patas diagonais ao solo para suporte de peso (D5=70°, D4=70°)
Passo 4: Tração para trás das pernas apoiadas impulsionando o corpo para a frente
Passo 5: Elevar a diagonal oposta: pata dianteira esquerda (D0=45°) e traseira direita (D8=45°)
Passo 6: Avançar os braços da segunda diagonal no ar (D1=135°, D7=135°)
Passo 7: Baixar a segunda diagonal ao solo e transferir o centro de massa
Passo 8: Novo ciclo de tração no solo completando o ciclo de 11 passos
No ACECode, cada um desses passos é implementado posicionando os 8 servos com seus respectivos ângulos e inserindo uma instrução de pausa de [Esperar 0.1 segundos] (ou 0.06s para passos rápidos) entre cada mudança de postura. Ao colocar o bloco [forward] dentro de um bloco [Sempre], a aranha caminha em linha reta continuamente com passada firme e elegante.
Experimento 4.3: Programa de Mover para Trás (4.3back.sb3)
A marcha reversa é construída invertendo-se a direção dos vetores de força exercidos pelos braços horizontais sobre o solo. Enquanto a perna está no ar (fase de balanço), o motor da coxa avança; ao tocar no solo (fase de tração), o motor empurra o chão no sentido inverso, deslocando a massa do robô para trás com estabilidade.
Experimento 4.4: Tarefa de Extensão (4.4expand.sb3)
Nesta atividade avançada, o aluno constrói um algoritmo inteligente utilizando variáveis numéricas e operadores de contagem:
- Cria-se a variável
contador_passos. - Um bloco
[Repetir (5) vezes]invoca o procedimento[forward], fazendo o robô avançar exatamente 5 ciclos de marcha. - Em seguida, o robô executa o procedimento
[standby]e aguarda 2 segundos antes de repetir. Isso introduz noções de odometria aproximada e controle por contagem de ciclos.
Lição 5 — Rotação à Direita e à Esquerda do Robô
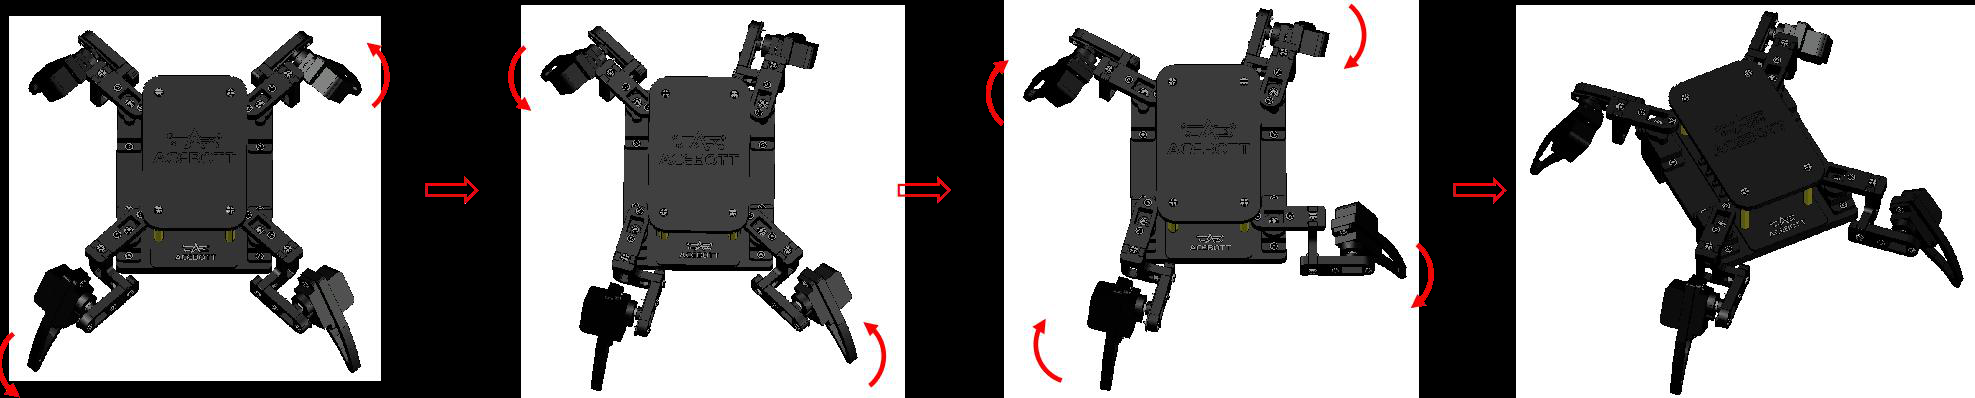
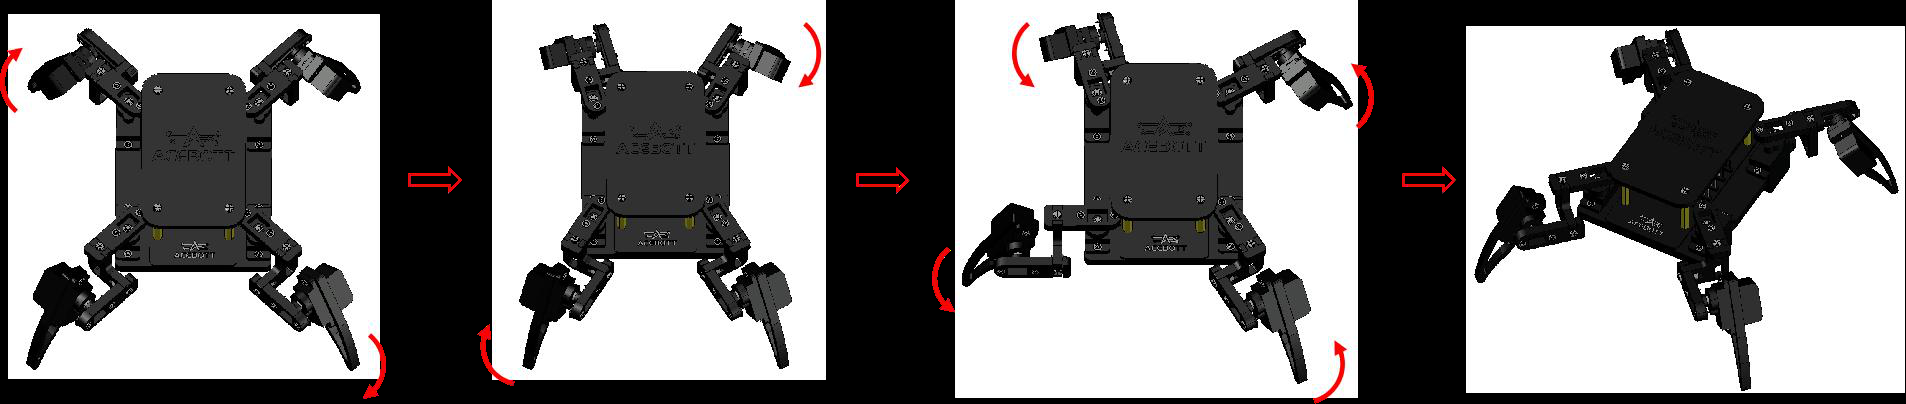
Na locomoção de robôs quadrúpedes com morfologia de aranha, a mudança de orientação espacial no plano horizontal (guinada ou yaw) ocorre sobre o próprio centro geométrico do chassi com raio de curvatura nulo ().
Princípio Físico do Torque Oposto
Para que o robô gire no sentido anti-horário (virar para a esquerda):
- As duas pernas do lado direito executam movimentos de avanço para a frente.
- As duas pernas do lado esquerdo executam simultaneamente movimentos orientados para trás.
Esse desacoplamento de forças gera um binário de forças no plano do piso cujo momento resultante faz o corpo girar suavemente sem sair do lugar:
Onde é a distância ortogonal entre as patas e o centro de massa do chassi.
Experimento 5.1: Programa de Rotação à Esquerda (5.1turn_left.sb3)
No ACECode, criamos o bloco customizado [turn_left]. A rotina divide o giro em 9 posições angulares sequenciais onde as diagonais alternam suspensão e propulsão rotativa oposta com pausas de 0.1 segundos.
Experimento 5.2: Programa de Rotação à Direita (5.2turn_right.sb3)
Para a curva horária no bloco [turn_right], os sentidos angulares dos motores horizontais são invertidos. As pernas esquerdas impulsionam o chassi para a frente enquanto as direitas recuam.
Análise Cinemática Detalhada dos 9 Quadros de Rotação (turn_left e turn_right)
A capacidade de virar no próprio eixo sem necessitar de espaço para manobra é uma das maiores vantagens operacionais do robô aranha. A rotação à esquerda (5.1turn_left.sb3) utiliza 9 quadros-chave coordenados:
| Quadro-Chave | Pata Diant. Dir. (D5) | Braço Diant. Dir. (D6) | Braço Tras. Dir. (D7) | Pata Tras. Dir. (D8) | Pata Diant. Esq. (D0) | Braço Diant. Esq. (D1) | Braço Tras. Esq. (D2) | Pata Tras. Esq. (D4) | Duração (ms) | Ação de Giro Anti-horário |
|---|---|---|---|---|---|---|---|---|---|---|
| Q1 | 135° | 90° | 90° | 45° | 45° | 90° | 90° | 135° | 100 ms | Posição base de repouso antes do início do giro. |
| Q2 | 90° | 90° | 90° | 45° | 45° | 90° | 90° | 90° | 60 ms | Suspensão da primeira diagonal no ar para quebra de atrito estático. |
| Q3 | 90° | 45° | 90° | 45° | 45° | 90° | 135° | 90° | 100 ms | Braço direito avança (45°) enquanto o braço esquerdo recua (135°) gerando torção angular. |
| Q4 | 135° | 45° | 90° | 45° | 45° | 90° | 135° | 135° | 60 ms | Apoio das patas no solo para travamento do torque de rotação. |
| Q5 | 135° | 90° | 90° | 45° | 45° | 90° | 90° | 135° | 100 ms | Rotação do chassi com aplicação do binário de forças no plano . |
| Q6 | 135° | 90° | 90° | 90° | 90° | 90° | 90° | 135° | 60 ms | Suspensão da segunda diagonal para reposicionamento dos membros opostos. |
| Q7 | 135° | 90° | 45° | 90° | 90° | 135° | 90° | 135° | 100 ms | Braços da segunda diagonal abrem-se em sentidos antagônicos no ar. |
| Q8 | 135° | 90° | 45° | 45° | 45° | 135° | 90° | 135° | 60 ms | Pouso da segunda diagonal restaurando o contato com a superfície. |
| Q9 | 135° | 90° | 90° | 45° | 45° | 90° | 90° | 135° | 100 ms | Fechamento do passo de rotação completando aproximadamente 15° de guinada por ciclo. |
Para a curva à direita (5.2turn_right.sb3), os ângulos dos motores de braço são invertidos espelhadamente, transferindo o torque para o sentido horário e gerando uma velocidade de rotação angular de aproximadamente 16.7 graus por segundo.
Experimento 5.3: Tarefa de Extensão (5.3expand2.sb3)
Neste exercício, o estudante combina blocos para criar uma coreografia de patrulhamento quadrado:
- Avança 4 passos com o bloco
[forward]. - Gira 90 graus à esquerda executando o bloco
[turn_left]3 vezes consecutivas. - Repete o ciclo 4 vezes até retornar ao ponto de origem espacial inicial.
Lição 6 — Movimento Lateral (Caranguejo) e Aceno
Neste módulo, o robô demonstra sua capacidade de locomoção holonômica e sua capacidade de interação social bioinspirada.
Experimento 6.1: Passo Lateral Esquerdo (6.1left_move.sb3)
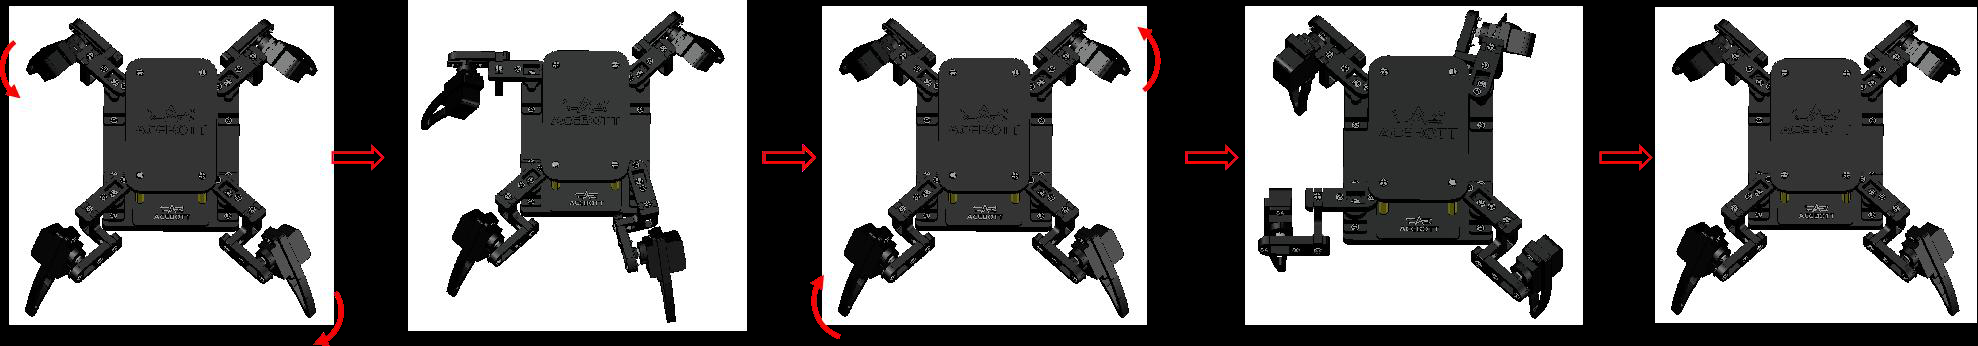
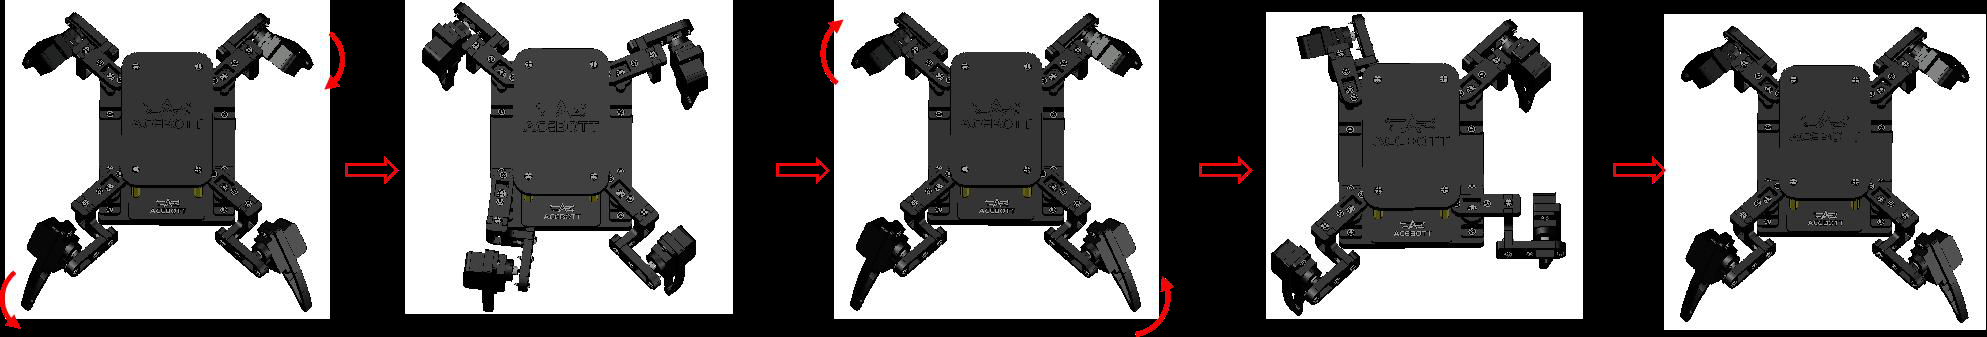
A marcha lateral de caranguejo (crab walk) desloca a aranha diretamente para a esquerda sem modificar sua orientação frontal:
- As pernas esquerdas elevam-se e abrem-se lateralmente para o exterior.
- Ao tocar o chão, elas puxam o corpo enquanto as pernas direitas elevam-se e fecham-se em direção ao chassi.
- O ciclo em 11 quadros-chave produz uma translação suave e contínua que encanta estudantes em demonstrações públicas.
Experimento 6.2: Passo Lateral Direito (6.2right_move.sb3)
O bloco [right_move] espelha a sequência cinemática do experimento anterior, transladando o robô para o flanco direito com cadência estável.
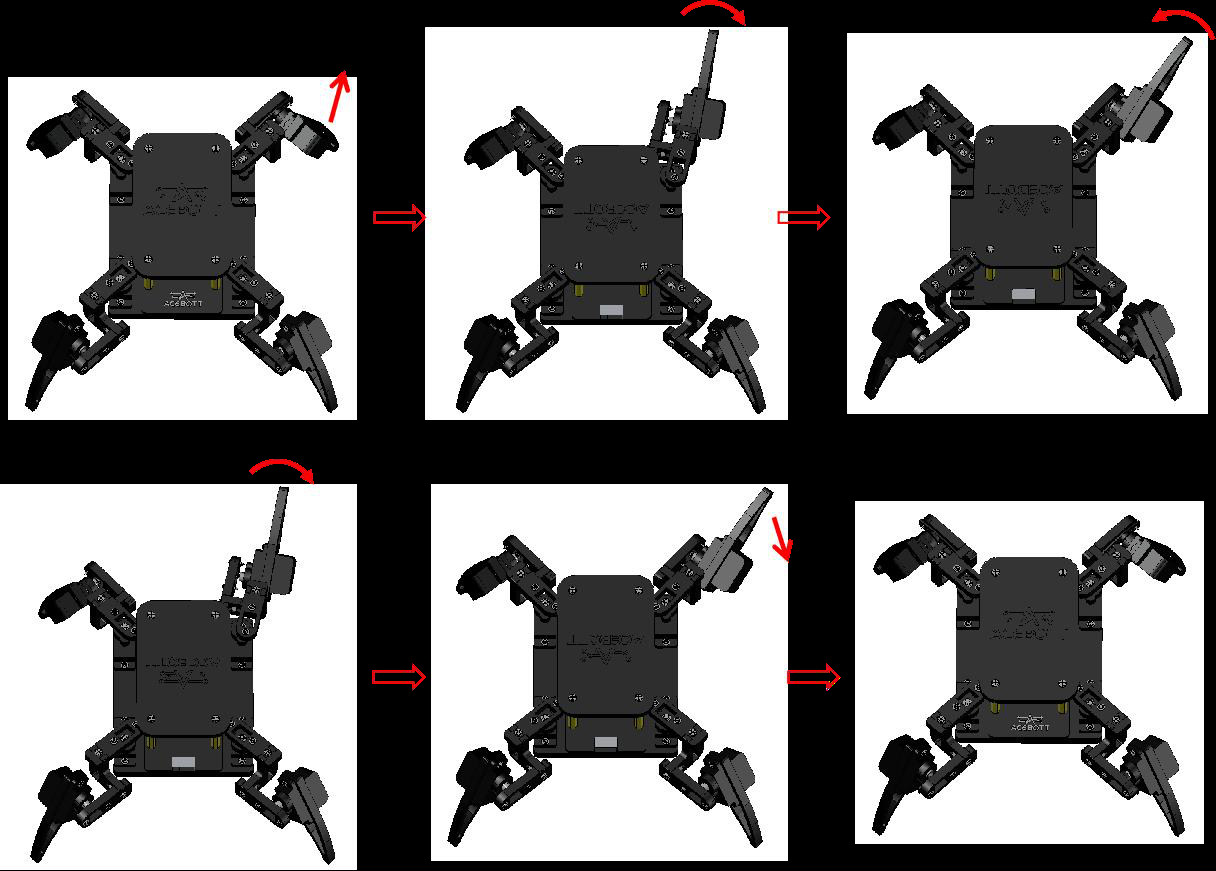
Experimento 6.3: Postura de Cumprimento e Aceno (6.3say_hello.sb3)
Nesta atividade, o robô desafia a gravidade sustentando-se em apenas 3 patas:
- O robô inclina suavemente o tronco para trás e para o lado esquerdo, ajustando os ângulos das patas D0, D4 e D8 para garantir que a projeção do centro de gravidade permaneça no centro do triângulo de suporte formado por essas três pernas.
- Com a estabilidade estática assegurada, a pata dianteira direita (servos D5 e D6) ergue-se no ar a uma altura de 45 graus.
- Um laço de repetição
[Repetir (4) vezes]oscila o braço horizontal D6 rapidamente entre 30° e 90° com pausas curtas de 0.08 segundos, criando a ilusão perfeita de uma simpática aranha acenando para a turma de alunos. - Ao final da saudação, a pata retorna suavemente ao chão e o robô reassume a postura de espera estável.
Análise Cinemática Detalhada do Passo de Caranguejo (left_move e right_move)
O passo lateral (6.1left_move.sb3) utiliza 11 quadros-chave para transladar o robô lateralmente em direção ao flanco esquerdo sem girar a cabeça do chassi:
| Quadro-Chave | Pata Diant. Dir. (D5) | Braço Diant. Dir. (D6) | Braço Tras. Dir. (D7) | Pata Tras. Dir. (D8) | Pata Diant. Esq. (D0) | Braço Diant. Esq. (D1) | Braço Tras. Esq. (D2) | Pata Tras. Esq. (D4) | Duração (ms) | Dinâmica do Passo de Caranguejo |
|---|---|---|---|---|---|---|---|---|---|---|
| Q1 | 135° | 90° | 90° | 45° | 45° | 90° | 90° | 135° | 100 ms | Postura simétrica de partida. |
| Q2 | 90° | 90° | 90° | 45° | 90° | 90° | 90° | 135° | 60 ms | Elevação das duas pernas dianteiras para início do deslocamento lateral. |
| Q3 | 90° | 135° | 90° | 45° | 90° | 45° | 90° | 135° | 100 ms | Braços dianteiros abrem-se lateralmente para a esquerda em sincronia no ar. |
| Q4 | 135° | 135° | 90° | 45° | 45° | 45° | 90° | 135° | 60 ms | Descida das patas dianteiras restabelecendo tração lateral com o piso. |
| Q5 | 135° | 90° | 90° | 45° | 45° | 90° | 90° | 135° | 100 ms | Puxada lateral do chassi pelas pernas dianteiras. |
| Q6 | 135° | 90° | 90° | 90° | 45° | 90° | 90° | 90° | 60 ms | Elevação das duas pernas traseiras para acompanhamento da translação. |
| Q7 | 135° | 90° | 135° | 90° | 45° | 90° | 45° | 90° | 100 ms | Braços traseiros abrem-se na mesma orientação angular lateral. |
| Q8 | 135° | 90° | 135° | 45° | 45° | 90° | 45° | 135° | 60 ms | Pouso das patas traseiras no solo completando o deslocamento. |
| Q9 | 135° | 90° | 90° | 45° | 45° | 90° | 90° | 135° | 100 ms | Centralização das forças estáticas e alinhamento do chassi. |
| Q10 | 90° | 90° | 90° | 45° | 45° | 90° | 90° | 90° | 60 ms | Alívio momentâneo de pressão nas patas para encerramento de passada. |
| Q11 | 135° | 90° | 90° | 45° | 45° | 90° | 90° | 135° | 100 ms | Estabilização final em postura de prontidão. |
Análise dos 8 Quadros da Rotina de Saudação e Aceno (say_hello)
O gesto de aceno (6.3say_hello.sb3) é uma demonstração primorosa de controle de estabilidade em tripé estático:
| Quadro-Chave | Pata Diant. Dir. (D5) | Braço Diant. Dir. (D6) | Braço Tras. Dir. (D7) | Pata Tras. Dir. (D8) | Pata Diant. Esq. (D0) | Braço Diant. Esq. (D1) | Braço Tras. Esq. (D2) | Pata Tras. Esq. (D4) | Duração (ms) | Ação da Saudação |
|---|---|---|---|---|---|---|---|---|---|---|
| Q1 | 135° | 90° | 90° | 45° | 45° | 90° | 90° | 135° | 100 ms | Postura base de preparação. |
| Q2 | 45° | 90° | 90° | 30° | 60° | 90° | 90° | 145° | 100 ms | Compensação de massa: o robô reclina o corpo para trás e para a esquerda, garantindo sustentação em 3 patas. |
| Q3 | 45° | 45° | 90° | 30° | 60° | 90° | 90° | 145° | 80 ms | A pata dianteira direita (D5 e D6) eleva-se no ar e gira para fora. |
| Q4 | 45° | 90° | 90° | 30° | 60° | 90° | 90° | 145° | 80 ms | O braço D6 oscila para o centro simulando o primeiro aceno. |
| Q5 | 45° | 45° | 90° | 30° | 60° | 90° | 90° | 145° | 80 ms | O braço D6 oscila novamente para fora. |
| Q6 | 45° | 90° | 90° | 30° | 60° | 90° | 90° | 145° | 80 ms | Segundo aceno rítmico no ar. |
| Q7 | 135° | 90° | 90° | 30° | 60° | 90° | 90° | 145° | 100 ms | A pata retorna suavemente em direção ao piso. |
| Q8 | 135° | 90° | 90° | 45° | 45° | 90° | 90° | 135° | 100 ms | Recuperação do nivelamento horizontal com as quatro pernas em repouso. |
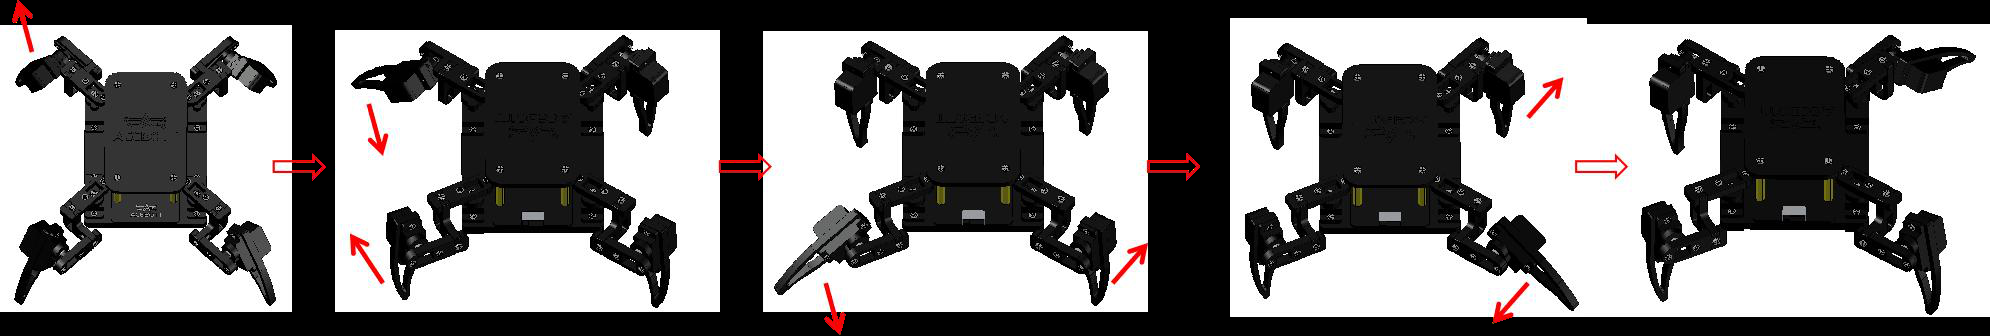
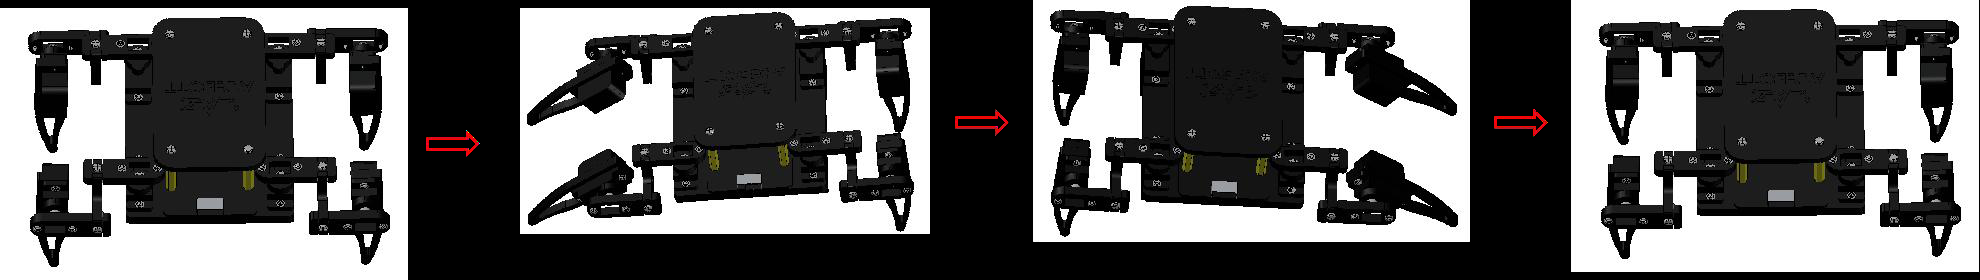
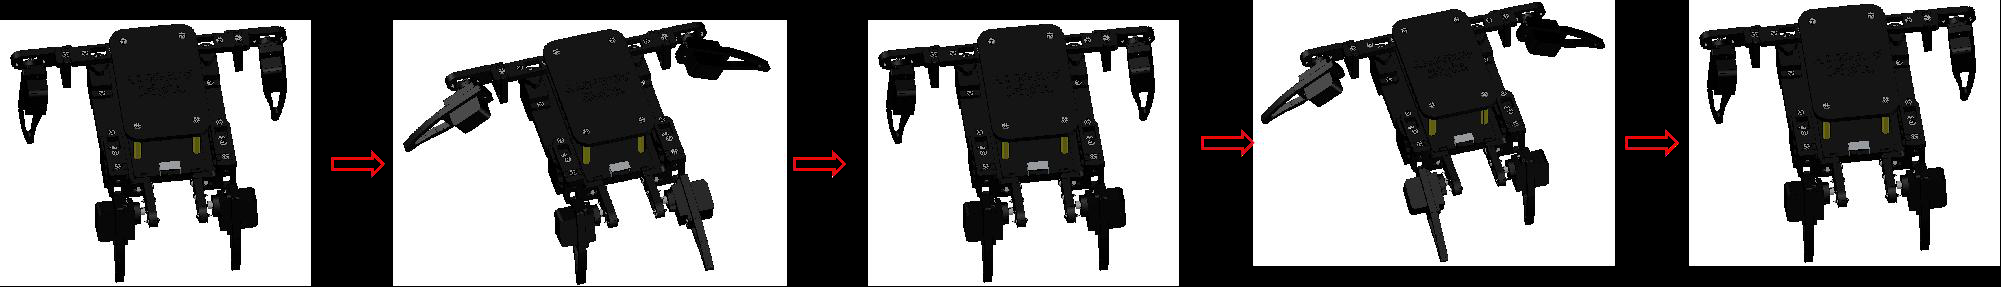
Lição 7 — Programa de Dança do Robô
Na Lição 7, o aprendizado de robótica aproxima-se da expressão artística e musical através da cinemática harmônica. Ao sincronizar as variações angulares em frequências rítmicas bem definidas, o robô executa coreografias expressivas com riqueza de movimentos.
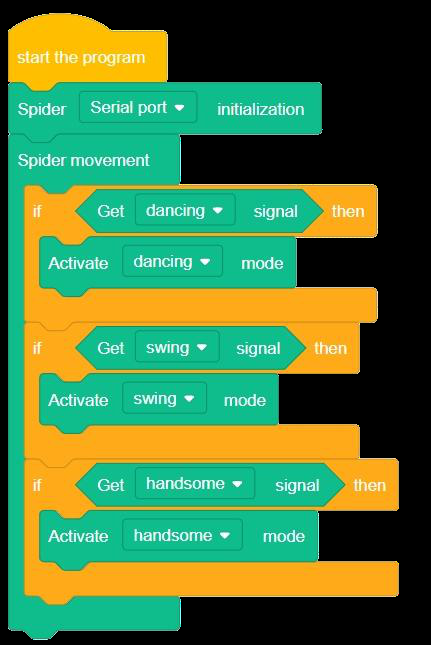
- Dança 1 — Ondulação e Agachamento (
7.1dance1.sb3): Combina movimentos suaves de subida e descida do chassi com inclinação lateral alternada, criando um balanço rítmico contínuo. - Dança 2 — Passos Cruzados em Diagonal (
7.2dance2.sb3): Utiliza transições de alta velocidade com tempos de espera de apenas 60 milissegundos, onde os pares diagonais de pernas batem suavemente no chão imitando passos de sapateado robótico. - Dança 3 — Torção Helicoidal de Corpo (
7.3dance3.sb3): Constrói uma onda tridimensional complexa articulando os 4 ombros em defasagem angular de 90 graus com flexão periódica dos joelhos. - Apresentação Musical Completa (
7.4expand.sb3): Encadeia as três danças dentro de uma estrutura musical com laços de repetição e transições elegantes.
Lição 8 — Controle de WiFi do Robô (ACEBOTT Mobile App)
O ápice do aprendizado prático no ACECode é a transformação da aranha autônoma em uma máquina conectada teleguiada por smartphone através da tecnologia Wi-Fi integrada ao chip ESP8266.
Detalhamento Técnico do Protocolo de Pacotes do Aplicativo ACEBOTT
No projeto 8.1app_control.sb3, o módulo Wi-Fi do ESP8266 recebe continuamente fluxos de dados TCP transmitidos na porta 100 pelo smartphone. Para garantir imunidade contra ruídos eletromagnéticos e evitar disparos acidentais de passos caso um byte seja corrompido no ar, o aplicativo transmite pacotes de 5 bytes padronizados:
+---------------+---------------+----------------+---------------+----------------+
|    Byte 0     |    Byte 1     |     Byte 2     |    Byte 3     |     Byte 4     |
|     0xFF      |     0x55      |      0x02      |     0x01      |     CmdByte    |
+---------------+---------------+----------------+---------------+----------------+
Header Inicial Header Inicial Comprimento Modo Controle Código do Botão- Bytes de Sincronização (0xFF e 0x55): Sinalizam ao microcontrolador o início exato de um novo comando de controle. Se qualquer outro byte for recebido fora dessa sequência de cabeçalho, o receptor descarta o dado imediatamente.
- Byte de Comprimento (0x02): Indica a quantidade de bytes de carga útil restantes no pacote.
- Byte de Modo (0x01): Especifica a categoria de operação (modo de controle manual em tempo real).
- Byte de Comando (
CmdByte): Identifica a tecla ou gesto virtual acionado na interface touch do aplicativo móvel.
A tabela oficial abaixo relaciona todos os comandos transmitidos pelo aplicativo e seus efeitos práticos no robô aranha:
| Código Decimal | Código Hexadecimal | Pacote Binário Transmitido | Ação Cinemática Disparada | Procedimento Executado no ACECode |
|---|---|---|---|---|
| 1 | 0x01 | FF 55 02 01 01 | Caminhar para a Frente contínuo | Executa o procedimento [forward] |
| 2 | 0x02 | FF 55 02 01 02 | Caminhar para Trás contínuo | Executa o procedimento [back] |
| 3 | 0x03 | FF 55 02 01 03 | Passo Lateral para a Esquerda | Executa o procedimento [left_move] |
| 4 | 0x04 | FF 55 02 01 04 | Passo Lateral para a Direita | Executa o procedimento [right_move] |
| 5 | 0x05 | FF 55 02 01 05 | Girar no próprio eixo para a Esquerda | Executa o procedimento [turn_left] |
| 6 | 0x06 | FF 55 02 01 06 | Girar no próprio eixo para a Direita | Executa o procedimento [turn_right] |
| 7 | 0x07 | FF 55 02 01 07 | Parar imediatamente e entrar em espera | Executa o procedimento [standby] |
| 8 | 0x08 | FF 55 02 01 08 | Modo de Repouso Baixo (Sleep) | Agacha o chassi totalmente no solo |
| 9 | 0x09 | FF 55 02 01 09 | Modo Deitado (Lie) | Estica as quatro pernas rente ao piso |
| 10 | 0x0A | FF 55 02 01 0A | Gesto de Saudação Amigável | Executa o procedimento [say_hello] |
| 11 | 0x0B | FF 55 02 01 0B | Exercício de Flexão (Pushup) | Flexiona e estica as 4 patas 3 vezes |
| 12 | 0x0C | FF 55 02 01 0C | Postura de Guarda e Batalha (Fighting) | Eleva os braços dianteiros em guarda |
| 13 | 0x0D | FF 55 02 01 0D | Coreografia Musical 1 | Executa o procedimento [dance1] |
| 14 | 0x0E | FF 55 02 01 0E | Coreografia Musical 2 | Executa o procedimento [dance2] |
| 15 | 0x0F | FF 55 02 01 0F | Coreografia Musical 3 | Executa o procedimento [dance3] |
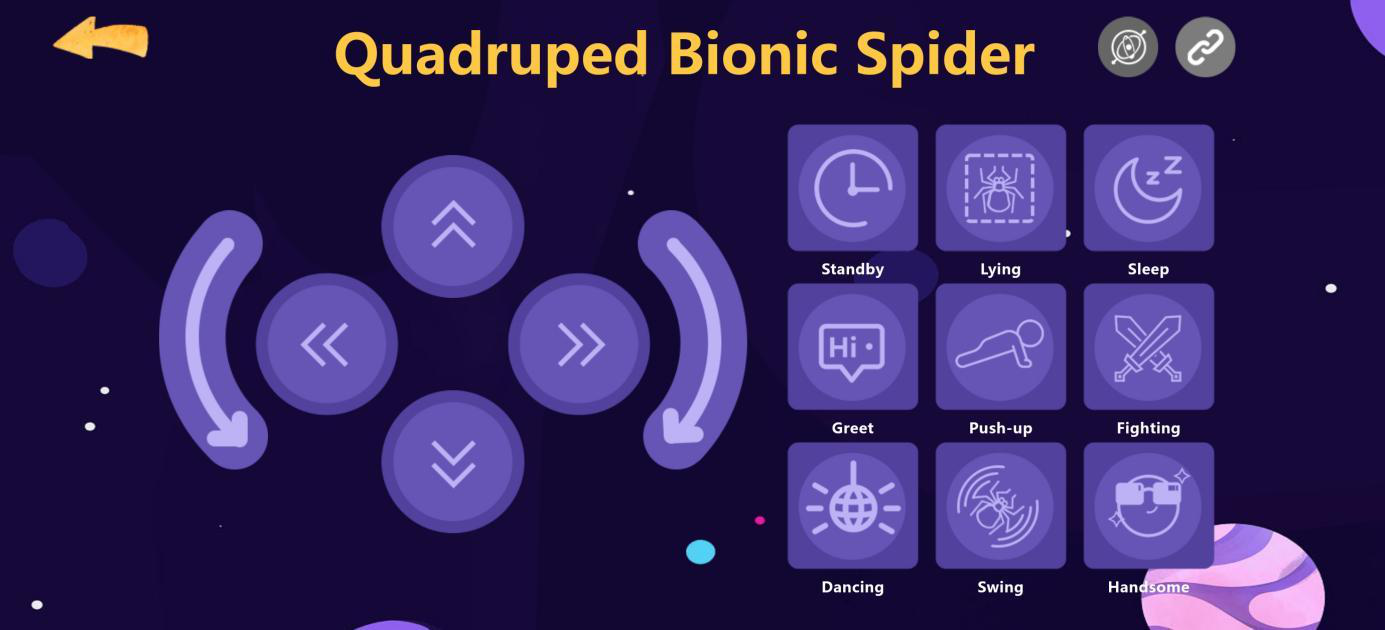
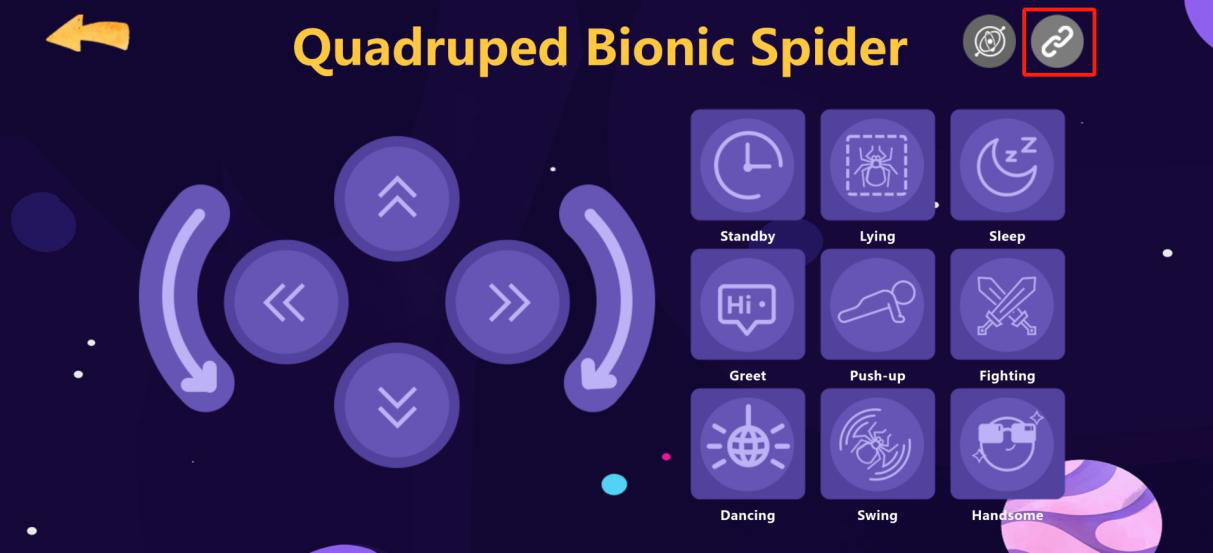
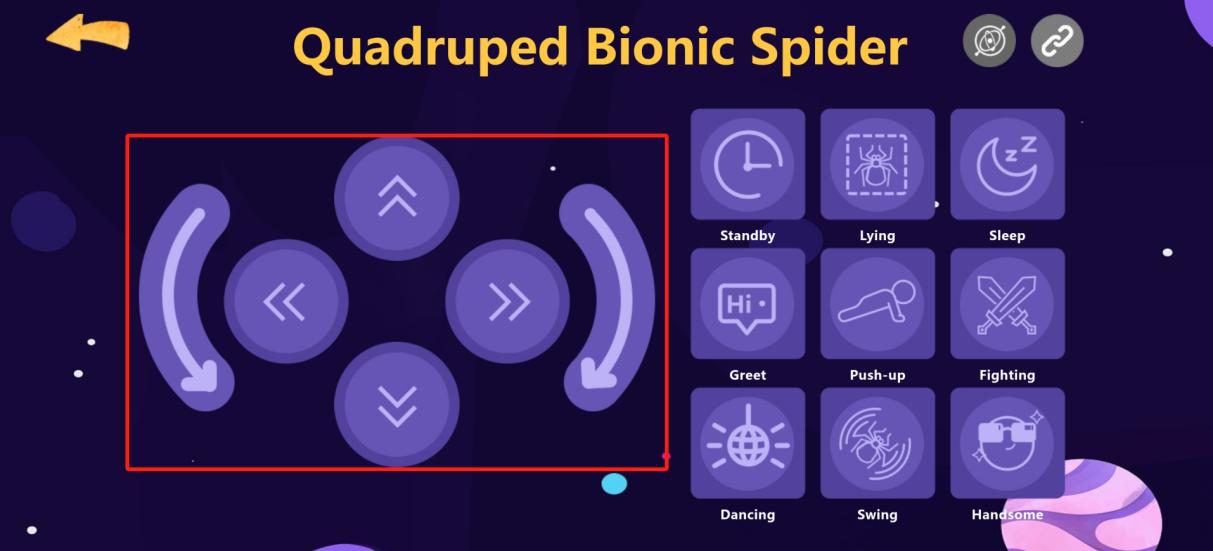
Arquitetura de Rede: O Modo Ponto de Acesso (SoftAP)
Em vez de exigir um roteador doméstico externo ou senha de internet escolar, o robô aranha atua como seu próprio roteador sem fio através do modo SoftAP (Ponto de Acesso por Software). Ao ser ligado com o programa 8.1app_control.sb3, a antena do ESP8266 emite um sinal de rádio transmitindo o identificador de rede:
- Nome da Rede (SSID):
QuadBot-E - Chave de Segurança WPA2:
12345678 - Endereço de Gateway IP:
192.168.4.1 - Porta de Comunicação de Sockets:
100
Estrutura Completa de Blocos de Escuta e Acionamento
No ACECode, os blocos de rede escutam continuamente os pacotes binários recebidos via soquete TCP e disparam os procedimentos criados nas lições anteriores:
[Quando iniciar o programa ESP8266]
|
[Inicializar Wi-Fi Ponto de Acesso SSID: "QuadBot-E" Senha: "12345678"]
[standby]  // Assume postura estável inicial
|
[Sempre]
  |-- [Processar dados recebidos do aplicativo ACEBOTT]
  |-- [Se <comando recebido = 1> então]  // Botão Avançar no App
  |     |-- [forward]
  |-- [Se <comando recebido = 2> então]  // Botão Recuar no App
  |     |-- [back]
  |-- [Se <comando recebido = 3> então]  // Botão Esquerda Lateral
  |     |-- [left_move]
  |-- [Se <comando recebido = 4> então]  // Botão Direita Lateral
  |     |-- [right_move]
  |-- [Se <comando recebido = 5> então]  // Botão Virar Esquerda
  |     |-- [turn_left]
  |-- [Se <comando recebido = 6> então]  // Botão Virar Direita
  |     |-- [turn_right]
  |-- [Se <comando recebido = 7> então]  // Botão Parar / Standby
  |     |-- [standby]
  |-- [Se <comando recebido = 10> então] // Botão Acenar / Say Hello
  |     |-- [say_hello]
  |-- [Se <comando recebido = 13> então] // Botão Dança 1
  |     |-- [dance1]
  |-- [Se <comando recebido = 14> então] // Botão Dança 2
  |     |-- [dance2]
  |-- [Se <comando recebido = 15> então] // Botão Dança 3
        |-- [dance3]
Roteiro Passo a Passo de Conexão no Celular
- No seu smartphone (Android ou iPhone), baixe o aplicativo gratuito ACEBOTT disponível na Google Play Store e na Apple App Store.
- Ligue o interruptor geral do robô aranha e aguarde aproximadamente 5 segundos até que a luz indicadora do módulo ESP8266 pisque confirmando o início da transmissão do rádio Wi-Fi.
- No celular, acesse as Configurações de Wi-Fi, busque a rede intitulada QuadBot-E e digite a senha padrão
12345678. - Se o sistema operacional do celular exibir um alerta avisando que a rede “não possui conexão com a internet”, confirme marcando a opção Manter conexão mesmo sem internet (esta é uma medida de segurança padrão em redes locais de dispositivos IoT).
- Abra o aplicativo ACEBOTT no celular, escolha o modelo Robô Aranha Quadrúpede QD020 e entre na tela de controle remoto. Ao deslizar o joystick na tela, o robô responderá instantaneamente aos comandos físicos!
Detalhamento Estrutural dos 18 Projetos em Blocos (.sb3)
Para que o leitor e o educador compreendam minuciosamente cada um dos arquivos de projeto fornecidos no kit oficial da ACEBOTT, apresentamos abaixo o mapeamento exaustivo da árvore de blocos e parâmetros de execução de todos os programas contidos na pasta de projetos do ACECode:
Lição 1: Inicialização e Ensaios dos Atuadores
-
1.1hello_esp8266.sb3(Comunicação Serial Básica):- Evento:
[Quando iniciar o programa ESP8266](inicializa o clock a 80MHz e configura a taxa de transmissão serial UART em 115200 bauds). - Laço de Repetição:
[Sempre](mantém o processador em loop permanente de amostragem e envio). - Instrução de Transmissão:
[Imprimir na porta serial "Hello, ESP8266!"](envia 17 bytes pela porta USB Type-C). - Temporizador:
[Esperar 1 segundos](pausa a thread de execução por 1000 milissegundos).
- Evento:
-
1.2Servo-Test.sb3(Varredura Harmônica Angular):- Evento:
[Quando iniciar o programa ESP8266]. - Inicialização de Variável:
[Definir variável (pos) para 10]. - Subida Angular (Rampa Positiva):
- Bloco
[Repetir até que <(pos) > 170>]. - Atuação:
[Definir servo no pino D4 para ângulo (pos) graus]. - Passo:
[Mudar (pos) por 1]. - Latência:
[Esperar 0.015 segundos].
- Bloco
- Descida Angular (Rampa Negativa):
- Bloco
[Definir variável (pos) para 170]. - Bloco
[Repetir até que <(pos) < 10>]. - Atuação:
[Definir servo no pino D4 para ângulo (pos) graus]. - Passo:
[Mudar (pos) por -1]. - Latência:
[Esperar 0.015 segundos].
- Bloco
- Posicionamento Neutro Final:
[Esperar 1 segundos].- Laço
[Sempre]contendo[Definir servo no pino D4 para ângulo 90 graus].
- Evento:
-
1.3zero 0.sb3(Calibração Eletrônica de Ponto Zero):- Procedimento Customizado:
[Definir bloco ZERO]contendo os 8 blocos de atuadores com suas constantes de offset:[Definir servo no pino D5 para ângulo 135 graus](Pata Superior Direita)[Definir servo no pino D6 para ângulo 45 graus](Braço Superior Direito)[Definir servo no pino D7 para ângulo 135 graus](Braço Inferior Direito)[Definir servo no pino D8 para ângulo 45 graus](Pata Inferior Direita)[Definir servo no pino D0 para ângulo 45 graus](Pata Superior Esquerda)[Definir servo no pino D1 para ângulo 135 graus](Braço Superior Esquerdo)[Definir servo no pino D2 para ângulo 45 graus](Braço Inferior Esquerdo)[Definir servo no pino D4 para ângulo 135 graus](Pata Inferior Esquerda)
- Execução Contínua:
[Quando iniciar o programa ESP8266] -> [Sempre] -> [ZERO].
- Procedimento Customizado:
Lição 4: Marchas de Translação Longitudinal
-
4.1standby.sb3(Postura de Prontidão Estática):- Evento:
[Quando iniciar o programa ESP8266]. - Laço:
[Sempre]. - Ação: Bloco de extensão de hardware
[fourLeggedBionicSpider: definir modo para "standby"]seguido de[Esperar 1 segundos].
- Evento:
-
4.2forward.sb3(Caminhada Contínua para Frente):- Evento:
[Quando iniciar o programa ESP8266]. - Laço:
[Sempre]. - Ação: Bloco de extensão de hardware
[fourLeggedBionicSpider: mover para "front"]. - O microcódigo interno do bloco aciona ciclicamente a matriz de 11 estados de marcha trotante diagonal, alternando o apoio entre as diagonais RF+LH e LF+RH.
- Evento:
-
4.3back.sb3(Caminhada Contínua para Trás):- Evento:
[Quando iniciar o programa ESP8266]. - Laço:
[Sempre]. - Ação: Bloco
[fourLeggedBionicSpider: mover para "back"]. - Inverte a componente de vetor angular dos 4 ombros durante o contato com o solo, gerando empuxo reverso contínuo.
- Evento:
-
4.4expand.sb3(Controle Sequencial com Laços de Repetição):- Estrutura Algorítmica:
[Quando iniciar o programa ESP8266][Sempre][Repetir (3) vezes]->[fourLeggedBionicSpider: mover para "front"](avança 3 ciclos completos)[Repetir (2) vezes]->[fourLeggedBionicSpider: mover para "back"](recua 2 ciclos completos)[fourLeggedBionicSpider: definir modo para "standby"](para em prontidão e aguarda novo ciclo)
- Estrutura Algorítmica:
Lição 5: Manobras de Rotação Angular sobre o Eixo Central
-
5.1turn_left.sb3(Giro Anti-horário no Próprio Eixo):- Evento:
[Quando iniciar o programa ESP8266]. - Laço:
[Sempre]. - Ação: Bloco
[fourLeggedBionicSpider: mover para "anticlockwise"]. - Aplica torques com orientações opostas: pernas direitas empurram para frente enquanto esquerdas empurram para trás.
- Evento:
-
5.2turn_right.sb3(Giro Horário no Próprio Eixo):- Evento:
[Quando iniciar o programa ESP8266]. - Laço:
[Sempre]. - Ação: Bloco
[fourLeggedBionicSpider: mover para "clockwise"]. - Realiza manobra de rotação no sentido dos ponteiros do relógio com 15° de incremento angular por ciclo.
- Evento:
-
5.3expand2.sb3(Trajetória de Patrulhamento Retangular):- Estrutura Algorítmica:
[Quando iniciar o programa ESP8266][Repetir (4) vezes](executa os 4 lados de uma figura geométrica fechada):[Repetir (3) vezes]->[fourLeggedBionicSpider: mover para "front"](percorre a aresta linear)[Repetir (5) vezes]->[fourLeggedBionicSpider: mover para "clockwise"](gira 90 graus exatos na quina)
- Estrutura Algorítmica:
Lição 6: Translação Lateral Holonômica e Interação Gestual
-
6.1left_move.sb3(Passo Lateral de Caranguejo para Esquerda):- Evento:
[Quando iniciar o programa ESP8266]. - Laço:
[Sempre]. - Ação: Bloco
[fourLeggedBionicSpider: mover para "left"]. - Translada o robô lateralmente abrindo os membros esquerdos e fechando os membros direitos em 11 quadros.
- Evento:
-
6.2right_move.sb3(Passo Lateral de Caranguejo para Direita):- Evento:
[Quando iniciar o programa ESP8266]. - Laço:
[Sempre]. - Ação: Bloco
[fourLeggedBionicSpider: mover para "right"]. - Espelha o passo lateral para o flanco direito com estabilidade permanente de centro de gravidade.
- Evento:
-
6.3say_hello.sb3(Gesto de Saudação com Pata Dianteira):- Evento:
[Quando iniciar o programa ESP8266]. - Laço:
[Sempre]. - Ação: Bloco
[fourLeggedBionicSpider: definir modo para "greet"]. - Reclina o corpo do robô transferindo a massa para as patas LF, LH e RH e executa 4 acenos rítmicos no ar com a pata RF.
- Evento:
Lição 7: Expressão Corporal e Coreografias Musicais
-
7.1dance1.sb3(Dança 1 — Balanço e Ondulação):- Evento:
[Quando iniciar o programa ESP8266]. - Laço:
[Sempre]. - Ação: Bloco
[fourLeggedBionicSpider: definir modo para "dancing"]com cadência de 100 ms.
- Evento:
-
7.2dance2.sb3(Dança 2 — Passos Rápidos em Diagonal):- Evento:
[Quando iniciar o programa ESP8266]. - Laço:
[Sempre]. - Ação: Bloco
[fourLeggedBionicSpider: definir modo para "swing"]com transições de 60 ms.
- Evento:
-
7.3dance3.sb3(Dança 3 — Torção Helicoidal Expressiva):- Evento:
[Quando iniciar o programa ESP8266]. - Laço:
[Sempre]. - Ação: Bloco
[fourLeggedBionicSpider: definir modo para "handsome"]conjugando torção de ombros e flexão de patas.
- Evento:
-
7.4expand.sb3(Controle Coreográfico por Linha Serial / UART):- Evento:
[Quando iniciar o programa ESP8266]. - Inicialização: Bloco
[fourLeggedBionicSpider: inicializar no modo "uart"]. - Loop de Execução: Bloco
[fourLeggedBionicSpider: executar comandos de texto]:[Se <instrução recebida = "dancing"> então]->[definir modo para "dancing"][Se <instrução recebida = "swing"> então]->[definir modo para "swing"][Se <instrução recebida = "handsome"> então]->[definir modo para "handsome"]
- Evento:
Lição 8: Firmware Integrado com Rede Sem Fio e Aplicativo
8.1app_control.sb3(Firmware de Controle Wi-Fi via TCP):- Evento:
[Quando iniciar o programa ESP8266]. - Configuração de Rádio: Bloco
[WIFI_AP: rota 1](cria a rede Wi-FiQuadBot-Ecom chave12345678). - Inicialização do Servidor de Sockets: Bloco
[fourLeggedBionicSpider: inicializar no modo "tcp"](abre o socket na porta 100). - Loop de Escuta e Despacho de Comandos:
- Bloco
[fourLeggedBionicSpider: executar despachador de eventos do app]. - Teste Condicional
[Se <instrução = "front"> então]->[mover para "front"] - Teste Condicional
[Se <instrução = "back"> então]->[mover para "back"] - Teste Condicional
[Se <instrução = "left"> então]->[mover para "left"] - Teste Condicional
[Se <instrução = "right"> então]->[mover para "right"] - Teste Condicional
[Se <instrução = "anticlockwise"> então]->[mover para "anticlockwise"] - Teste Condicional
[Se <instrução = "clockwise"> então]->[mover para "clockwise"] - Teste Condicional
[Se <instrução = "standby"> então]->[definir modo para "standby"] - Teste Condicional
[Se <instrução = "lying"> então]->[definir modo para "lying"] - Teste Condicional
[Se <instrução = "sleep"> então]->[definir modo para "sleep"] - Teste Condicional
[Se <instrução = "greet"> então]->[definir modo para "greet"] - Teste Condicional
[Se <instrução = "pushup"> então]->[definir modo para "pushup"] - Teste Condicional
[Se <instrução = "fighting"> então]->[definir modo para "fighting"] - Teste Condicional
[Se <instrução = "dancing"> então]->[definir modo para "dancing"] - Teste Condicional
[Se <instrução = "swing"> então]->[definir modo para "swing"] - Teste Condicional
[Se <instrução = "handsome"> então]->[definir modo para "handsome"]
- Bloco
- Evento:
Desafios Práticos, Atividades Maker e Metodologia STEM
O Kit Robô Aranha Quadrúpede QD020 RB2055 é um recurso de excelência pedagógica para feiras de ciências, olimpíadas de robótica e projetos interdisciplinares de metodologia STEM (Ciência, Tecnologia, Engenharia e Matemática). Abaixo propomos cinco oficinas pedagógicas estruturadas para aplicação em sala de aula ou laboratório maker:
Desafio Maker 1: Corrida de Velocidade com Otimização de Marcha
- Objetivo Científico: Investigar experimentalmente a relação entre o tempo de permanência de cada quadro-chave nos blocos do ACECode e a velocidade média de deslocamento da máquina.
- Procedimento Experimental: Marque uma pista de 2 metros de comprimento sobre o piso. Os alunos devem programar variações do procedimento
[forward]alterando os blocos de espera de 0.15s para 0.10s, 0.08s e 0.06s. - Coleta de Dados: Utilizando um cronômetro, meça o tempo necessário para cruzar a linha de chegada e calcule a velocidade média .
- Discussão Conceitual: Identifique o limite físico onde os servomotores não conseguem mais acelerar a tempo e o robô passa a escorregar sem sair do lugar (saturação de inércia mecânica).
Desafio Maker 2: Circuito de Obstáculos e Desvio de Labirinto
- Objetivo de Engenharia: Desenvolver o raciocínio algorítmico espacial combinando blocos de caminhada para frente, passos laterais de caranguejo e rotações sobre o próprio eixo.
- Procedimento: Monte um labirinto simples utilizando caixas de papelão ou livros na bancada. O aluno deve planejar previamente a sequência exata de blocos (ex.: 6 passos à frente, 4 passos laterais à direita, 2 giros à esquerda de 45° e 3 passos à frente) para guiar o robô da entrada até a saída sem colidir nas paredes.
Desafio Maker 3: Apresentação Teatral e Dança Sincronizada em Dupla
- Objetivo Artístico e Musical (STEAM): Integrar arte e computação coordenando dois robôs aranhas para executarem coreografias sincronizadas ao ritmo de uma música tema.
- Procedimento: Utilizando dois computadores e o ACECode, as equipes de alunos programam as rotinas
[dance1],[dance2]e[dance3]para iniciarem no mesmo segundo do compasso musical, criando um espetáculo de dança robótica sincronizada.
Desafio Maker 4: Teste de Carga Útil e Distribuição de Massa
- Objetivo Físico: Estudar o impacto da alteração da posição do Centro de Massa (CoM) sobre o polígono de sustentação.
- Procedimento: Adicione pequenos pesos calibrados (como moedas ou massas de 20g, 50g e 100g) em diferentes posições da placa superior de acrílico (na frente, no centro e na traseira). Observe a partir de qual carga o robô começa a sofrer quedas ou desvios de trajetória, relacionando com as equações do polígono de apoio triangular.
Desafio Maker 5: Futebol de Robôs Quadrúpedes Teleguiados
- Objetivo Tecnológico: Praticar habilidades de pilotagem sem fio e comunicação de redes móveis.
- Procedimento: Delimite um campo de futebol com duas traves em uma mesa de aula e utilize uma bolinha de pingue-pongue leve. Dois alunos operando seus smartphones com o aplicativo móvel ACEBOTT disputam uma partida de 5 minutos, utilizando passos laterais e giros rápidos para chutar a bola em direção ao gol adversário.
Plano Pedagógico e Guia Curricular para Educadores (Alinhado à BNCC)
O aprendizado com o Kit Robô Aranha Quadrúpede QD020 RB2055 no ambiente ACECode dialoga perfeitamente com os objetivos de aprendizagem da Base Nacional Comum Curricular (BNCC) do Ensino Fundamental II e Ensino Médio, especialmente nas diretrizes de Cultura Digital, Pensamento Computacional e Ciências da Natureza.
Matriz de Habilidades Desenvolvidas (BNCC)
- (EM13MAT315): Investigar e registrar, por meio de softwares de programação em blocos e modelos matemáticos, o comportamento de funções periódicas e vetores no plano cartesiano associados à locomoção robótica.
- (EF09CI03): Planejar e realizar experimentos para verificar a conservação de energia e a transferência de momentos e forças na sustentação de estruturas móveis com articulações mecânicas.
- (EF08CI02): Construir circuitos elétricos com fontes de alimentação independentes, dimensionando corrente, tensão e potência de atuadores eletromecânicos e transceptores de radiofrequência.
- (EM13CNT308): Investigar como a robótica bioinspirada aplica princípios morfológicos de artrópodes para solucionar problemas de transporte e exploração em ambientes hostis e inóspitos.
Cronograma de Aulas Sugerido para 8 Semanas de Laboratório
A tabela curricular a seguir fornece aos professores uma estrutura didática pronta para aplicação em projetos extracurriculares ou na grade curricular de tecnologia:
| Semana | Módulo de Ensino | Objetivos Conceituais e Habilidades Práticas | Atividades Avaliativas |
|---|---|---|---|
| Semana 1 | Morfologia Biônica e Introdução ao ACECode | Reconhecer a estrutura articular de 8 DOF de aracnídeos; instalar o ACECode e o driver CP2102; executar o primeiro programa de comunicação serial (1.1hello_esp8266.sb3). | Envio bem-sucedido de mensagens customizadas para o console serial USB. |
| Semana 2 | Atuadores Eletromecânicos e Sinais PWM | Compreender o funcionamento interno dos servomotores; sinais de modulação por largura de pulso (PWM de 50 Hz); teste de varredura com repetição (1.2Servo-Test.sb3). | Gráfico manual ou digital de ângulo versus tempo de ciclo de 10° a 170°. |
| Semana 3 | Montagem Mecânica e Calibração Eletrônica | Montar a estrutura de acrílico em 12 passos; aplicar torques seguros; executar a calibração mestre de ponto zero com 1.3zero 0.sb3 e travar eixos estriados. | Verificação de planaridade simétrica das quatro patas na bancada de ensaios. |
| Semana 4 | Cinemática de Marcha e Decomposição de Passos | Entender o polígono de sustentação estática e o centro de massa; programar modo de espera e caminhada linear para frente e trás (4.1standby.sb3 a 4.4expand.sb3). | Desafio de caminhada em linha reta sobre fita adesiva demarcada no chão. |
| Semana 5 | Manobras Angulares e Dinâmica de Curvas | Estudar o torque diferencial angular para rotações de raio zero; programar giros anti-horário e horário (5.1turn_left.sb3 e 5.2turn_right.sb3). | Desafio do percurso quadrado com paradas e giros exatos de 90 graus nas quinas. |
| Semana 6 | Locomoção Holonômica e Interação Social | Programar o passo lateral de caranguejo; dominar a compensação de peso em tripé de apoio estático para o gesto de saudação (6.1left_move.sb3 a 6.3say_hello.sb3). | Demonstração pública de aceno amigável com a pata dianteira sem tombar o corpo. |
| Semana 7 | Expressão Corporal e Coreografia Rítmica | Estudar movimentos oscilatórios harmônicos; sincronizar tempos de quadros com frequências musicais em BPM nas danças 1, 2 e 3 (7.1dance1.sb3 a 7.4expand.sb3). | Apresentação em grupo de dança robótica sincronizada com trilha sonora. |
| Semana 8 | Redes Sem Fio, IoT e Pilotagem por Smartphone | Configurar o modo Wi-Fi SoftAP no ESP8266; decodificar pacotes de soquetes TCP na porta 100; controlar a aranha pelo aplicativo móvel ACEBOTT (8.1app_control.sb3). | Campeonato prático de futebol de robôs teleguiados em pista com obstáculos. |
Comparativo Metodológico: Programação em Blocos (ACECode) versus Sintaxe Textual (Arduino C/C++)
Ao estruturar currículos de robótica educacional, coordenadores pedagógicos e professores frequentemente se deparam com a questão: quando utilizar a programação em blocos visuais e quando transicionar para o código textual em linguagem C/C++? O kit QD020 RB2055 da ACEBOTT foi projetado exatamente para oferecer suporte pleno a ambas as modalidades de ensino.
A tabela comparativa abaixo resume as principais características, vantagens operacionais e contextos pedagógicos de aplicação recomendados para cada uma das duas abordagens:
| Dimensão Pedagógica / Técnica | Ambiente Visual ACECode (Scratch 3.0) | Linguagem Textual Arduino IDE (C/C++) |
|---|---|---|
| Público-Alvo Recomendado | Crianças, jovens do Ensino Fundamental II (8 a 14 anos) e iniciantes absolutos | Estudantes do Ensino Médio Técnico, universitários e makers experientes |
| Barreira de Entrada Inicial | Praticamente nula: a conexão por encaixe visual elimina erros de digitação e compilação | Moderada a alta: exige atenção rigorosa a pontuação, sintaxe, ponto e vírgula e tipos de dados |
| Curva de Aprendizagem | Rápida e intuitiva; primeiros passos e animações construídos em menos de 15 minutos | Gradual; exige compreensão prévia de variáveis, ponteiros, funções e bibliotecas de cabeçalho |
| Velocidade de Prototipagem | Imediata; alteração de parâmetros e testes de passos com poucos cliques do mouse | Mais lenta; cada modificação requer recompilação completa do binário e upload serial |
| Abstração dos Algoritmos | Alta abstração: blocos modulares prontos cuidam da física de passos em baixo nível | Baixo nível: o aluno programa diretamente matrizes de ângulos, loops for e cálculos cinemáticos |
| Otimização e Consumo de Memória | O interpretador consome parte do espaço de memória Flash e RAM para a máquina virtual | Eficiência máxima: código compilado em código de máquina nativo para o processador Xtensa L106 |
| Customização Avançada | Restrita aos blocos disponibilizados na extensão oficial do fabricante ACEBOTT | Ilimitada: acesso direto a registradores, interrupções por hardware e temporizadores internos |
| Integração com IoT e Protocolos | Comandos prontos de Wi-Fi SoftAP e servidor TCP embutido | Criação de servidores web HTTP completos com WebSockets, MQTT, REST API e telemetria UDP |
Ambas as abordagens são complementares e não excludentes. O percurso educacional ideal inicia-se explorando todas as lições deste curso no ambiente ACECode para fixação dos conceitos fundamentais de equilíbrio, cinemática articular e raciocínio lógico em blocos. Uma vez consolidada essa base conceitual, o estudante pode migrar para a versão do curso em Arduino C/C++, onde terá acesso aos arquivos de código fonte puro (text.h, app_control.ino), aprofundando seus conhecimentos em engenharia de software embarcado e controle avançado de sistemas dinâmicos.
Guia de Boas Práticas de Manutenção Preventiva e Cuidados com o Acrílico
Para assegurar que o seu kit robô aranha conserve sua beleza visual, transparência cristalina e integridade mecânica por muitos anos em feiras e laboratórios de robótica, siga rigorosamente as recomendações de manutenção abaixo:
Cuidados com a Estrutura de Acrílico (Poli Metacrilato de Metila - PMMA)
- Limpeza Exclusiva com Água e Detergente Neutro: Nunca utilize álcool isopropílico, álcool etílico comum, acetona, thinner ou qualquer solvente derivado de petróleo nas peças de acrílico. O contato de álcool com o acrílico cortado a laser e submetido a tensões mecânicas de parafusos provoca uma reação química de fissuração imediata por estresse (fenômeno conhecido na engenharia de materiais como crazing), enchendo o acrílico de microfissuras brancas e tornando a peça quebradiça. Para limpar marcas de dedos ou poeira, utilize apenas um pano de microfibra macio levemente umedecido com água e uma gota de sabão neutro.
- Controle de Torque nos Parafusos: O acrílico possui excelente rigidez à flexão, mas baixa tenacidade ao impacto pontual. Ao apertar parafusos e porcas M3, aperte apenas até encostar a arruela ou porca na face da chapa. Nunca aperte com força excessiva a ponto de curvar o plástico, pois isso introduz tensões residuais que podem quebrar os olhais das pernas durante quedas acidentais.
- Proteção Contra Radiação Solar Excessiva e Calor: Não deixe o robô exposto diretamente ao sol no interior de veículos fechados. Temperaturas acima de 65 °C podem amolecer o acrílico e causar deformações permanentes nas hastes das pernas.
Cuidados com os Servomotores e Conjuntos Redutores
- Evite Forçar as Articulações Manualmente: Os servomotores SG90 utilizam uma cadeia de pequenas engrenagens redutoras injetadas em nylon. Quando o robô estiver desligado, não force o giro manual rápido das pernas com os dedos. O giro forçado converte o eixo de saída em um multiplicador de rotação para o pequeno motor DC interno, podendo quebrar dentes finos da primeira engrenagem planetária.
- Inspeção de Jitter (Vibração Estática): Se o robô estiver parado e um dos servos começar a vibrar e aquecer intensamente, significa que o motor está tentando alcançar um ângulo que está sendo mecanicamente impedido por atrito de parafuso ou colisão com peça vizinha. Afrouxe a articulação em meio milímetro para que o motor atinja a zona morta (deadband) do seu potenciômetro e pare de vibrar.
Cuidados e Armazenamento Seguro da Bateria de Lítio 18650
- Nunca Descarregue Abaixo de 3.0V: As células recarregáveis de íons de lítio sofrem degradação química irreversível se a sua tensão cair abaixo de 2.8 Volts por célula. Sempre que o robô começar a falhar passos ou reiniciar repentinamente, desligue imediatamente a chave geral e coloque a bateria no carregador.
- Tensão de Estocagem para Férias Escolares: Se o robô for ficar guardado durante períodos longos de férias escolares (mais de 30 dias sem uso), retire a bateria 18650 do suporte plástico e armazene-a com aproximadamente 50% de carga (tensão de repouso entre 3.7V e 3.85V). Guarde as baterias em caixas plásticas apropriadas em local seco, fresco e longe de fontes de calor.
Guia Diagnóstico de Falhas e Resolução de Problemas (Troubleshooting)
A tabela diagnóstica abaixo relaciona os problemas mais frequentes encontrados por educadores e alunos durante as atividades com o software ACECode e a montagem do robô aranha, apresentando suas causas fundamentais e as soluções práticas imediatas:
| Sintoma Observado | Causa Mais Provável | Procedimento Técnico de Correção |
|---|---|---|
| O robô reinicia subitamente assim que tenta se mover | Queda abrupta de tensão na bateria (Brownout Reset do ESP8266) | 1. Recarregue totalmente a bateria 18650 com um carregador de qualidade até 4.2V. 2. Verifique se as lâminas metálicas da caixa de bateria estão exercendo contato firme sobre os polos positivo e negativo. 3. Não tente alimentar os servomotores apenas pela porta USB do computador (o cabo USB fornece corrente para testes lógicos, mas não tem amperagem suficiente para 8 motores simultâneos). |
| O ACECode exibe a mensagem ‘Falha na Conexão’ ou não lista a porta COM | Driver serial CP2102 ausente ou cabo USB defeituoso | 1. Reinstale o driver CP210x disponível na pasta de instalação do kit. 2. Troque o cabo USB por um cabo certificado para dados (cabos comuns de celular muitas vezes possuem apenas vias de carga sem as vias D+ e D-). 3. Feche o ACECode, desconecte e reconecte o cabo USB e abra o programa novamente. |
| Uma das pernas move-se no sentido oposto ao esperado | Chicote elétrico conectado na porta digital errada na placa | 1. Consulte a Tabela de Correspondência da Lição 1 e verifique atentamente se o cabo do motor está conectado na porta correta (D0 a D8). 2. Certifique-se de que o conector não está invertido: o pino marrom (terra) deve estar sempre no pino preto marcado como G. |
| O robô anda mancando ou curva-se para um dos lados na caminhada reta | Diferença de ângulo na montagem mecânica do horn do servo | 1. Carregue novamente o projeto 1.3zero 0.sb3 no ACECode para forçar todos os servos para a posição neutra mestre.2. Com o robô ligado, remova o parafuso central da perna torta, desacople o braço plástico do eixo dentado e reposicione-o perfeitamente reto a 45° ou 135°. 3. Recoloque e aperte o parafuso de retenção. |
| O smartphone conecta no Wi-Fi ‘QuadBot-E’ mas o app não comanda o robô | O sistema móvel comutou automaticamente para a rede 4G/5G de dados móveis | Desative temporariamente os Dados Móveis no smartphone enquanto estiver pilotando o robô. Isso garante que todos os pacotes de comando enviados pelo app trafeguem exclusivamente pela interface Wi-Fi local ligada ao ESP8266. |
| Os servomotores emitem um chiado alto e tremem sem parar (jitter) | Fricção excessiva nas articulações ou bateria descarregada | 1. Verifique se os parafusos longos das articulações de acrílico não foram apertados demais; afrouxe ligeiramente as porcas sextavadas até que a perna gire livre sem folga axial excessiva. 2. Recarregue a bateria para restaurar a tensão regulada de 5V no barramento de potência. |
Solução de problemas
Olá! Sou o assistente técnico da RoboBuilders. Descreva seu problema com o Kit Robô Avançado Quadrúpede Aranha Tutoriais Wifi App QD020 RB2055 - Curso Completo (ACECode) e eu ajudarei a encontrar a solução.
O assistente usa IA e pode errar. Confirme informações críticas no datasheet oficial do fabricante.