Kit 4WD Robô AD001 – Curso Completo de Montagem e Programação
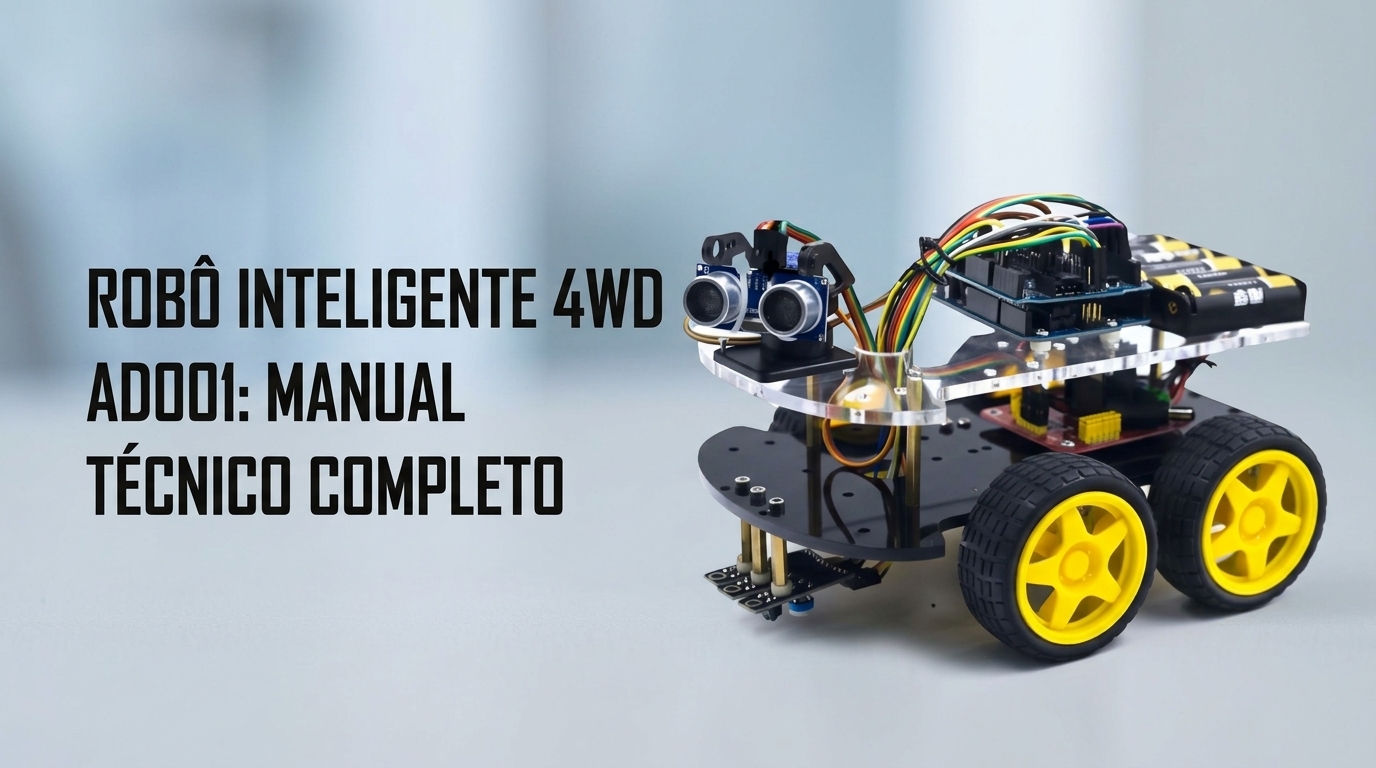
Introdução
Este curso técnico apresenta uma formação prática e progressiva em robótica móvel, cinemática diferencial de veículos com quatro rodas motrizes (Four-Wheel Drive — 4WD), sistemas embarcados e automação com a plataforma microcontrolada Arduino Uno R3 e o Kit 4WD Robô AD001. Ao longo deste documento normativo e exaustivo, o estudante e o profissional de engenharia dominarão desde os procedimentos mecânicos de alinhamento estrutural em chassi de acrílico duplo e caixas de redução por engrenagens até a integração de circuitos de potência com modulação por largura de pulso (PWM — Pulse Width Modulation), recepção de sinais de controle por radiação infravermelha (IR — Infrared) modulada a 38 kHz, telemetria acústica por tempo de voo (ToF — Time of Flight) com transdutores ultrassônicos e leitura reflexiva óptica de alto contraste com matrizes fototransistorizadas.
Projetado especificamente para capacitar técnicos, tecnólogos, engenheiros e entusiastas de prototipagem eletrônica, este material adota uma abordagem estritamente didática e rigorosa, detalhando cada etapa de fixação mecânica, diagramação esquemática de barramentos de potência e controle, arquitetura de registradores e temporizadores de hardware do microcontrolador ATmega328P, além de algoritmos de desvio de obstáculos com varredura angular e seguidores de linha com histerese comparadora. Ao concluir este treinamento prático, o desenvolvedor possuirá um veículo autônomo inteligente totalmente operacional, seguro contra ruídos eletromagnéticos e estruturado sob sólidos padrões de engenharia.
O que você vai aprender:
- Compreender a cinemática de tração diferencial e deslizamento lateral (Skid Steering) aplicada a plataformas robóticas terrestres 4WD
- Executar a montagem estrutural mecânica do chassi duplo de acrílico, alinhamento de motores DC TT e acoplamento das quatro rodas de borracha
- Fixar e conectar o módulo driver de potência em Ponte H Dupla L298N garantindo isolação galvânica e desacoplamento de ruído condutivo
- Integrar a placa microcontroladora Arduino Uno R3 e a placa de expansão Sensor Shield V5.0 para distribuição de sinais no padrão Signal-VCC-GND
- Construir e calibrar o subsistema de varredura angular frontal com servomotor analógico SG90 de 9g e sensor telemétrico ultrassônico HC-SR04
- Posicionar e calibrar a matriz óptica frontal de três sensores ópticos reflexivos TCRT5000 para rastreamento de faixas de contraste no solo
- Implementar a recepção e decodificação assíncrona de datagramas de controle remoto no protocolo NEC a 38 kHz utilizando o módulo receptor AX-1838HS
- Dimensionar o circuito de distribuição de energia com suporte de baterias de íon de lítio 18650, chave geral e barramento comum de terra (Common Ground)
- Desenvolver e gravar o firmware oficial do robô contemplando os modos de controle manual teleoperado, seguidor de linha e navegação autônoma
- Diagnosticar e solucionar falhas eletromecânicas, interferências por força contra-eletromotriz (Back-EMF) e instabilidades lógicas no barramento serial
Material utilizado: Kit 4WD Robô AD001
💡 Vídeo Oficial de Montagem: Caso deseje acompanhar o procedimento dinâmico de montagem física em vídeo antes de prosseguir com os passos detalhados ou após a montagem mecânica, você pode assistir ao player integrado no Módulo 2 ou acessar diretamente pelo link https://youtu.be/FjuLoSSHlzE. Após assistir ao vídeo ou para quem já possui a estrutura física montada, continue diretamente a partir do Módulo 3 para conexões elétricas e Módulo 5 para a programação do microcontrolador.
Visão Geral do Kit e Arquitetura de Hardware
O Kit 4WD Robô Inteligente AD001 (código de engenharia RoboBuilders RB1266) consiste em uma plataforma robótica educacional e profissional desenvolvida para experimentação prática de cinemática móvel terrestre, controle em malha fechada e fusão sensorial. O chassi é composto por duas placas paralelas de acrílico transparente de 3 mm de espessura cortadas a laser industrial, proporcionando alta rigidez estrutural, baixo peso total e excelente absorção de vibrações de baixa frequência originadas pelo solo e pela rotação dos motores.
A locomoção do robô é acionada por quatro motores de corrente contínua independentes com caixa de redução interna por engrenagens plásticas retas na proporção 1:48 (motores DC padrão TT), permitindo manobras de avanço, recuo, curvas concêntricas com diferentes raios e rotações sobre o próprio eixo geométrico (Zero-Radius Turn). O controle de direção e torque dos motores é centralizado no circuito integrado de potência L298N, montado em um módulo dedicado com dissipador de alumínio extrudado e diodos de recirculação para proteção contra picos de tensão indutiva gerados pela comutação dos enrolamentos.
O processamento computacional é executado pelo microcontrolador de 8 bits de alto desempenho e baixo consumo ATmega328P, embarcado na placa Arduino Uno R3. Para viabilizar a conexão organizada, robusta e modular de múltiplos sensores e atuadores sem a necessidade de protoboards propensas a mau contato mecânico, o kit incorpora a placa de expansão Arduino Sensor Shield V5.0, a qual expõe todas as portas analógicas e digitais do microcontrolador em barras de três pinos no formato padrão da indústria da robótica: Sinal (S), Tensão Positiva (VCC / V) e Terra de Referência (GND / G).
Especificações Técnicas do Microcontrolador ATmega328P (Arduino Uno R3)
A tabela estruturada a seguir detalha os parâmetros nominais de operação elétrica e as capacidades de memória do núcleo computacional do robô:
| Parâmetro de Engenharia | Especificação Técnica Oficial | Observações e Diretrizes de Operação |
|---|---|---|
| Arquitetura do Núcleo | AVR RISC de 8 bits (Harvard Modificada) | Execução de instruções em ciclo único de clock para a maioria dos opcodes |
| Frequência de Clock do Sistema | 16,0 MHz (±0,5%) | Estabilizado por oscilador a ressonador cerâmico / cristal piezoelétrico externo |
| Tensão Lógica de Operação () | 5,0 VDC | Nível lógico TTL: , , |
| Tensão de Entrada Recomendada () | 7,0 V a 12,0 VDC | Regulador linear on-board LM1117-5V (limite absoluto máximo: 6,0 V a 20,0 V) |
| Portas de Entrada/Saída Digital (GPIO) | 14 pinos (D0 a D13) | Cada pino suporta resistores de pull-up internos configuráveis de 20 kΩ a 50 kΩ |
| Canais com Modulação PWM por Hardware | 6 pinos (D3, D5, D6, D9, D10, D11) | Resolução de 8 bits (256 níveis de ciclo de trabalho) operando em 490 Hz ou 980 Hz |
| Canais de Conversão Analógico-Digital (ADC) | 6 entradas (A0 a A5) | Resolução de 10 bits (0 a 1023 passos quânticos) com tensão de referência de 5V |
| Corrente Máxima Contínua por Pino GPIO | 20,0 mA (típica recomendada) | Limite absoluto de dano térmico: 40,0 mA por pino individual |
| Corrente Máxima no Barramento Total de / GND | 200,0 mA | Somatório da corrente drenada ou fornecida simultaneamente por todas as portas |
| Memória Flash Não-Volátil de Programa | 32 KB (aproximadamente 32.768 bytes) | 0,5 KB reservados para o bootloader Optiboot de inicialização rápida |
| Memória SRAM Volátil de Dados | 2 KB (2.048 bytes) | Armazenamento de variáveis globais, pilha de execução (stack) e heap dinâmico |
| Memória EEPROM Não-Volátil de Dados | 1 KB (1.024 bytes) | Retenção de parâmetros de calibração e limiares de sensoriamento óptico |
| Interface de Comunicação Serial Principal | UART Hardware assíncrona (pinos D0-RX e D1-TX) | Conectada ao conversor USB-Serial para programação e depuração a 9600 bps |
| Temporizadores / Contadores Internos | Timer0 (8-bit), Timer1 (16-bit), Timer2 (8-bit) | Timer0 utilizado por millis() e delay(); Timer1 utilizado por Servo.h |
Especificações Técnicas dos Módulos, Atuadores e Sensores do Kit AD001
A integração de hardware do kit reúne subsistemas complementares de potência, sensoriamento e controle remoto, cujos limites nominais constam na tabela abaixo:
| Subsistema / Módulo | Componente Principal / Circuito Integrado | Tensão / Corrente Nominal | Descrição e Papel Funcional no Robô |
|---|---|---|---|
| Driver de Potência dos Motores | Ponte H Dupla L298N (STMicroelectronics) | Tensão Lógica: 5V / Tensão Motores: 7V a 35V / 2A por ponte | Ponte com transistores bipolares para controle bidirecional e velocidade PWM de 4 motores DC |
| Motores de Tração DC (4 unidades) | Motor DC TT com redução 1:48 e escovas metálicas | 3,0 V a 6,0 VDC (Corrente sem carga: ~70 mA / Corrente em stall: ~800 mA) | Quatro atuadores de tração independente acoplados diretamente às quatro rodas de 65 mm |
| Placa de Expansão de E/S | Arduino Sensor Shield V5.0 | 5,0 VDC (com barramento de alimentação externa SEL) | Facilita a fiação ponto a ponto de sensores analógicos, digitais, servos e barramento I2C/UART |
| Sensor Telemétrico Ultrassônico | Módulo HC-SR04 (Transdutores piezoelétricos 40 kHz) | 5,0 VDC / Corrente de trabalho: 15 mA | Emissão e recepção de trem de pulsos acústicos para medição telemétrica de distância de 2 cm a 400 cm |
| Servomotor Angular de Varredura | Micro Servomotor TowerPro SG90 (9 gramas) | 4,8 V a 6,0 VDC / Torque: 1,8 kg·cm a 4,8V | Posicionamento angular do sensor ultrassônico na faixa de 0° a 180° para varredura de obstáculos |
| Matriz Seguidora de Linha (3 canais) | 3 módulos ópticos reflexivos TCRT5000 + LM393 | 3,3 V a 5,0 VDC / Corrente: ~15 mA por módulo | Diodo emissor infravermelho de 950 nm e fototransistor NPN com ajuste de limiar analógico por trimpot |
| Receptor de Radiação Infravermelha | Módulo Sensor AX-1838HS com demodulador interno | 2,7 V a 5,5 VDC / Corrente de repouso: ~1,5 mA | Fotodiodo PIN e amplificador sintonizado com filtro passa-faixa em 38 kHz para decodificação de comandos IR |
| Controle Remoto Transmissor IR | Mini controle remoto infravermelho de 21 teclas | 3,0 VDC (alimentado por 1x bateria botão CR2025 de lítio) | Codificador de sinal no protocolo NEC transmitindo comandos direcionais e troca de modos operacionais |
| Rodas de Tração (4 unidades) | Rodas de plástico injetado com pneus de borracha | Diâmetro externo: 65 mm / Largura: 26 mm | Encaixe mecânico com furo chanfrado tipo D compatível com o eixo do motor DC TT |
| Fonte Primária de Energia | Suporte plástico com chave liga/desliga para 2x 18650 | Tensão nominal: 7,4 VDC (plena carga: 8,4 VDC / corte: 6,0 VDC) | Fornece alta densidade de corrente instantânea para suprir a demanda dos quatro motores simultaneamente |
Inventário Completo de Componentes (Packing List do Kit AD001)
Antes de iniciar a montagem física do robô, organize sua bancada de trabalho em uma superfície plana, limpa e bem iluminada. Abra a embalagem do kit e confira rigorosamente a presença de todos os itens mecânicos, eletrônicos e elementos de fixação listados a seguir:
- Chassi estrutural inferior em acrílico cortado a laser de 3 mm com película protetora de papel kraft
- Chassi estrutural superior em acrílico cortado a laser de 3 mm com furação para servomotor e suporte de bateria
- 4x Motores DC TT com caixa de redução interna 1:48 e eixos bilaterais tipo D
- 4x Rodas de borracha de 65 mm de diâmetro externo com banda de alta aderência
- 8x Suportes de acrílico para fixação mecânica lateral dos motores DC no chassi inferior
- 4x Postes longos de fixação dos motores em material metálico ou acrílico estrutural
- 1x Placa microcontroladora compatível com Arduino Uno R3 (ATmega328P + conversor serial CH340)
- 1x Placa de expansão de entradas e saídas Arduino Sensor Shield V5.0
- 1x Módulo driver de motor Ponte H Dupla L298N com dissipador de calor e borneiras a parafuso
- 1x Módulo sensor de distância telemétrico ultrassônico HC-SR04
- 1x Micro servomotor SG90 de 9 gramas com kit de cruzetas e parafusos de fixação do horn
- 1x Conjunto de suporte frontal em material plástico preto para fixação do servomotor e sensor ultrassônico
- 3x Módulos sensores ópticos reflexivos seguidores de linha TCRT5000 com comparador LM393 e trimpot
- 1x Módulo sensor receptor de radiação infravermelha AX-1838HS integrado
- 1x Controle remoto infravermelho de 21 teclas com bateria de lítio tipo botão CR2025 inclusa
- 1x Suporte para duas baterias de íon de lítio formato 18650 com chave liga/desliga mecânica embutida
- 2x Fios elétricos flexíveis vermelho e preto de 22 AWG (comprimento aproximado de 15 cm) para cada motor
- 6x Espaçadores sextavados longos de latão roscados M3 x 30 mm para sustentação entre os dois chassis
- 4x Postes curtos de cobre/latão roscados M3 para suporte elevado dos sensores de linha
- 8x Espaçadores plásticos cilíndricos isoladores para ajuste de altura e isolação elétrica das placas
- 16x Parafusos mecânicos longos M3 x 30 mm para travamento dos suportes dos quatro motores
- 16x Porcas sextavadas metálicas M3 para fixação dos motores
- 8x Parafusos mecânicos M3 x 10 mm para fixação dos espaçadores nos chassis
- 8x Parafusos mecânicos pequenos M2 / M2,5 para fixação do suporte do servo e receptor infravermelho
- 8x Porcas mecânicas M2 / M2,5 correspondentes aos parafusos dos sensores e servo
- 2x Abraçadeiras plásticas flexíveis de náilon (zip ties) de 100 mm para travamento do sensor HC-SR04
- 1x Cabo de comunicação e programação USB Tipo-A macho para Tipo-B macho de 50 cm
- 15x Cabos jumper fêmea-fêmea flexíveis de 20 cm para interconexão lógica dos módulos
- 10x Cabos jumper macho-fêmea flexíveis de 20 cm para distribuição de sinais
📦 Somatória Geral do Kit: 78 componentes individuais (englobando chassis estruturais em acrílico, motores de corrente contínua com redução, rodas de borracha, placas microcontroladas e expansoras, módulos de potência, matrizes de sensoriamento óptico e ultrassônico, elementos de fixação mecânica em latão e aço, e chicotes de fiação).
Módulo 1 — Preparação do Ambiente de Desenvolvimento e Tabela-Mestra de Bibliotecas
Para assegurar a perfeita programação, depuração e controle operacional do Kit 4WD Robô AD001, é indispensável estruturar um ambiente de desenvolvimento de software estável, devidamente configurado e munido de todas as dependências de compilação. O fluxo de desenvolvimento utiliza a ferramenta oficial Arduino IDE (compatível tanto com as versões clássicas 1.8.19 quanto com a moderna família 2.x), a qual integra o compilador GNU avr-gcc, o utilitário de gravação avrdude e o console de monitoramento serial.
Instalação de Drivers de Comunicação Serial (CH340 e ATmega16U2)
A placa microcontroladora Arduino Uno R3 fornecida no kit utiliza um conversor USB-Serial para permitir a transmissão assíncrona full-duplex entre a estação de trabalho (computador pessoal) e os pinos de hardware D0 (RX) e D1 (TX) do microcontrolador ATmega328P. Dependendo da versão específica da placa fornecida, esse conversor pode ser o circuito integrado dedicado CH340G (da WCH) ou o coprocessador ATmega16U2 pré-programado:
- Placas com Circuito Integrado CH340G / CH341: No sistema operacional Microsoft Windows, caso a porta serial virtual não seja reconhecida automaticamente ao conectar o cabo USB, é necessário efetuar o download e instalação do driver oficial CH341SER. Após a instalação, acerte o Gerenciador de Dispositivos e confirme a criação de uma nova entrada sob a categoria Portas (COM e LPT) nomeada como
USB-SERIAL CH340 (COMx). - Placas com Coprocessador ATmega16U2: Os drivers padrão são fornecidos nativamente com a instalação da Arduino IDE, localizados no subdiretório
drivers/da pasta de instalação do software. - Verificação de Permissões e Cabos: Utilize exclusivamente o cabo USB de alta blindagem fornecido no kit. Cabos exclusivamente de carga (desprovidos de vias internas de dados D+ e D-) impedirão a detecção da porta COM e inviabilizarão a gravação do firmware.
Tabela-Mestra de Bibliotecas do Curso
A arquitetura do software do robô é modular e se apoia em bibliotecas consolidadas da comunidade de sistemas embarcados para gerenciar temporizadores de hardware, interrupções externas e geração de trens de pulsos PWM. A tabela a seguir consolida todas as dependências requeridas pelo projeto, suas respectivas versões de homologação, os autores originais e suas funções críticas no firmware:
| Nome da Biblioteca | Versão Homologada | Autor / Mantenedor Oficial | Papel Funcional no Robô AD001 | Mecanismo de Instalação Recomendado |
|---|---|---|---|---|
| IRremote | v2.8.0 (ou v3.x legacy) | shirriff, z3t0, ArminJo | Captura, amostragem em interrupção por hardware e decodificação dos pacotes NEC a 38 kHz do controle remoto | Gerenciador de Bibliotecas da Arduino IDE ou instalação via arquivo ZIP |
| Servo | v1.2.2 (inclusa no Core AVR) | Michael Margolis, Arduino LLC | Geração de sinal PWM a 50 Hz com largura de pulso de 1 ms a 2 ms utilizando o Timer1 para posicionar o SG90 | Integrada nativamente ao pacote de placas Arduino AVR Boards |
| NewPing | v1.9.7 | Tim Eckel | Controle otimizado do sensor HC-SR04 com rotinas assíncronas de temporização e filtragem digital de ecos espúrios | Gerenciador de Bibliotecas da Arduino IDE |
⚠️ Atenção à Versão da Biblioteca
IRremote: A documentação oficial do fabricante e o código-fonte unificado do Robô AD001 utilizam a interface clássica da bibliotecaIRremotebaseada nos métodosirrecv.enableIRIn(),irrecv.decode(&results)e no atributo de acesso diretoresults.value. Nas versões modernas da bibliotecaIRremote(série 4.x), a sintaxe foi reformulada. Portanto, para garantir a compilação imediata e 100% livre de avisos ou falhas de prototipagem, certifique-se de selecionar a versão 2.8.0 ou utilizar o pacote em arquivo compactado fornecido no repositório de recursos oficial do kit.
Procedimento de Instalação das Bibliotecas
Para instalar as bibliotecas necessárias diretamente através da interface gráfica da Arduino IDE:
- Inicie a Arduino IDE em seu computador.
- Acesse o menu superior: Sketch → Incluir Biblioteca → Gerenciar Bibliotecas… (ou pressione a combinação de atalho
Ctrl + Shift + I). - No campo de busca do Gerenciador de Bibliotecas, digite
IRremote. Localize o registro mantido por shirriff / ArminJo, selecione no menu suspenso de versões a opção 2.8.0 e clique no botão Instalar. - Repita a busca pelo termo
NewPing. Localize o item mantido por Tim Eckel e clique em Instalar na versão mais recente disponível. - A biblioteca
Servojá integra o pacote nativo de suporte ao microcontrolador ATmega328P da placa Arduino Uno, não necessitando de downloads externos adicionais.
Módulo 2 — Guia Passo a Passo de Montagem Mecânica e Estrutural
A montagem estrutural do Kit 4WD Robô AD001 espelha rigorosamente as etapas mecânicas preconizadas na documentação oficial de fábrica da RoboBuilders. Cada etapa foi projetada para garantir que os esforços de tração, as vibrações das engrenagens e as cargas das baterias fiquem uniformemente distribuídas pelo chassi de acrílico duplo cortado a laser.
🛠️ Recomendações Prévias de Montagem:
- Antes de iniciar a fixação dos componentes, retire a película protetora de papel kraft fosco que reveste ambos os lados das duas placas de acrílico transparente.
- Não aplique torque de aperto excessivo nos parafusos metálicos M3 rosqueados contra o acrílico; o aperto manual firme até o encosto é suficiente para evitar trincas estruturais na peça polimérica.
- Mantenha parafusos, porcas e espaçadores separados por dimensões em recipientes plásticos pequenos para evitar trocas acidentais de comprimentos durante o processo.
Opção de Montagem em Vídeo: Passo a Passo Oficial
Para quem prefere acompanhar o processo de montagem mecânica de forma visual e dinâmica antes ou durante a prática, assista ao vídeo oficial passo a passo disponibilizado pela RoboBuilders:
💡 Como prosseguir: Você pode acompanhar a montagem assistindo ao vídeo acima ou seguir o guia ilustrado passo a passo logo a seguir (dividido nas Etapas 1, 2 e 3 com fotos em alta resolução e checklists de conferência). Ambas as opções cobrem exatamente o mesmo procedimento mecânico.
ETAPA 1: Montagem das Rodas, Motores e Sensores de Rastreamento
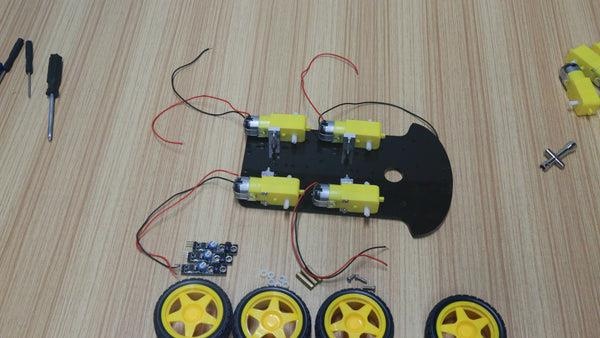
Esta primeira etapa construtiva foca na montagem de todo o trem de pouso inferior do robô, abrangendo a soldagem de fiação nos terminais elétricos dos quatro motores de corrente contínua, o acoplamento mecânico dos redutores na face inferior do primeiro chassi de acrílico, a instalação das quatro rodas emborrachadas e o posicionamento da matriz óptica frontal de três sensores ópticos reflexivos TCRT5000.
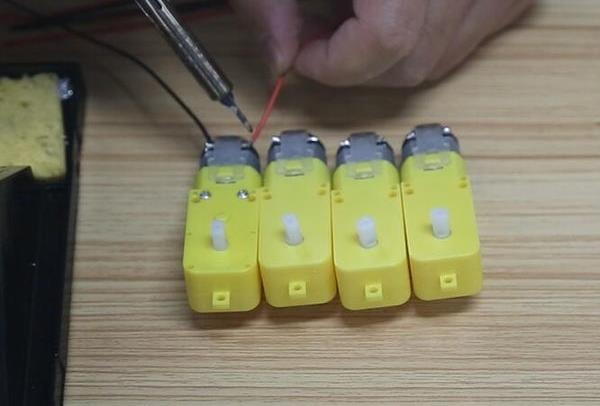
Passo 1.1: Soldagem dos Fios de Alimentação nos Motores DC
Antes de fixar os motores no chassi, é mandatório preparar os quatro motores DC TT soldando seus respectivos chicotes de alimentação. Cada motor possui dois pequenos terminais metálicos de cobre perfurados situados na sua carcaça plástica traseira:
- Separe os quatro pares de fios flexíveis de bitola 22 AWG (quatro fios vermelhos para o polo positivo e quatro fios pretos para o polo negativo), cada um com cerca de 15 cm de comprimento.
- Decape aproximadamente 3 mm da capa isolante de PVC em ambas as extremidades de cada fio condutor.
- Utilizando um ferro de solda de potência entre 30 W e 40 W com ponta fina e limpa, aplique uma pequena camada de estanho de solda 60/40 com fluxo nos terminais metálicos do motor e nas pontas desencapadas dos fios (processo de estanhagem prévia).
- Insira a ponta estanhada do fio vermelho no terminal do motor marcado com um ponto vermelho (ou no terminal superior mantendo um padrão visual idêntico para todos os quatro motores) e aqueça rapidamente até que a liga de solda flua de maneira brilhante e uniforme.
- Solde o fio preto no terminal metálico oposto.
- Repita exatamente o mesmo procedimento e a mesma convenção de polaridade física para os outros três motores de corrente contínua, certificando-se de que não haja pontes de solda, fiapos de cobre em curto-circuito ou juntas frias.
Passo 1.2: Fixação dos Postes de Montagem nos Motores DC
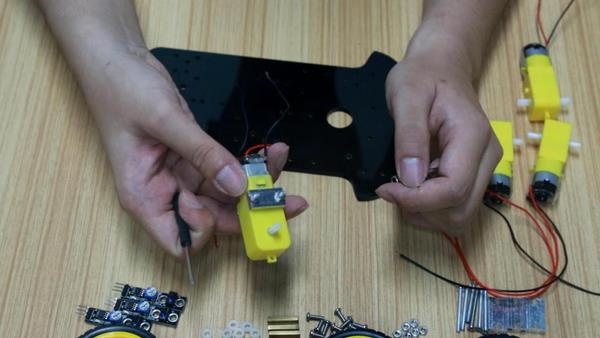
Com os cabos devidamente soldados e inspecionados, fixe os quatro motores no chassi acrílico inferior utilizando os suportes de sustentação estruturais fornecidos no kit:
- Posicione o chassi inferior de acrílico sobre sua bancada com os recortes retangulares voltados para as laterais.
- Identifique os suportes acrílicos de motor (duas peças plásticas transparentes por motor com furações combinadas) e os parafusos metálicos longos M3 x 30 mm.
- Posicione cada motor DC TT sob a face do chassi inferior, alinhando seu corpo de modo que o eixo de tração metálico/plástico branco com perfil chanfrado tipo D aponte rigorosamente para a parte externa do chassi.
- Encaixe os suportes laterais abraçando o corpo do motor e transpasse os parafusos M3 x 30 mm pelos furos do suporte e do chassi.
- Na extremidade oposta do parafuso, rosqueie as porcas sextavadas M3 e aperte-as suavemente com chave de fenda/Philips e auxílio de um pequeno alicate de bico, garantindo que o motor permaneça perfeitamente paralelo à borda externa do chassi sem qualquer inclinação axial.
- Repita essa fixação para os quatro motores (dois no flanco esquerdo e dois no flanco direito).
Passo 1.3: Instalação e Alinhamento das Quatro Rodas
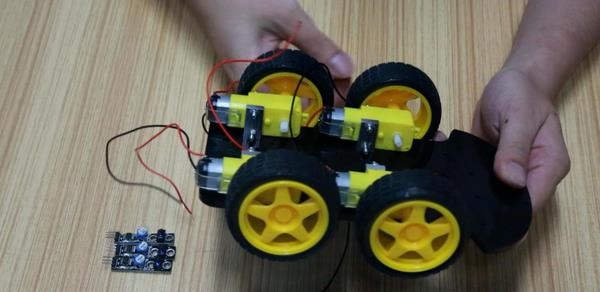
As quatro rodas fornecidas com o kit possuem miolo plástico injetado de alta resistência mecânica, pneu emborrachado com frisos de alta tração e diâmetro externo total de 65 mm. O centro do cubo da roda possui um perfil com formato de letra D, idêntico ao chanfro presente nos eixos de saída dos motores DC TT:
- Pegue cada uma das quatro rodas e posicione seu orifício central de encaixe perfeitamente alinhado com o chanfro plano do eixo do motor correspondente.
- Pressione a roda firme e perpendicularmente em direção ao motor até que o cubo atinja o batente do eixo, garantindo que a borracha do pneu mantenha uma folga mínima de 2 mm a 3 mm em relação à cabeça dos parafusos e ao chassi acrílico, impedindo qualquer atrito por fricção indesejada.
- Gire cada roda manualmente para confirmar que o movimento de rotação ocorre de forma livre, suave e sem oscilações excêntricas.
Passo 1.4: Instalação dos Módulos Sensores de Rastreamento de Linha
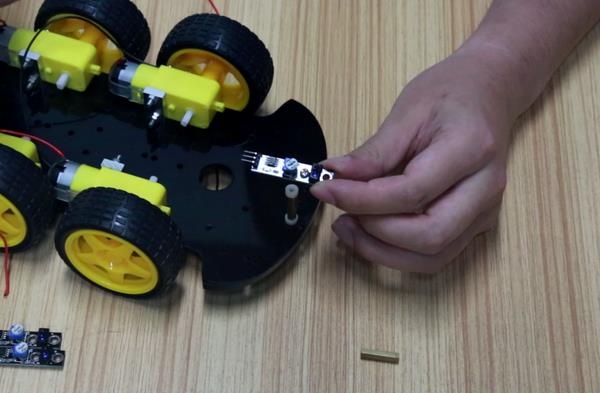
O robô utiliza uma matriz óptica frontal composta por três módulos sensores de rastreamento de linha TCRT5000 independentes. Para que esses sensores consigam detectar com fidelidade faixas pretas reflexivas coladas sobre pistas brancas, os emissores e receptores infravermelhos devem ficar posicionados na face inferior dianteira do chassi e a uma distância focal rigorosamente controlada do solo (entre 5 mm e 10 mm):
- Localize a região frontal do chassi inferior, onde existem três grupos de furos destinados à fixação dos sensores ópticos.
- Utilize postes de latão/cobre curtos M3 e parafusos metálicos correspondentes para criar a base elevada de sustentação de cada módulo.
- Conforme demonstrado detalhadamente na documentação original de fábrica, insira dois espaçadores plásticos cilíndricos entre cada placa de sensor de linha e a estrutura metálica de fixação. Essa elevação mecânica ajusta milimetricamente a altura do conjunto em relação ao nível do solo com os pneus montados.
- Parafuse firmemente os três módulos sensores lado a lado com os componentes ópticos (LED azul transparente e fototransistor preto) voltados para baixo (em direção ao piso):
- Módulo da esquerda (Sensor Esquerdo /
LineTracking_Pin_Left); - Módulo central (Sensor Central /
LineTracking_Pin_Middle); - Módulo da direita (Sensor Direito /
LineTracking_Pin_Right).
- Módulo da esquerda (Sensor Esquerdo /
- Assegure-se de que os três trimpots de ajuste de sensibilidade dos comparadores LM393 permaneçam voltados para uma direção acessível, permitindo calibrações futuras com chave de fenda de precisão.
Conclusão e Checklist da Etapa 1
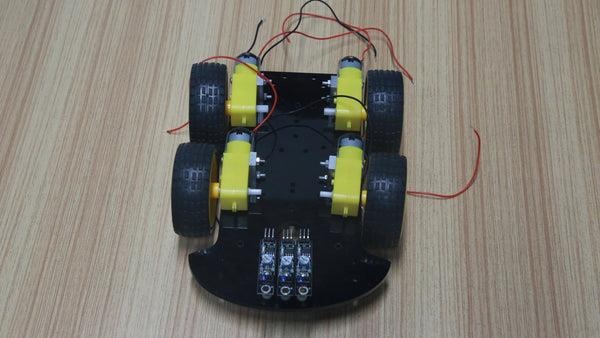
Com os quatro motores fixados, as quatro rodas encaixadas e a matriz de rastreamento óptico instalada na parte dianteira, a estrutura inferior mecânica encontra-se plenamente concluída. Realize a seguinte conferência técnica antes de avançar:
- Todos os fios dos motores estão firmemente soldados e isolados, sem tocar em partes móveis.
- As porcas dos suportes dos motores estão ajustadas e nenhum motor apresenta folga estrutural.
- As quatro rodas giram livremente quando acionadas manualmente, sem roçar na borda do acrílico.
- Os três sensores ópticos de linha encontram-se no mesmo plano horizontal e perfeitamente paralelos ao solo.
ETAPA 2: Instalação do Módulo Driver dos Motores
Na segunda etapa da montagem, o foco volta-se para a fixação do coração de potência eletromecânica do robô: o módulo driver de motor baseado no circuito integrado Ponte H Dupla L298N.
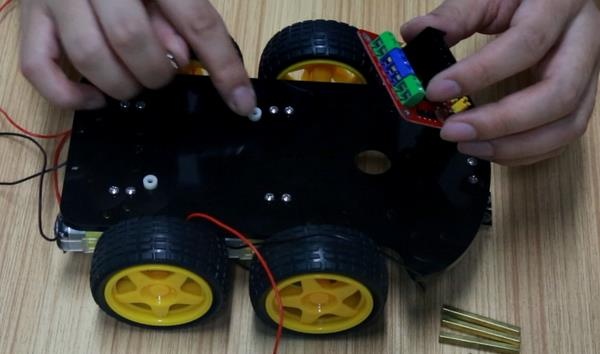
Passo 2.1: Montagem do Módulo Driver de Motor L298N
A placa do driver L298N deve ser instalada na face superior do chassi inferior, exatamente na região central situada entre os quatro motores, permitindo que as vias de corrente de saída para as bobinas dos motores fiquem curtas e balanceadas:
- Pegue o módulo driver L298N e posicione-o sobre os furos oblongos localizados no centro do chassi inferior.
- Conforme indicado no tutorial oficial do fabricante, coloque dois espaçadores plásticos isolantes entre a parte inferior da placa de circuito impresso (PCB) do driver e o chassi acrílico. Esse procedimento técnico é vital para criar um isolamento físico que impeça as pernas dos componentes com terminais longos cortados (como diodos e bornes) de arranhar o acrílico ou sofrer flexões mecânicas indevidas.
- Transpasse parafusos mecânicos M3 de 10 mm a 12 mm através dos furos de fixação do L298N e dos espaçadores plásticos até atravessarem o acrílico.
- Por baixo do chassi, rosqueie e aperte as porcas sextavadas M3 com cuidado para não quebrar a placa de fibra de vidro do circuito integrado.
- Verifique a orientação espacial da placa: certifique-se de que os bornes a parafuso verdes de duas saídas (OUT1/OUT2 e OUT3/OUT4) fiquem apontados convenientemente para os flancos direito e esquerdo do chassi, onde se encontram os motores, facilitando o posterior roteamento dos cabos de potência.
Conclusão e Checklist da Etapa 2
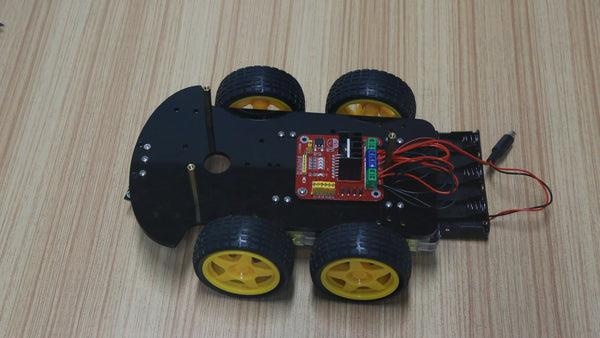
A fixação isolada e rígida do módulo driver garante que a dissipação térmica do bloco de alumínio extrudado ocorra livremente por convecção natural e que as vibrações mecânicas não afrouxem as conexões elétricas de alta corrente.
- A placa L298N está elevada pelos espaçadores plásticos, sem contato mecânico direto entre as soldas do PCB e o chassi.
- O dissipador de calor de alumínio preto encontra-se firme e verticalmente desobstruído.
- Os bornes a parafuso estão com seus parafusos ligeiramente desapertados, prontos para a recepção dos cabos elétricos no Módulo 3.
ETAPA 3: Instalação do Servo Motor, Sensor Ultrassônico e Placa Arduino UNO
A terceira etapa compreende a estruturação do subsistema sensorial de varredura frontal (mecanismo pan do sensor ultrassônico), a montagem do receptor infravermelho de telecomando e a acomodação da placa controladora principal Arduino Uno R3 dotada da placa de expansão Sensor Shield V5.0.
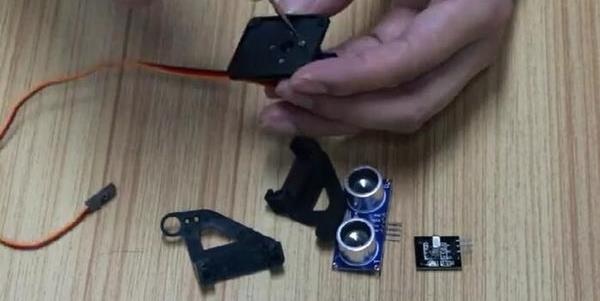
Passo 3.1: Montagem do Servo Motor com Sensor Ultrassônico
O servomotor SG90 é responsável por rotacionar horizontalmente o sensor telemétrico HC-SR04 em até 180°, permitindo que o algoritmo de inteligência autônoma mapeie visualmente o ambiente frontal antes de decidir para qual lado manobrar:
- Calibração de Posição Neutra Inicial: Antes de parafusar qualquer braço mecânico ou suporte na engrenagem estriada de saída do servomotor, é imperativo calibrá-lo em sua posição central de 90°. Conecte o servo temporariamente ao pino D12 do Arduino carregando um sketch básico com a instrução
myservo.write(90)ou, caso a eletrônica ainda não esteja energizada, gire muito delicadamente o eixo do servo no sentido horário até o batente mecânico físico interno (posição 0°) e, a partir desse batente, gire-o 90° de volta no sentido anti-horário. - Fixação do Disco Giratório (Horn): Encaixe o disco giratório ou cruzeta plástica fornecida com o servo no eixo estriado de saída de modo que seus orifícios de fixação fiquem orientados ortogonalmente, fixando-o no centro através do pequeno parafuso autorroscante prateado que acompanha o servomotor.
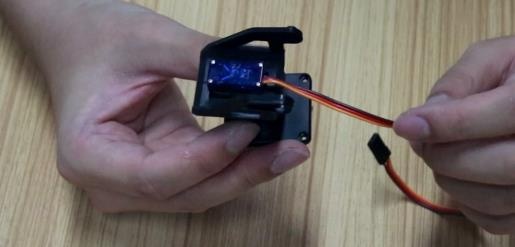
- Fixação do Servomotor ao Suporte Preto: Encaixe o micro servo SG90 no alojamento retangular do conjunto de suporte plástico preto. Utilize os parafusos pretos pequenos fornecidos para prender as duas abas laterais do corpo do servo ao suporte.
- Instalação do Sensor Ultrassônico HC-SR04: Posicione o módulo telemétrico ultrassônico HC-SR04 na parte superior do suporte do servo, alinhando os dois transdutores cilíndricos prateados (emissor de ultrassom e receptor de eco) voltados para a frente.
- Travamento com Abraçadeiras Plásticas (Zip Ties): Passe duas abraçadeiras plásticas de náilon pelos orifícios superiores do suporte plástico preto, transpassando o corpo do PCB do sensor ultrassônico de forma a prendê-lo com firmeza e estabilidade contra trepidações. Puxe as abraçadeiras até o travamento completo e corte o excesso da fita plástica com um alicate de corte rente.
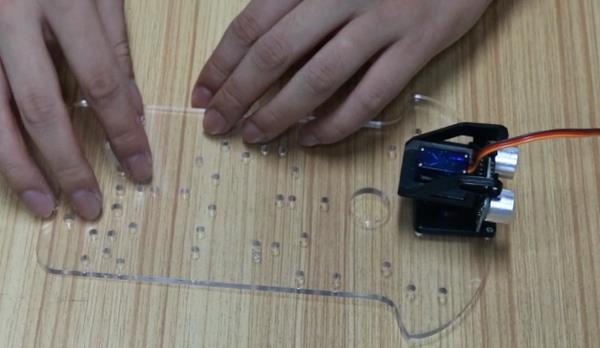
Passo 3.2: Fixação do Conjunto Pan na Placa Superior
Com o conjunto de varredura pré-montado, instale sua base mecânica na extremidade frontal do chassi acrílico superior:
- Pegue a placa de acrílico superior (identificada pelos recortes e furações dedicadas ao suporte de bateria e placa microcontroladora).
- Localize a região frontal extrema da placa, onde há uma furação correspondente à base do suporte plástico do servomotor.
- Posicione a base de sustentação do servo de modo que o transdutor ultrassônico fique voltado diretamente para a frente do robô.
- Transpasse os parafusos finos M2 / M2,5 pelos orifícios da base do suporte e pela placa acrílica.
- Pelo lado inferior da placa superior, coloque as arruelas e rosqueie as porcas de fixação, apertando-as com chave adequada de modo que o suporte não oscile durante as frenagens bruscas do veículo.
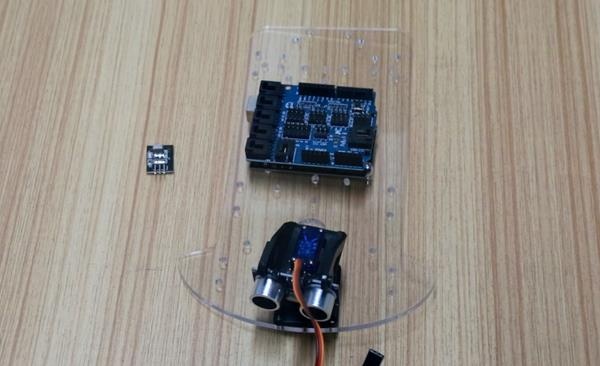
Passo 3.3: Instalação da Placa Arduino UNO e Sensor Shield de Expansão
A central de processamento computacional reúne a placa microcontroladora Arduino Uno R3 e a placa de expansão Arduino Sensor Shield V5.0:
- Acoplamento do Sensor Shield: Alinhe os pinos metálicos da placa Sensor Shield V5.0 com as barras de conectores fêmea da placa Arduino Uno R3. Pressione as duas placas uniformemente uma contra a outra com movimentos graduais até que todos os pinos penetrem completamente nos barramentos, certificando-se visualmente de que nenhum pino tenha dobrado externamente.
- Posicionamento no Chassi: Posicione o conjunto Arduino Uno + Sensor Shield sobre a seção central da placa acrílica superior.
- Fixação Estrutural: Utilize quatro parafusos M3 curtos e pequenos espaçadores isolantes de latão ou náilon para prender as quatro furações de canto da placa Arduino ao chassi de acrílico superior, garantindo que o conector USB fêmea Tipo-B e o jack circular P4 fiquem totalmente desobstruídos e voltados para a parte traseira do robô.
Passo 3.4: Instalação do Módulo Receptor Infravermelho
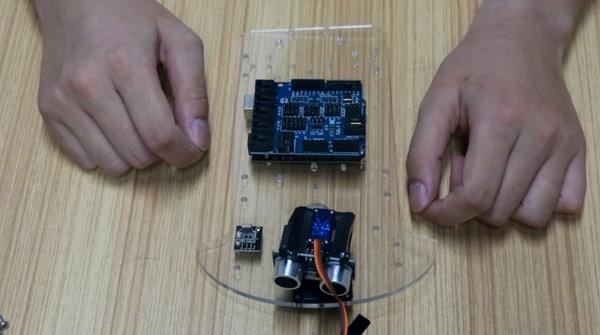
O módulo receptor infravermelho de radiação eletromagnética AX-1838HS é o elemento sensor responsável por receber os feixes de luz modulada a 38 kHz emitidos pelo controle remoto manual:
- Localize a área frontal da placa acrílica superior, nas proximidades do servomotor.
- Posicione o módulo receptor de modo que a lente preta abobadada do fotodiodo receptor fique projetada para a frente e ligeiramente elevada em relação aos obstáculos do chassi, garantindo linha de visada desimpedida (Line-of-Sight) para comandos emitidos de diferentes ângulos horizontais.
- Prenda o módulo no acrílico utilizando um pequeno parafuso M2 / M2,5 com arruela e porca de fixação.
Conclusão e Checklist da Etapa 3
Com a placa superior montada, efetue a união mecânica entre o chassi inferior e o chassi superior:
- Instale seis espaçadores sextavados longos de latão roscados M3 x 30 mm nas furações perimetrais do chassi inferior.
- Desça com cautela a placa acrílica superior sobre os seis postes de latão, passando a fiação dos motores e do driver L298N pelos recortes centrais do acrílico.
- Parafuse a placa superior com parafusos M3 x 10 mm por cima.
- Monte o suporte duplo de baterias 18650 na parte traseira da placa superior utilizando parafusos e porcas M3, mantendo a chave geral liga/desliga voltada para a face superior externa.
- O servomotor move-se livremente de 0° a 180° sem bater nas cabeças de parafusos ou no chassi acrílico.
- O conector USB da placa Arduino Uno está completamente acessível para inserção do cabo de gravação.
- O suporte de baterias está firmemente travado e o chassi duplo exibe excelente rigidez contra torção mecânica.
Módulo 3 — Conexões Elétricas, Cabeamento e Pinout Completo
A integração elétrica do Kit 4WD Robô AD001 espelha rigorosamente a ETAPA 4 descrita na documentação técnica oficial da RoboBuilders. O correto roteamento de condutores de alta corrente (motores) e de baixa corrente (lógica e sinais analógicos) é o fator primordial que diferencia um robô estável e imune a ruídos de uma plataforma propensa a reinicializações espúrias do microcontrolador (brownout reset) causadas por picos de interferência eletromagnética (EMI).
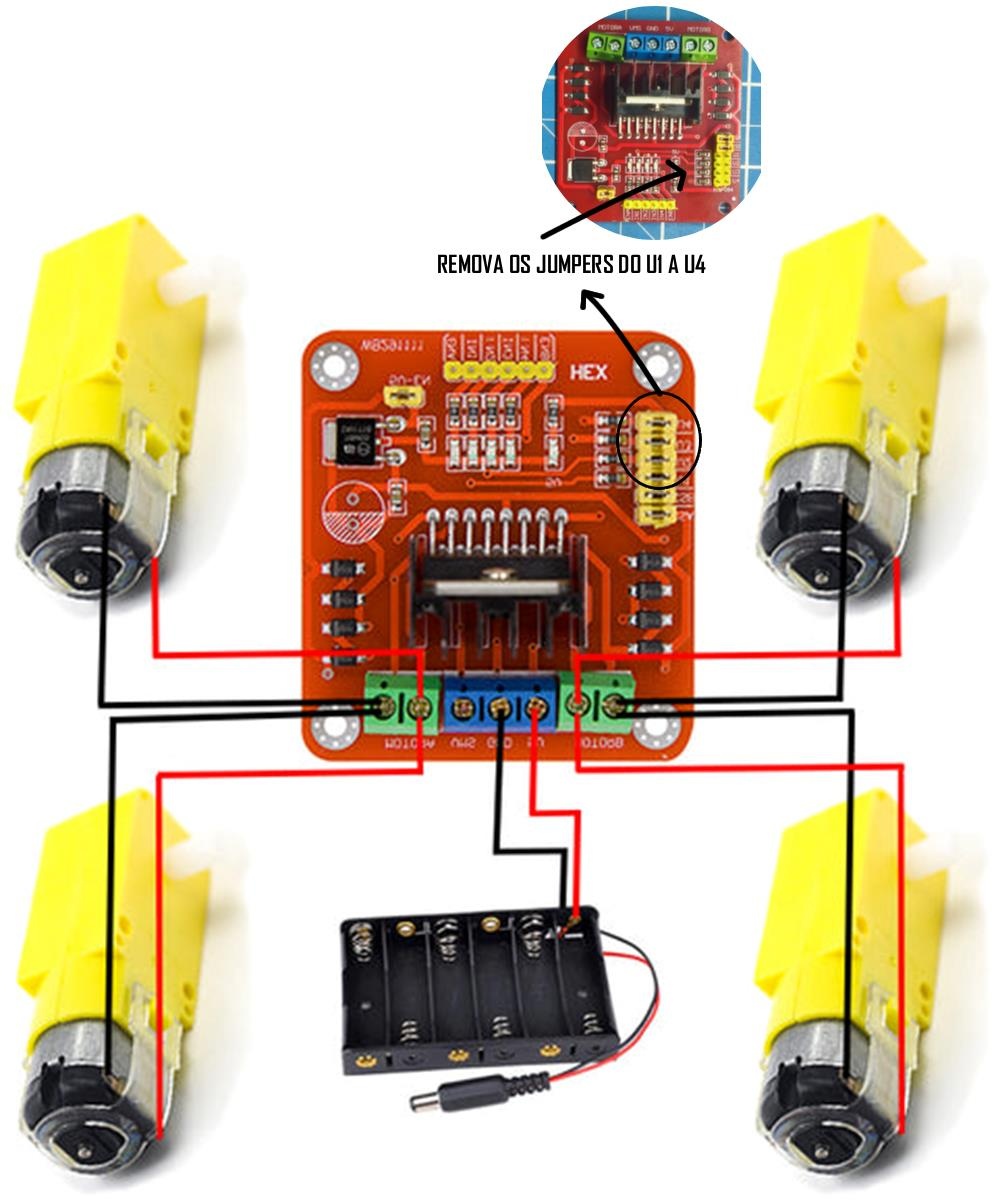
Tabela Completa de Conexões dos Pinos do Arduino (Fiel à Documentação Oficial)
A interconexão física de todos os módulos de sensoriamento, acionamento e comunicação com o microcontrolador ATmega328P por meio da placa Arduino Sensor Shield V5.0 segue a padronização exata exibida na tabela a seguir:
| Subsistema / Módulo | Terminal / Pino do Módulo | Pino de Conexão no Arduino / Shield | Função Elétrica e Comportamento Lógico |
|---|---|---|---|
| Sensor Ultrassônico HC-SR04 | ECHO | A0 (Porta Analógica/Digital) | Recepção do pulso digital de retorno proporcional à distância telemétrica |
| Sensor Ultrassônico HC-SR04 | TRIG | A1 (Porta Analógica/Digital) | Envio de pulso de disparo em nível HIGH de 10 µs para iniciar a rajada sônica |
| Sensor Ultrassônico HC-SR04 | GND | GND | Linha de referência comum de aterramento |
| Sensor Ultrassônico HC-SR04 | VCC | 5V | Linha de alimentação positiva de 5,0 VDC |
| Servomotor SG90 (Varredura) | Fio Laranja / Amarelo | D12 (Saída Digital) | Trem de pulsos de sinal PWM analógico a 50 Hz para controle angular (0° a 180°) |
| Servomotor SG90 (Varredura) | Fio Vermelho | 5V | Tensão de alimentação de corrente contínua para o motor interno do servo |
| Servomotor SG90 (Varredura) | Fio Marrom / Preto | GND | Retorno de terra do servomotor |
| Receptor Infravermelho AX-1838HS | Y (Sinal / OUT) | D13 (Entrada Digital) | Saída de dados demodulada em nível baixo (ativo baixo) do sinal IR de 38 kHz |
| Receptor Infravermelho AX-1838HS | R (Alimentação / VCC) | 5V | Alimentação positiva filtrada de 5,0 VDC |
| Receptor Infravermelho AX-1838HS | G (Aterramento / GND) | GND | Linha de terra de referência |
| Driver de Motor Ponte H L298N | ENA (Enable Motor A) | D6 (Saída PWM) | Controle de velocidade por ciclo de trabalho PWM para o par de motores esquerdos |
| Driver de Motor Ponte H L298N | IN1 (Entrada Lógica 1) | D7 (Saída Digital) | Controle de sentido de rotação 1 do par de motores esquerdos |
| Driver de Motor Ponte H L298N | IN2 (Entrada Lógica 2) | D8 (Saída Digital) | Controle de sentido de rotação 2 do par de motores esquerdos |
| Driver de Motor Ponte H L298N | IN3 (Entrada Lógica 3) | D9 (Saída Digital) | Controle de sentido de rotação 1 do par de motores direitos |
| Driver de Motor Ponte H L298N | IN4 (Entrada Lógica 4) | D10 (Saída Digital) | Controle de sentido de rotação 2 do par de motores direitos |
| Driver de Motor Ponte H L298N | ENB (Enable Motor B) | D5 (Saída PWM) | Controle de velocidade por ciclo de trabalho PWM para o par de motores direitos |
| Sensor de Linha Esquerdo (TCRT5000) | S (Sinal Digital) | D4 (Entrada Digital) | Leitura do canal óptico esquerdo (LineTracking_Pin_Left): HIGH = Linha Preta |
| Sensor de Linha Central (TCRT5000) | S (Sinal Digital) | D1 (Entrada Digital) | Leitura do canal óptico central (LineTracking_Pin_Middle): HIGH = Linha Preta |
| Sensor de Linha Direito (TCRT5000) | S (Sinal Digital) | D2 (Entrada Digital) | Leitura do canal óptico direito (LineTracking_Pin_Right): HIGH = Linha Preta |
| Matriz Sensores Linha (3 módulos) | V+ (Alimentação VCC) | 5V Comum | Barramento positivo de 5V conectado em paralelo nos 3 sensores |
| Matriz Sensores Linha (3 módulos) | G (Aterramento GND) | GND Comum | Barramento de terra conectado em paralelo nos 3 sensores |
Arquitetura de Potência e Roteamento de Baterias
A alimentação primária de todo o sistema provém de duas baterias de íon de lítio de alta capacidade em formato 18650 ligadas em série no suporte plástico traseiro. Em regime de repouso nominal, duas células de 3,7 VDC em série fornecem 7,4 VDC; em estado de plena carga (4,2 VDC por célula), a tensão atinge 8,4 VDC, valor ideal para acionamento das pontes de saída com transistores bipolares do L298N:
- Circuito de Chaveamento Principal:
- O fio positivo vermelho originado do suporte de baterias 18650 conecta-se a um dos polos da chave geral mecânica liga/desliga instalada no chassi.
- O outro polo da chave liga/desliga conecta-se diretamente ao borne a parafuso marcado como +12V (ou VMS / Tensão de Motores) do módulo driver L298N.
- O fio negativo preto do suporte de baterias conecta-se diretamente ao borne a parafuso central marcado como GND do L298N.
- Topologia de Referência Unificada (Common Ground):
- É estritamente obrigatório conectar um condutor flexível entre o borne GND do módulo driver L298N e qualquer pino marcado como G (GND) na placa Arduino Sensor Shield V5.0. Sem esse aterramento unificado, os sinais de nível lógico TTL de 5V emitidos pelos pinos D5 a D10 do microcontrolador flutuariam sem referência elétrica estável, gerando acionamentos intermitentes ou falha total de chaveamento nos transistores de potência.
- Alimentação Lógica do Arduino:
- O módulo driver L298N possui um circuito regulador de tensão linear integrado (circuito 78M05 com jumper ativador de 5V). Quando a tensão de entrada nos bornes de bateria estiver na faixa de 7 V a 12 V e o jumper 5V-EN estiver devidamente inserido na placa, o borne a parafuso marcado como +5V do L298N passa a fornecer uma tensão estabilizada de 5,0 VDC.
- Conecte um fio entre o borne +5V do L298N e o barramento de entrada 5V (ou pino VIN através de cabo apropriado) do Arduino Sensor Shield V5.0. Desta maneira, toda a eletrônica computacional do robô é alimentada pela mesma fonte de bateria sem necessitar de fontes secundárias.
- Ligação dos Quatro Motores DC TT:
- Lado Esquerdo (Motor A): Conecte os dois fios do motor dianteiro esquerdo em paralelo com os dois fios do motor traseiro esquerdo diretamente nos bornes a parafuso verdes marcados como OUT1 e OUT2 do L298N.
- Lado Direito (Motor B): Conecte os dois fios do motor dianteiro direito em paralelo com os dois fios do motor traseiro direito nos bornes a parafuso marcados como OUT3 e OUT4 do L298N.
Cinco Diretrizes Cruciais de Segurança Elétrica e Boas Práticas
Para garantir a máxima integridade dos semicondutores e evitar queimas prematuras de portas lógicas do microcontrolador ATmega328P, obedeça rigorosamente aos seguintes mandamentos técnicos:
- Desenergização Mandatória: Nunca execute conexões, desconexões ou alterações na fiação com a chave geral ligada ou com as baterias conectadas ao suporte. Desligue sempre o circuito antes de qualquer manipulação de jumpers.
- Isolamento de Alimentação durante o Upload USB: Ao conectar o cabo USB entre seu computador pessoal e a porta Arduino Uno para carregar novos programas, certifique-se de que a chave geral das baterias do robô esteja na posição DESLIGADA. Isso impede refluxos de corrente elétrica ou diferenças de potencial entre a porta USB da placa-mãe do PC e as baterias químicas de lítio.
- Conexão Cuidadosa no Pino D1 (Sensor de Linha Central): O pino digital D1 do Arduino Uno compartilha a linha de transmissão assíncrona de hardware (TX da UART). Caso o robô apresente falha de comunicação ou erro
stk500_recv()ao tentar gravar o programa pela USB, remova temporariamente o jumper do pino D1 durante o procedimento de upload e reconecte-o logo em seguida para o teste autônomo na pista. - Remoção dos Jumpers de Hardware ENA e ENB do L298N: O módulo L298N vem de fábrica com pequenos jumpers pretos plásticos conectando os pinos ENA e ENB ao barramento interno de 5V (habilitando operação contínua a 100% de velocidade). Você deve remover fisicamente esses dois jumpers para conectar os cabos de controle PWM provenientes dos pinos D6 (ENA) e D5 (ENB) do Arduino, permitindo que o microcontrolador regule a velocidade e o torque por software.
- Organização Mecânica do Chicote: Utilize espirais plásticas ou pequenas abraçadeiras de náilon para guiar os feixes de fios ao longo da coluna central do chassi, impedindo categoricamente que cabos soltos alcancem os raios internos das rodas de tração ou travem o curso angular de 180° do servomotor frontal.
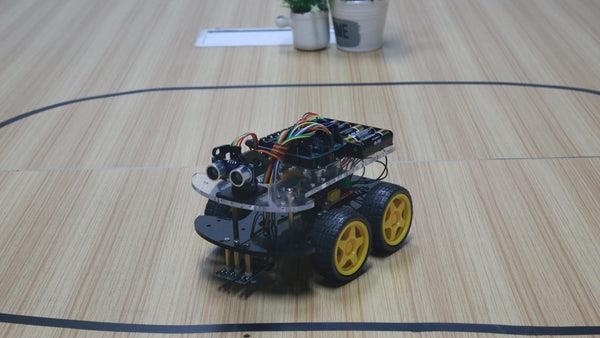
Módulo 4 — Fundamentos Físicos e Eletromecânicos dos Subsistemas
A excelência na programação de robôs autônomos requer a compreensão matemática e física dos fenômenos eletromecânicos, acústicos e ópticos que governam cada atuador e sensor do Kit 4WD Robô AD001. Nesta seção, deduzem-se analiticamente as equações cinemáticas, térmicas e de processamento de sinais do projeto.
Cinemática Diferencial e Deslizamento Lateral (Skid Steering) em Veículos 4WD
Ao contrário de automóveis convencionais dotados de geometria de esterçamento de Ackermann com rodas direcionais que pivotam mecanicamente sobre munhões, o robô 4WD AD001 utiliza o método cinemático de deslizamento por arrasto lateral (Skid Steering), idêntico ao empregado em tratores de esteira e veículos blindados militares. As quatro rodas mantêm seus eixos geométricos permanentemente paralelos e fixos em relação à estrutura rígida do chassi.
As manobras de mudança de orientação no plano bidimensional são geradas exclusivamente pela criação de um gradiente de velocidade tangencial entre as rodas do lado direito () e as rodas do lado esquerdo ():
onde:
- representa a velocidade linear escalar do centro de massa do robô expressa em metros por segundo ();
- é a velocidade angular de guinada (yaw rate) em torno do centro geométrico instantâneo expressa em radianos por segundo ();
- é a velocidade linear instantânea das rodas do flanco direito;
- é a velocidade linear instantânea das rodas do flanco esquerdo;
- é a bitola do veículo (distância transversal entre as linhas centrais de contato dos pneus com o solo), medida nominalmente no robô AD001 como (140 mm).
Analisando a cinemática de rotação sobre o próprio eixo (Pivot Turn ou Zero-Radius Turn), onde o veículo deve girar no sentido horário sem transladar o centro de massa (), impõe-se a restrição de velocidades simétricas e opostas:
Para correlacionar a velocidade linear com a rotação angular do eixo dos motores de corrente contínua, considera-se o raio externo das rodas com pneus de borracha instalados () e a velocidade angular nominal sob carga de projeto do redutor 1:48 ( operando a 6 V):
Substituindo os valores numéricos de projeto do robô AD001:
Eletrônica de Potência: O Circuito Integrado L298N e Modulação PWM
O controle de motores elétricos de corrente contínua em duas direções requer a inversão controlada da polaridade da diferença de potencial aplicada sobre os terminais da armadura. O circuito integrado L298N implementa uma Ponte H Dupla constituída por transistores bipolares de junção (BJT) de alta potência em configuração Darlington.
Cada ramo da ponte é composto por dois transistores em série: um transistor superior conectado ao barramento de alimentação (lado alto / high-side) e um transistor inferior conectado à referência de aterramento (lado baixo / low-side). Devido à tecnologia construtiva dos transistores bipolares internos do L298N, ocorre uma queda de tensão de saturação coletor-emissor considerável em condução plena:
Como a corrente que circula através das bobinas do motor deve atravessar obrigatoriamente um transistor do lado alto e um transistor do lado baixo, a queda de tensão interna total no estágio de potência atinge:
Assim, para um conjunto de duas baterias 18650 com tensão nominal sob carga de , a tensão efetiva máxima entregue à armadura dos motores DC atinge aproximadamente:
Essa característica demonstra a perfeita compatibilidade eletrotécnica do circuito, visto que os motores DC TT foram desenvolvidos para operar na faixa nominal de 3 V a 6 V.
O controle de velocidade linear e de torque do robô é realizado modulando a tensão média aplicada aos motores através da técnica de Modulação por Largura de Pulso (PWM — Pulse Width Modulation). O microcontrolador ATmega328P gera um sinal de onda quadrada de frequência fixa nos pinos D5 (Timer0) e D6 (Timer0) a uma frequência de aproximadamente 980 Hz. Variando a largura do pulso em nível alto () dentro do período fundamental constante (), define-se o ciclo de trabalho (duty cycle ):
onde a variável carSpeed é um inteiro de 8 bits sem sinal variando entre 0 (motor totalmente desligado) e 255 (condução contínua a 100%). A tensão média aparente nos terminais das bobinas é dada por:
A potência dissipada na forma de calor térmico no encapsulamento Multiwatt15 do L298N pode ser calculada por:
Para uma corrente total contínua drenada pelos quatro motores em regime de manobra em torno de , a dissipação térmica ultrapassa , justificando plenamente a presença mandatória do robusto dissipador de alumínio extrudado e a elevação da placa com os dois espaçadores plásticos para livre circulação do ar.
Acústica e Telemetria Ultrassônica: Princípio ToF e Calibração do HC-SR04
O sensor de distância telemétrico HC-SR04 opera emitindo um trem de pulsos de ondas de pressão acústica longitudinal na faixa de frequência ultrassônica de , inaudível ao ouvido humano. O princípio de transdução baseia-se no método do Tempo de Voo (Time of Flight — ToF):
- O microcontrolador emite um pulso digital em nível alto (HIGH) com duração mínima de no pino de disparo (TRIG / pino A1).
- O circuito oscilador interno do sensor converte esse estímulo em um trem de 8 ciclos acústicos a 40 kHz gerados por meio do cristal piezoelétrico transmissor.
- Simultaneamente, o sensor eleva a linha de eco (ECHO / pino A0) para nível lógico alto (5V) e inicia a contagem do tempo.
- Quando a onda acústica atinge um obstáculo físico frontal, parte de sua energia mecânica é refletida na forma de eco difuso.
- O cristal piezoelétrico receptor detecta a frente de onda de retorno e o circuito comparador do sensor imediatamente derruba a linha de eco para nível lógico baixo (0V).
A velocidade de propagação do som no ar atmosférico () varia prioritariamente em função da temperatura ambiente absoluta em Kelvin, modelada pela termodinâmica dos gases ideais:
À temperatura ambiente padrão de ensaio laboratorial ():
Como a onda acústica necessita viajar da membrana transmissora até o obstáculo e percorrer exatamente o mesmo caminho de volta até a membrana receptora, a distância unidirecional física até o objeto () é a metade do percurso total percorrido:
onde é o intervalo de tempo em microssegundos () mensurado pela função nativa pulseIn(Echo, HIGH). Manipulando a equação algebricamente para isolar o divisor de conversão direta:
Esta dedução analítica demonstra com exatidão a origem da constante aritmética inteira 58 amplamente empregada nas funções de telemetria do código-fonte do Robô AD001 (pulseIn(Echo, HIGH) / 58).
Óptica e Contraste Infravermelho: Módulos TCRT5000 e Histerese por LM393
A matriz de navegação seguidora de linha fundamenta-se nas propriedades ópticas de absorção e reflexão difusa de radiação eletromagnética na faixa do infravermelho próximo (Near-Infrared — NIR) em comprimento de onda centrado em . Cada módulo TCRT5000 integra em um mesmo encapsulamento termoplástico preto:
- Um diodo semicondutor emissor de luz infravermelha (IRED de arsenieto de gálio - GaAs);
- Um fototransistor de silício NPN de alta sensibilidade com filtro óptico bloqueador de luz visível diurna.
Quando o sensor se encontra sobre uma superfície branca ou clara reflexiva (fundo da pista), a radiação infravermelha é refletida de volta e penetra na janela óptica do fototransistor. Os fótons incidentes quebram pares elétron-lacuna na junção base-coletor, polarizando o fototransistor no estado de saturação (condução plena). Com isso, a tensão de saída analógica é puxada para próximo de zero volt.
Por outro lado, quando o sensor avança sobre uma faixa preta fosca (linha de trajetória demarcada com fita isolante preta), os pigmentos de carbono da fita absorvem quase a totalidade da radiação incidente de 950 nm. A corrente de base do fototransistor cessa, levando-o ao estado de corte (alta impedância), e o resistor de pull-up da placa eleva a tensão analógica para 5V.
Para converter essa tensão analógica contínua em um sinal puramente binário (nível 0 ou 1) imune a variações térmicas e oscilações luminosas, a placa sensora utiliza o amplificador operacional comparador de precisão LM393. O potenciômetro trimpot multiespira montado na placa estabelece uma tensão de referência analógica intermediária calculada pelo divisor resistivo:
O comparador LM393 monitora em tempo real a diferença de potencial entre a tensão do fototransistor () e a referência (), disparando sua saída digital em nível HIGH quando a linha preta é detectada e acendendo o LED indicador vermelho de status presente na própria placa.
Telecomunicações Infravermelhas: Protocolo NEC a 38 kHz
O sistema de teleoperação manual do Robô AD001 utiliza radiação infravermelha modulada em amplitude por chaveamento liga/desliga (OOK — On-Off Keying) sob uma frequência portadora de 38 kHz (período fundamental de ). A adoção de uma frequência portadora específica de 38 kHz é essencial para que o circuito integrado do receptor AX-1838HS consiga rejeitar completamente interferências contínuas de lâmpadas incandescentes, fluorescentes e da própria luz solar.
A codificação de dados segue o consagrado Protocolo NEC de Transmissão Infravermelha, o qual utiliza modulação por distância entre pulsos (Pulse Distance Modulation):
- Preâmbulo de Inicialização (Header AGC): Toda transmissão se inicia com uma rajada ininterrupta de portadora de 38 kHz durante , seguida por uma pausa de silêncio de , permitindo que o circuito receptor ajuste seu Ganho Automático de Controle (AGC).
- Codificação do Bit 0: Composto por um pulso de portadora de (aproximadamente 21 ciclos de 38 kHz) seguido por uma pausa de silêncio de , totalizando um intervalo temporal de:
- Codificação do Bit 1: Composto pelo mesmo pulso de portadora de , porém seguido por uma pausa prolongada de silêncio de , totalizando:
- Estrutura do Datagrama Completo (Frame de 32 bits): O pacote completo de dados transmite 4 bytes sequenciais:
- Byte 1: Endereço do dispositivo (8 bits);
- Byte 2: Complemento de um do endereço para checagem de paridade e integridade (8 bits invertidos);
- Byte 3: Código de comando da tecla pressionada (8 bits);
- Byte 4: Complemento de um do comando (8 bits invertidos).
A biblioteca IRremote captura esses tempos por meio de interrupção periódica gerada pelo Timer2 do microcontrolador ATmega328P a cada , decodificando o frame de 32 bits e disponibilizando o código hexadecimal final diretamente na variável de resultado results.value.
Módulo 5 — Programação do Arduino e Firmware Oficial Completo
A etapa de programação do microcontrolador ATmega328P concretiza a inteligência autônoma do robô móvel, espelhando fielmente as instruções fornecidas na ETAPA 5 da documentação oficial da RoboBuilders. O firmware oficial do Kit 4WD Robô AD001 reúne em uma arquitetura de código único e não-bloqueante três modalidades completas de controle operacional:
- Modo Manual Teleoperado (
moveMode): Navegação direcional sob demanda disparada pelos comandos de teclas numéricas do controle remoto infravermelho de 21 botões. - Modo Autônomo com Desvio de Obstáculos (
obstaclesMode): Navegação livre com monitoramento frontal contínuo por ultrassom, parada automática diante de obstáculos a distâncias menores ou iguais a 40 cm e varredura panorâmica angular bilateral com o servomotor para escolha autônoma da rota de menor impedimento. - Modo Seguidor de Linha Autônomo (
linetrackingMode): Rastreamento de pista de alto contraste (faixa preta sobre piso claro) através da leitura combinada da matriz óptica de três sensores reflexivos TCRT5000 com correções angulares em tempo real.
5.1 Download do Pacote de Código Fonte Oficial
O repositório oficial de códigos, bibliotecas e esquemas de firmware do Kit 4WD Robô AD001 encontra-se disponível para download direto e irrestrito no servidor de arquivos da RoboBuilders através da seguinte URL oficial:
📥 Download Direto dos Códigos e Bibliotecas (RB1266-AD001.zip): /arquivos/RB1266/RB1266-AD001.zip (Link alternativo direto: http://blog.robobuilders.com.br/arquivos/RB1266/RB1266-AD001.zip)
Após realizar o download do arquivo compactado RB1266-AD001.zip, descompacte todo o seu conteúdo em um diretório de trabalho de sua preferência (como C:\RoboBuilders\AD001\ ou na pasta de projetos do usuário). O pacote descompactado contém o código fonte unificado do robô (AD001.ino ou four_in_one_demo.ino), sketches de teste unitário para cada sensor periférico e a pasta contendo a biblioteca de infravermelho pré-configurada.
5.2 Preparação do Ambiente e Requisitos
Antes de realizar a conexão física da placa microcontroladora ao computador, revise os seguintes itens indispensáveis de bancada:
- Computador pessoal executando sistema operacional Windows 10, Windows 11, Linux ou macOS;
- Software Arduino IDE (versão 1.8.19 recomendada pela alta estabilidade com placas compatíveis clássicas ou versão 2.3+ instalada);
- Cabo USB Tipo-A para Tipo-B blindado fornecido no kit;
- Chave geral mecânica de alimentação das baterias do robô posicionada em DESLIGADA (OFF).
5.3 Instalação e Gerenciamento de Bibliotecas
Caso você tenha baixado a biblioteca IRremote pelo pacote ZIP fornecido no arquivo RB1266-AD001.zip, sua instalação na Arduino IDE pode ser feita diretamente através dos seguintes passos:
- Abra a Arduino IDE;
- Acesse o menu superior: Sketch → Incluir Biblioteca → Adicionar Biblioteca .ZIP…;
- Navegue até a pasta descompactada do kit, selecione o arquivo ou subpasta correspondente à biblioteca
IRremotee confirme a operação; - A mensagem “Biblioteca adicionada com sucesso” será exibida no rodapé inferior da IDE.
5.4 Procedimento de Gravação do Código no Microcontrolador (Passos 1 a 5)
Siga com precisão cirúrgica a sequência de cinco passos normativos estabelecida no manual oficial do robô para compilar e transferir o firmware para a memória Flash do ATmega328P:
Passo 1: Conectar o Arduino ao Computador
Com a chave geral das baterias devidamente desligada, insira o conector USB Tipo-B na tomada metálica da placa Arduino Uno R3 e conecte a extremidade USB Tipo-A a uma porta USB traseira de seu computador. O LED indicador verde marcado como ON na placa do Arduino e no Sensor Shield deverá acender instantaneamente, alimentando a lógica de controle diretamente pelos 5V da porta USB.
Passo 2: Configurar a IDE (Placa e Porta COM)
Na interface da Arduino IDE, selecione o hardware de destino e a respectiva porta serial de comunicação:
- Acesse Ferramentas → Placa → Arduino AVR Boards → selecione Arduino Uno;
- Acesse Ferramentas → Porta → selecione a porta serial identificada pelo sistema operacional (por exemplo:
COM3,COM4ou/dev/ttyUSB0em sistemas Linux). Se houver múltiplas portas COM listadas, consulte o Gerenciador de Dispositivos para confirmar qual porta corresponde ao conversor serial CH340 / ATmega16U2.
Passo 3: Abrir o Código-Fonte
Acesse o menu Arquivo → Abrir… (ou atalho Ctrl + O) e localize o arquivo de programa com extensão .ino descompactado do pacote oficial. O código será carregado na janela do editor de texto com destaque de sintaxe em cores.
Passo 4: Verificar e Compilar
Pressione o botão Verificar (ícone circular com uma marca de visto no canto superior esquerdo da interface, ou pressione Ctrl + R). A Arduino IDE acionará o compilador avr-g++, processando todas as diretivas de pré-compilação #include, verificando a integridade dos protótipos de função e checando as variáveis de controle. Aguarde até que o console inferior exiba a mensagem:
O sketch usa 7820 bytes (24%) de espaço de armazenamento para programas. O máximo são 32256 bytes.
Variáveis globais usam 512 bytes (25%) de memória dinâmica, deixando 1536 bytes para variáveis locais.
Passo 5: Gravar o Código no Arduino
Pressione o botão Carregar (ícone circular com uma seta apontando para a direita, ou atalho Ctrl + U). Durante o processo de gravação, observe atentamente os dois pequenos LEDs amarelos marcados como TX e RX na placa Arduino Uno: eles devem piscar vigorosamente em alta frequência durante cerca de 3 a 5 segundos, indicando a transmissão serial dos blocos binários entre o utilitário avrdude e o bootloader Optiboot. Ao término da transferência, a IDE exibirá a confirmação oficial: “Carregamento concluído”.
5.5 Arquitetura do Firmware e Modos de Operação
O código-fonte oficial opera através de uma máquina de estados finitos hierárquica baseada na leitura não-bloqueante do receptor infravermelho. A transição de estados e o roteamento das ações do robô baseiam-se em três variáveis globais fundamentais:
movMode: Flag inteira que comuta a modalidade geral do veículo:MOVE_MODE(Constante = 1): Modo de teleoperação manual via teclas do controle remoto infravermelho;OBSTACLES_MODE(Constante = 2): Modo autônomo com algoritmo inteligente de desvio frontal por ultrassom e varredura mecânica pan-tilt;LINETRACKING_MODE(Constante = 3): Modo autônomo seguidor de linha baseado na matriz óptica TCRT5000.
direction: Flag inteira que armazena a intenção de movimento solicitada pelo usuário no modo manual (FORWARD,BACK,LEFT,RIGHTouSTOP).carSpeed: Variável de controle do ciclo de trabalho PWM (0 a 255) entregue aos motores de corrente contínua através dos pinos ENA e ENB do módulo L298N, ajustada dinamicamente para cada modo de operação (250 para manobras manuais rápidas, 200 para exploração cautelosa com desvio de obstáculos e 150 para máxima estabilidade no seguimento de faixas pretas).
5.6 Firmware Oficial Integral Comentado Linha a Linha
O código-fonte integral, devidamente unificado, estruturado e com anotações técnicas exaustivas em português em cada uma de suas linhas, é apresentado na íntegra a seguir:
📦 Bibliotecas desta lição:
IRremote(versão 2.8.0 ou série 3.x legada): Gestão de interrupções por hardware, amostragem e decodificação do protocolo NEC a 38 kHz.Servo(versão 1.2.2 embutida): Controle de largura de pulso de precisão a 50 Hz com o Timer1 de 16 bits para posicionar o SG90.
// =====================================================================================
// PROJETO: KIT 4WD ROBÔ MULTIFUNCIONAL AD001 - FIRMWARE OFICIAL UNIFICADO
// HARDWARE: ARDUINO UNO R3 (ATMEGA328P) + SENSOR SHIELD V5.0 + DRIVER L298N
// FUNCIONALIDADES: CONTROLE REMOTO IR + SEGUIDOR DE LINHA TCRT5000 + DESVIO ULTRASSÔNICO
// DOCUMENTAÇÃO OFICIAL: ROBOBUILDERS - TUTORIAL DE MONTAGEM DO KIT 4WD ROBÔ AD001
// =====================================================================================

// Inclusão das bibliotecas externas indispensáveis ao sistema
#include <IRremote.h> // Biblioteca responsável pela decodificação dos sinais de infravermelho (38 kHz)
#include <Servo.h>    // Biblioteca oficial para geração de sinais PWM de 50 Hz para servomotores

// =====================================================================================
// DEFINIÇÃO DOS PINOS DE INTERFACE DO HARDWARE (MAPEAMENTO FIEL AO MANUAL OFICIAL)
// =====================================================================================

// Mapeamento dos pinos do módulo sensor telemétrico ultrassônico HC-SR04
const int Echo = A0; // Pino analógico/digital A0 configurado para receber o pulso de eco (ECHO)
const int Trig = A1; // Pino analógico/digital A1 configurado para emitir o pulso de disparo (TRIG)

// Mapeamento dos pinos do módulo driver de motores de potência Ponte H Dupla L298N
const int ENA = 6;  // Pino digital D6 (PWM por hardware) conectado à entrada de habilitação ENA do motor esquerdo
const int IN1 = 7;  // Pino digital D7 conectado à entrada de controle direcional IN1 do L298N
const int IN2 = 8;  // Pino digital D8 conectado à entrada de controle direcional IN2 do L298N
const int IN3 = 9;  // Pino digital D9 conectado à entrada de controle direcional IN3 do L298N
const int IN4 = 10; // Pino digital D10 conectado à entrada de controle direcional IN4 do L298N
const int ENB = 5;  // Pino digital D5 (PWM por hardware) conectado à entrada de habilitação ENB do motor direito

// Mapeamento dos pinos da matriz frontal de três sensores ópticos reflexivos TCRT5000
const int LineTeacking_Pin_Left = 4;   // Pino digital D4 conectado à saída do sensor óptico reflexivo esquerdo
const int LineTeacking_Pin_Middle = 1; // Pino digital D1 conectado à saída do sensor óptico reflexivo central
const int LineTeacking_Pin_Right = 2;  // Pino digital D2 conectado à saída do sensor óptico reflexivo direito

// Mapeamento dos pinos do servomotor de varredura angular frontal e receptor infravermelho
const int SERVO = 12; // Pino digital D12 conectado ao condutor de sinal PWM (fio laranja) do servo SG90
const int IR = 13;    // Pino digital D13 conectado ao terminal de sinal (Y) do receptor infravermelho AX-1838HS

// =====================================================================================
// DEFINIÇÃO DOS CÓDIGOS HEXADECIMAIS DE COMANDO DO CONTROLE REMOTO INFRAVERMELHO (PROTOCOLO NEC)
// =====================================================================================
const unsigned long KEY_2 = 0x00FF18E7;   // Código hexadecimal da tecla '2': Comando para mover para FRENTE (FORWARD)
const unsigned long KEY_4 = 0x00FF10EF;   // Código hexadecimal da tecla '4': Comando para virar à ESQUERDA (LEFT)
const unsigned long KEY_5 = 0x00FF38C7;   // Código hexadecimal da tecla '5': Comando para PARAR os motores (STOP)
const unsigned long KEY_6 = 0x00FF5AA5;   // Código hexadecimal da tecla '6': Comando para virar à DIREITA (RIGHT)
const unsigned long KEY_8 = 0x00FF4AB5;   // Código hexadecimal da tecla '8': Comando para mover em MARCHA A RÉ (BACK)

const unsigned long KEY_CH1 = 0x00FFA25D; // Código hexadecimal da tecla 'CH-': Ativa o MODO MANUAL TELEOPERADO (MOVE_MODE)
const unsigned long KEY_CH2 = 0x00FF629D; // Código hexadecimal da tecla 'CH': Ativa o MODO AUTÔNOMO DE DESVIO DE OBSTÁCULOS (OBSTACLES_MODE)
const unsigned long KEY_CH3 = 0x00FFE21D; // Código hexadecimal da tecla 'CH+': Ativa o MODO AUTÔNOMO SEGUIDOR DE LINHA (LINETRACKING_MODE)

// =====================================================================================
// DEFINIÇÃO DAS CONSTANTES ENUMERADAS DE MODOS OPERACIONAIS E DIREÇÕES
// =====================================================================================
#define MOVE_MODE 1         // Identificador numérico para o modo manual teleoperado por infravermelho
#define OBSTACLES_MODE 2    // Identificador numérico para o modo autônomo com desvio de obstáculos por ultrassom
#define LINETRACKING_MODE 3 // Identificador numérico para o modo autônomo seguidor de pista de alto contraste

#define FORWARD 1 // Identificador para a direção de deslocamento para a frente
#define BACK 2    // Identificador para a direção de deslocamento em marcha a ré
#define LEFT 3    // Identificador para o giro direcional à esquerda (rotação anti-horária)
#define RIGHT 4   // Identificador para o giro direcional à direita (rotação horária)
#define STOP 5    // Identificador para o estado de repouso com corte de tração dos motores

// =====================================================================================
// DECLARAÇÃO DE OBJETOS DE HARDWARE E VARIÁVEIS GLOBAIS DE CONTROLE DO SISTEMA
// =====================================================================================
Servo myservo; // Instanciação do objeto da classe Servo para gerenciamento do servomotor frontal
IRrecv irrecv(IR); // Instanciação do objeto receptor de infravermelho associado ao pino D13
decode_results results; // Estrutura de dados para armazenar os pacotes de dados IR decodificados

int movMode = 0;              // Variável que armazena a modalidade operacional atualmente ativa no robô
int direction = 0;            // Variável que armazena a direção de manobra instantânea solicitada
unsigned long recvTime = 0;   // Marca temporal em milissegundos para implementar o watchdog de parada de segurança
int carSpeed = 250;           // Ciclo de trabalho PWM aplicado aos motores (faixa operacional de 0 a 255)

// =====================================================================================
// PROTÓTIPOS DE FUNÇÕES MODULARES DE HARDWARE
// =====================================================================================
void forward();
void back();
void left();
void right();
void stop();
int getDistance();
void recvData();
void moveMode();
void obstaclesMode();
void linetrackingMode();

// =====================================================================================
// ROTINA DE INICIALIZAÇÃO DE HARDWARE E CONFIGURAÇÃO (SETUP)
// =====================================================================================
void setup() {
  // Inicialização do canal de comunicação serial assíncrona a 9600 bits por segundo (bps)
  Serial.begin(9600);

  // Inicialização do circuito receptor de infravermelho para captura de pulsos da portadora de 38 kHz
  irrecv.enableIRIn();

  // Configuração das portas digitais conectadas às entradas lógicas do driver L298N como saídas
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(IN3, OUTPUT);
  pinMode(IN4, OUTPUT);

  // Configuração das portas digitais PWM conectadas aos pinos de habilitação ENA e ENB como saídas
  pinMode(ENA, OUTPUT);
  pinMode(ENB, OUTPUT);

  // Inicialização dos pinos de habilitação em nível lógico alto para garantir chaveamento pleno
  digitalWrite(ENA, HIGH);
  digitalWrite(ENB, HIGH);

  // Configuração dos pinos da matriz óptica frontal de seguidores de linha como entradas digitais
  pinMode(LineTeacking_Pin_Left, INPUT);
  pinMode(LineTeacking_Pin_Middle, INPUT);
  pinMode(LineTeacking_Pin_Right, INPUT);

  // Configuração dos pinos de interface do sensor telemétrico ultrassônico HC-SR04
  pinMode(Echo, INPUT);  // O pino ECHO atua como entrada para receber a duração do pulso sonoro refletido
  pinMode(Trig, OUTPUT); // O pino TRIG atua como saída para disparar os pulsos ultrassônicos de 40 kHz

  // Acoplamento do servomotor ao pino digital D12 e centralização mecânica na posição neutra de 90 graus
  myservo.attach(SERVO);
  myservo.write(90); // Alinha o sensor ultrassônico apontando diretamente para o horizonte frontal
  delay(500);        // Aguarda 500 ms para que o mecanismo do servo complete o deslocamento físico mecânico

  // Imprime mensagem de inicialização bem-sucedida no console serial de depuração
  Serial.println(F("Kit 4WD Robô AD001 Inicializado com Sucesso!"));
  Serial.println(F("Pressione CH1 (Manual), CH2 (Obstaculos) ou CH3 (Linha) no Controle Remoto."));
}

// =====================================================================================
// LAÇO PRINCIPAL DE EXECUÇÃO RECORRENTE DO SISTEMA (LOOP)
// =====================================================================================
void loop() {
  // 1. Executa a rotina de varredura assíncrona de recepção e decodificação do sinal infravermelho
  recvData();

  // 2. Executa a máquina de estados avaliando qual modo operacional foi selecionado pelo usuário
  moveMode();         // Executa a lógica de teleoperação manual caso movMode == MOVE_MODE
  obstaclesMode();    // Executa a lógica de desvio de obstáculos autônomo caso movMode == OBSTACLES_MODE
  linetrackingMode(); // Executa a lógica de seguidor de linha autônomo caso movMode == LINETRACKING_MODE
}

// =====================================================================================
// ROTINA DE RECEPÇÃO E DECODIFICAÇÃO DE COMANDOS INFRAVERMELHOS (RECVDATA)
// =====================================================================================
void recvData() {
  // Verifica se um datagrama infravermelho de 32 bits completo foi capturado e decodificado
  if (irrecv.decode(&results)) {
    // Registra a marca temporal do instante exato de recepção (usado no temporizador de parada de segurança)
    recvTime = millis();

    // Avaliação dos códigos hexadecimais recebidos
    switch (results.value) {
      // -------------------------------------------------------------
      // COMUTADORES DE MODOS OPERACIONAIS GERAIS (TECLAS SUPERIORES)
      // -------------------------------------------------------------
      case KEY_CH1: // Pressionada a tecla 'CH-': Seleciona o Modo Manual Teleoperado
        movMode = MOVE_MODE;
        direction = STOP; // Inicializa o robô parado por segurança ao alternar de modalidade
        stop();
        Serial.println(F("[MODO] Manual Teleoperado (MOVE_MODE) Ativado"));
        break;

      case KEY_CH2: // Pressionada a tecla 'CH': Seleciona o Modo Autônomo com Desvio de Obstáculos
        movMode = OBSTACLES_MODE;
        stop();
        Serial.println(F("[MODO] Desvio de Obstaculos (OBSTACLES_MODE) Ativado"));
        break;

      case KEY_CH3: // Pressionada a tecla 'CH+': Seleciona o Modo Autônomo Seguidor de Linha
        movMode = LINETRACKING_MODE;
        stop();
        Serial.println(F("[MODO] Seguidor de Linha (LINETRACKING_MODE) Ativado"));
        break;

      // -------------------------------------------------------------
      // COMANDOS DE DIREÇÃO MANUAL (TECLADO NUMÉRICO DO CONTROLE)
      // -------------------------------------------------------------
      case KEY_2: // Pressionada a tecla '2': Solicita movimento para a FRENTE
        direction = FORWARD;
        break;

      case KEY_8: // Pressionada a tecla '8': Solicita movimento de MARCHA A RÉ
        direction = BACK;
        break;

      case KEY_4: // Pressionada a tecla '4': Solicita giro rápido para a ESQUERDA
        direction = LEFT;
        break;

      case KEY_6: // Pressionada a tecla '6': Solicita giro rápido para a DIREITA
        direction = RIGHT;
        break;

      case KEY_5: // Pressionada a tecla '5': Solicita PARADA imediata dos motores
        direction = STOP;
        break;

      default:
        // Caso receba um código de repetição (0xFFFFFFFF) ou tecla não mapeada, não altera o estado atual
        break;
    }

    // Libera o buffer interno da biblioteca IRremote para que o receptor possa capturar o próximo pacote
    irrecv.resume();
  }
}

// =====================================================================================
// ROTINA DE OPERAÇÃO DO MODO MANUAL TELEOPERADO (MOVEMODE)
// =====================================================================================
void moveMode() {
  // Verifica se o modo manual é a modalidade atualmente selecionada
  if (movMode == MOVE_MODE) {
    // Configura a velocidade de deslocamento para nível dinâmico alto (PWM = 250 de 255)
    carSpeed = 250;

    // Mecanismo de Proteção Dead Man's Switch (Watchdog de Parada de Emergência):
    // Se o usuário soltar a tecla do controle e nenhum novo sinal for recebido por mais de 500 milissegundos,
    // o firmware força a parada dos motores para evitar que o robô continue andando desgovernado.
    if (millis() - recvTime >= 500) {
      direction = STOP;
    }

    // Aciona a rotina eletromecânica de motores correspondente à direção solicitada
    switch (direction) {
      case FORWARD:
        forward();
        break;
      case BACK:
        back();
        break;
      case LEFT:
        left();
        break;
      case RIGHT:
        right();
        break;
      case STOP:
        stop();
        break;
      default:
        stop();
        break;
    }
  }
}

// =====================================================================================
// ROTINA DE MEDIÇÃO TELEMÉTRICA DE DISTÂNCIA POR ULTRASSOM (GETDISTANCE)
// =====================================================================================
int getDistance() {
  // Garante que o pino TRIG esteja em nível lógico baixo antes de disparar o pulso
  digitalWrite(Trig, LOW);
  delayMicroseconds(2);

  // Dispara um pulso retangular em nível alto durante exatamente 10 microssegundos
  digitalWrite(Trig, HIGH);
  delayMicroseconds(10);
  digitalWrite(Trig, LOW);

  // Mensura a duração temporal (em microssegundos) em que a linha ECHO permaneceu em nível HIGH
  // O timeout padrão da função pulseIn() é de 1 segundo (1.000.000 microssegundos)
  unsigned long duration = pulseIn(Echo, HIGH);

  // Aplica a conversão física do tempo de voo acústico à velocidade de 340 m/s no ar (divisor analítico 58)
  int distance_cm = duration / 58;

  // Retorna a distância física calculada em centímetros inteiros
  return distance_cm;
}

// =====================================================================================
// ROTINA DE OPERAÇÃO DO MODO AUTÔNOMO COM DESVIO DE OBSTÁCULOS (OBSTACLESMODE)
// =====================================================================================
void obstaclesMode() {
  // Verifica se a modalidade ativa é a de navegação autônoma por desvio de obstáculos
  if (movMode == OBSTACLES_MODE) {
    // Configura a velocidade para um nível moderado e seguro para varredura e frenagem (PWM = 200)
    carSpeed = 200;

    // Assegura que o servomotor esteja posicionado apontando para a frente (90 graus)
    myservo.write(90);

    // Efetua a leitura telemétrica da distância frontal livre até qualquer obstáculo
    int frontDistance = getDistance();

    // Se o caminho frontal estiver desobstruído (distância estritamente superior a 40 centímetros)
    if (frontDistance > 40) {
      forward(); // Prossegue com deslocamento linear para a frente
    }
    // Caso contrário, se um obstáculo físico for detectado a uma distância perigosa (<= 40 centímetros)
    else {
      // 1. Para imediatamente a tração de todos os motores para evitar colisão frontal
      stop();
      delay(100);

      // 2. Gira o servomotor para o flanco direito (ângulo de 10 graus) para inspecionar a rota lateral
      myservo.write(10);
      delay(500); // Aguarda o servo completar a rotação mecânica e estabilizar
      int rightDistance = getDistance(); // Mede a distância livre disponível no lado direito

      // 3. Gira o servomotor para o flanco esquerdo (ângulo de 180 graus) para inspecionar a outra rota
      myservo.write(180);
      delay(700); // Aguarda o servo percorrer todo o semicírculo de 170 graus e estabilizar
      int leftDistance = getDistance(); // Mede a distância livre disponível no lado esquerdo

      // 4. Retorna o servomotor para a posição neutra frontal centralizada de 90 graus
      myservo.write(90);
      delay(400);

      // 5. Algoritmo de Tomada de Decisão Espacial baseado na comparação das distâncias livres:
      // Se ambos os lados (direito e esquerdo) estiverem excessivamente bloqueados por obstáculos (<= 40 cm)
      if (rightDistance <= 40 && leftDistance <= 40) {
        // Manobra de emergência: recua em marcha a ré por 180 milissegundos para abrir espaço
        back();
        delay(180);
        stop();
      }
      // Se a distância livre da direita for maior ou igual à da esquerda, manobra para a direita
      else if (rightDistance >= leftDistance) {
        // Executa rotação horária controlada sobre o eixo central durante 360 milissegundos
        right();
        delay(360);
        stop();
      }
      // Se a distância livre da esquerda for superior à da direita, manobra para a esquerda
      else {
        // Executa rotação anti-horária controlada sobre o eixo central durante 360 milissegundos
        left();
        delay(360);
        stop();
      }
    }
  }
}

// =====================================================================================
// ROTINA DE OPERAÇÃO DO MODO AUTÔNOMO SEGUIDOR DE LINHA (LINETRACKINGMODE)
// =====================================================================================
void linetrackingMode() {
  // Verifica se a modalidade ativa é o rastreamento autônomo de pista
  if (movMode == LINETRACKING_MODE) {
    // Configura a velocidade para um nível reduzido e de alta estabilidade dinâmica (PWM = 150)
    // Reduzir a velocidade evita que a inércia centrífuga lance o veículo para fora de curvas fechadas
    carSpeed = 150;

    // Amostra os sinais lógicos dos três sensores ópticos reflexivos TCRT5000:
    // Nível HIGH: O sensor detectou a fita preta (baixa reflexão de radiação infravermelha)
    // Nível LOW:  O sensor detectou o fundo branco reflexivo da pista
    int leftVal = digitalRead(LineTeacking_Pin_Left);
    int midVal  = digitalRead(LineTeacking_Pin_Middle);
    int rightVal = digitalRead(LineTeacking_Pin_Right);

    // Condição 1: Apenas o sensor central detecta a faixa preta (robô perfeitamente alinhado com a pista)
    if (midVal == HIGH && leftVal == LOW && rightVal == LOW) {
      forward(); // Mantém deslocamento retilíneo para a frente
    }
    // Condição 2: O sensor esquerdo detectou a faixa preta (o robô desviou-se para o lado direito da linha)
    else if (leftVal == HIGH && rightVal == LOW) {
      // Efetua manobra rápida de correção angular girando as rodas para virar à direita e recentralizar
      right();
    }
    // Condição 3: O sensor direito detectou a faixa preta (o robô desviou-se para o lado esquerdo da linha)
    else if (rightVal == HIGH && leftVal == LOW) {
      // Efetua manobra rápida de correção angular girando as rodas para virar à esquerda e recentralizar
      left();
    }
    // Condição 4: Todos os três sensores detectam a faixa preta simultaneamente (linha transversal de chegada)
    else if (midVal == HIGH && leftVal == HIGH && rightVal == HIGH) {
      forward(); // Prossegue avançando através do cruzamento
    }
    // Condição 5: Nenhum sensor detecta a faixa preta (robô perdeu momentaneamente a linha ou fundo homogêneo)
    else if (midVal == LOW && leftVal == LOW && rightVal == LOW) {
      // Mantém a velocidade e avança cautelosamente até reencontrar a trajetória
      forward();
    }
    // Condição padrão de segurança para combinações transitórias de transição
    else {
      forward();
    }
  }
}

// =====================================================================================
// FUNÇÕES ELEMECÂNICAS DE CONTROLE DOS MOTORES DC TT ATRAVÉS DO DRIVER L298N
// =====================================================================================

// Função para acionamento simultâneo das quatro rodas no sentido PARA A FRENTE
void forward() {
  // Ajusta a modulação por largura de pulso (PWM) nos pinos de habilitação de potência
  analogWrite(ENA, carSpeed);
  analogWrite(ENB, carSpeed);

  // Configuração lógica do Motor Esquerdo (Motor A): Sentido de rotação horário
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);

  // Configuração lógica do Motor Direito (Motor B): Sentido de rotação horário
  digitalWrite(IN3, LOW);
  digitalWrite(IN4, HIGH);
}

// Função para acionamento das quatro rodas em sentido de MARCHA A RÉ (RECUO)
void back() {
  // Modula a velocidade de recuo através dos pinos PWM ENA e ENB
  analogWrite(ENA, carSpeed);
  analogWrite(ENB, carSpeed);

  // Configuração lógica do Motor Esquerdo (Motor A): Sentido de rotação anti-horário
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, HIGH);

  // Configuração lógica do Motor Direito (Motor B): Sentido de rotação anti-horário
  digitalWrite(IN3, HIGH);
  digitalWrite(IN4, LOW);
}

// Função para realizar manobra de GIRO À ESQUERDA (ROTAÇÃO ANTI-HORÁRIA SOBRE O EIXO)
void left() {
  // Ajusta a velocidade de rotação angular por PWM
  analogWrite(ENA, carSpeed);
  analogWrite(ENB, carSpeed);

  // Para girar à esquerda com raio nulo (Pivot Turn):
  // As rodas do lado esquerdo giram em marcha a ré (puxam para trás)
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, HIGH);

  // As rodas do lado direito giram para a frente (empurram para a frente)
  digitalWrite(IN3, LOW);
  digitalWrite(IN4, HIGH);
}

// Função para realizar manobra de GIRO À DIREITA (ROTAÇÃO HORÁRIA SOBRE O EIXO)
void right() {
  // Ajusta a velocidade de rotação angular por PWM
  analogWrite(ENA, carSpeed);
  analogWrite(ENB, carSpeed);

  // Para girar à direita com raio nulo (Pivot Turn):
  // As rodas do lado esquerdo giram para a frente (empurram para a frente)
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);

  // As rodas do lado direito giram em marcha a ré (puxam para trás)
  digitalWrite(IN3, HIGH);
  digitalWrite(IN4, LOW);
}

// Função para PARADA COMPLETA E CORTE DE TORQUE DE TODOS OS MOTORES
void stop() {
  // Zera imediatamente o ciclo de trabalho PWM nos canais de habilitação
  analogWrite(ENA, 0);
  analogWrite(ENB, 0);

  // Desliga todos os transistores da Ponte H do motor esquerdo (roda livre / repouso)
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, LOW);

  // Desliga todos os transistores da Ponte H do motor direito (roda livre / repouso)
  digitalWrite(IN3, LOW);
  digitalWrite(IN4, LOW);
}
5.7 Desconstrução e Análise Funcional Aprofundada Linha a Linha
Para consolidar o domínio conceitual da programação embarcada, disseca-se a seguir o comportamento analítico de cada seção do firmware:
1. Mapeamento de Pinos e Constantes de Pré-compilação
- O emprego de qualificadores
const intpara a identificação dos pinos de hardware assegura que o compilador GNUavr-gccaloque esses identificadores em registradores imediatos da CPU, economizando a preciosa memória SRAM de 2 KB do ATmega328P. - A declaração de constantes hexadecimais literais para os comandos do controle remoto (
0x00FF18E7, etc.) espelha o padrão estabelecido pelo fabricante do controle para o protocolo NEC de 32 bits, onde os 16 bits superiores contêm o endereço e sua inversão e os 16 bits inferiores representam o comando da tecla e seu respectivo complemento booleano.
2. Função setup()
- A chamada
Serial.begin(9600)configura os registradoresUBRR0HeUBRR0Lda UART para taxa de transmissão de 9600 bps sob clock de 16 MHz, estabelecendo o canal de depuração para testes de bancada. - O método
irrecv.enableIRIn()inicializa o temporizador Timer2 do ATmega328P para gerar interrupções periódicas de amostragem no pino digital D13 a cada 50 microssegundos. - A configuração dos pinos ENA e ENB como saídas e sua escrita em nível
HIGHinicial garante que os canais de potência do driver L298N fiquem habilitados para receber pulsos de modulação analógicaanalogWrite(). - O método
myservo.attach(SERVO)assume o controle do temporizador Timer1 de 16 bits para produzir trens de pulsos PWM com período de 20 ms (50 Hz), enquantomyservo.write(90)ajusta a largura desse pulso para , posicionando mecanicamente o sensor ultrassônico apontado para a frente.
3. Função loop() e Despacho Concorrente
- A arquitetura do
loop()não utiliza funções de bloqueio de longa duração (delay()). Em vez disso, invoca ciclicamente o método de recepçãorecvData()e despacha o controle para os três módulos de modo (moveMode(),obstaclesMode()elinetrackingMode()). - Como apenas uma modalidade está ativa por vez (determinada pelo valor da variável
movMode), as outras duas funções retornam imediatamente sem consumir ciclos de instrução do microcontrolador.
4. Função recvData() e Watchdog de Segurança
- Ao capturar um datagrama no método
irrecv.decode(&results), a variável de temporecvTimeé imediatamente sincronizada com o relógio do sistemamillis(). - Dentro da função
moveMode(), a condição condicionalmillis() - recvTime >= 500atua como um interruptor de homem-morto (Dead Man’s Switch). Caso o sinal de rádio infravermelho seja bloqueado por um obstáculo físico ou o operador solte o botão do controle remoto, o veículo interrompe o deslocamento após meio segundo, impedindo acidentes e choques contra paredes. - A instrução
irrecv.resume()limpa os registradores de captura de borda da biblioteca para que um novo comando possa ser decodificado sem perda de pacotes.
5. Função obstaclesMode() e Varredura Panorâmica
- Enquanto a rota frontal estiver livre (), o robô desloca-se a uma velocidade de cruzeiro de PWM = 200.
- Ao encontrar um obstáculo frontal (), a função
stop()anula o avanço do veículo. O servomotor então gira a cruzeta para (lado direito) e aguarda 500 ms para que a inércia física da carcaça do sensor cesse antes de chamargetDistance(). Em seguida, o servo realiza o giro panorâmico completo até (lado esquerdo), aguarda 700 ms e efetua a medição da rota esquerda. - A comparação matemática entre
rightDistanceeleftDistanceelege a direção que oferece a maior folga métrica para manobra, acionando o giro sobre o próprio eixo por um intervalo calibrado de 360 ms com retorno centralizado do servo a .
6. Função linetrackingMode() e Controle Óptico
- No modo seguidor de linha, a velocidade é deliberadamente parametrizada para um valor menor (
carSpeed = 150). Isso decorre da física de inércia rotacional: como o veículo utiliza tração por arrasto lateral em quatro rodas, frenagens e guinadas a velocidades elevadas provocariam derrapagem excessiva dos pneus de borracha, fazendo a matriz óptica perder o contato com a faixa preta. - O sensor centralizado
LineTeacking_Pin_Middleorienta o deslocamento retilíneo. Quando o sensor esquerdo ou direito acusa nível lógico alto, os métodosright()ouleft()acionam os pares de rodas em sentidos opostos, recolocando a matriz sobre a linha preta com tempos de resposta da ordem de milissegundos.
7. Funções de Atuação dos Motores (forward, back, left, right, stop)
- A tabela-verdade dos circuitos lógicos do L298N é implementada diretamente através de pares de instruções
digitalWrite(INx, HIGH/LOW). - No avanço (
forward), IN1=HIGH e IN2=LOW fazem os motores esquerdos girarem para a frente, enquanto IN3=LOW e IN4=HIGH fazem os motores direitos girarem no mesmo sentido linear. - No giro sobre o próprio eixo (
lefteright), os pares de motores são comandados com sentidos de rotação rigorosamente invertidos (um lado em avanço e o outro lado em recuo), gerando um conjugado de torque puro de rotação sobre o centro de gravidade do chassi.
Módulo 6 — Teste Inicial da Programação e Calibração Prática
Após a conclusão bem-sucedida da gravação do firmware na placa Arduino Uno R3, inicia-se o protocolo de validação funcional e calibração de campo dos subsistemas de hardware.
Protocolo de Validação Inicial em Bancada Elevada
Para evitar acidentes e quedas caso os motores estejam com a rotação invertida, execute o primeiro teste mecânico com o chassi do robô apoiado sobre um suporte elevado (como uma caixa de papelão resistente ou um bloco de madeira), de modo que as quatro rodas de borracha permaneçam completamente suspensas no ar sem tocar na mesa:
- Desconecte o cabo USB de programação do computador;
- Certifique-se de que duas baterias 18650 plenamente carregadas (tensão medida no multímetro superior a 7,4 V) estejam inseridas no suporte traseiro com a polaridade correta;
- Acione a chave geral mecânica para a posição LIGADA (ON). Os LEDs indicadores de alimentação do Arduino Uno, do Sensor Shield V5.0 e do módulo driver L298N acenderão;
- Observe o servomotor frontal: ele deve executar um movimento rápido e posicionar o sensor ultrassônico perfeitamente voltado para a frente em 90°;
- Aponte o controle remoto infravermelho para a lente preta do receptor frontal AX-1838HS e pressione a tecla CH- (ativa o modo manual). O robô emitirá mensagem de modo manual caso esteja conectado à porta serial;
- Pressione a tecla numérica 2 (frente): as quatro rodas devem girar vigorosamente no sentido de deslocamento para a frente. Caso algum par de rodas gire no sentido oposto, desligue a chave geral e inverta a posição dos dois fios correspondentes nos bornes verdes OUT1/OUT2 ou OUT3/OUT4 do módulo L298N;
- Pressione a tecla 8 (marcha a ré), 4 (giro à esquerda), 6 (giro à direita) e 5 (parada), confirmando que cada comando do teclado responde conforme o esperado;
- Teste a parada automática de segurança: mantenha a tecla 2 pressionada e solte-a. As rodas deverão cessar a rotação após aproximadamente 500 milissegundos.
Calibração da Matriz de Sensores de Linha TCRT5000
A sensibilidade da matriz de três sensores ópticos reflexivos TCRT5000 varia de acordo com a rugosidade do piso, a cor do solo e a iluminação ambiente da sala (lâmpadas fluorescentes, LEDs ou luz solar direta). Para calibrar o limiar de comutação do comparador analógico LM393:
- Prepare uma superfície plana de teste utilizando uma folha de papel cartolina branca com um trecho de fita isolante preta fosca (largura de 18 mm a 20 mm) colada sobre ela;
- Posicione o robô sobre a cartolina de modo que o sensor óptico esquerdo fique posicionado exatamente sobre a área branca reflexiva;
- Com o auxílio de uma chave de fenda de ponta fina, gire lentamente o potenciômetro trimpot azul do sensor esquerdo no sentido horário ou anti-horário até que o LED vermelho de status do módulo apague (indicando leitura de nível lógico LOW para fundo branco);
- Em seguida, deslize o sensor esquerdo sobre a fita isolante preta: o LED indicador vermelho da placa deve acender imediatamente (indicando leitura de nível lógico HIGH para a linha preta);
- Repita o mesmo procedimento exato de calibração fina de sensibilidade para o sensor óptico central e para o sensor óptico direito;
- Pressione a tecla CH+ do controle remoto (Modo Seguidor de Linha) e coloque o robô sobre uma pista circular desenhada com fita isolante preta. O robô deverá seguir a trajetória da linha realizando correções automáticas suaves e contínuas.
Módulo 7 — Personalização Avançada e Expansão do Sistema
A arquitetura eletromecânica aberta do Kit 4WD Robô AD001 permite a realização de customizações profundas no software embarcado e a integração de módulos de comunicação adicionais, transformando a plataforma básica em uma estação avançada de pesquisa mecatrônica.
Calibração e Otimização do Perfil de Velocidade PWM
O coeficiente de atrito estático e dinâmico entre os pneus de borracha sintética de 65 mm e a superfície do piso afeta diretamente a aceleração linear e a capacidade de frenagem do robô. Em pisos lisos (como porcelanato ou piso epóxi), uma aceleração repentina pode causar derrapagem (wheel spin), enquanto em superfícies de maior atrito (como pisos de madeira rústica ou carpete baixo), o torque resistente pode exigir ciclos de trabalho PWM mais elevados para vencer a inércia de partida.
Você pode ajustar as variáveis de velocidade no início das funções do firmware para calibrar o comportamento dinâmico de acordo com seu ambiente de testes:
// Ajuste fino dos perfis de velocidade PWM no código-fonte
const int SPEED_MANUAL_MAX     = 250; // Velocidade máxima para manobras teleoperadas em pisos abertos (faixa de 0 a 255)
const int SPEED_OBSTACLE_CRUISE = 180; // Velocidade de cruzeiro moderada para navegação e desvio de obstáculos
const int SPEED_LINE_TRACKING  = 130; // Velocidade reduzida e estabilizada para manter aderência estrita em curvas fechadas
Ao operar em pisos com atrito excessivamente baixo, reduzir SPEED_LINE_TRACKING de 150 para 120-130 elimina oscilações pendulares na pista e impede que o veículo ultrapasse transversalmente faixas pretas em curvas com raio menor que 30 cm.
Expansão para Controle Remoto Sem Fio via Bluetooth (Módulo HC-05 / HC-06)
A placa de expansão Arduino Sensor Shield V5.0 possui uma barra dedicada de quatro pinos para comunicação serial UART (pinos VCC, GND, TX e RX). Essa interface permite acoplar diretamente um módulo transceptor de radiofrequência Bluetooth clássico (como o HC-05 ou HC-06) para telecomando do robô através de smartphones Android ou computadores pessoais via terminal serial ou aplicativos com joystick virtual:
- Pinagem do Módulo Bluetooth:
- Pino
VCCdo HC-05 conectado ao pino5Vda porta de comunicação do Shield; - Pino
GNDdo HC-05 conectado ao pinoGNDda porta de comunicação; - Pino
TXDdo HC-05 conectado ao pino digitalD0 (RX)do Arduino; - Pino
RXDdo HC-05 conectado através de um divisor resistivo de tensão (com resistores de 1 kΩ e 2 kΩ para reduzir o sinal lógico de 5V para 3,3V) ao pino digitalD1 (TX)do Arduino.
- Pino
- Integração de Software:
Basta acrescentar a leitura do barramento serial dentro do laço
loop()para interpretar caracteres ASCII enviados pelo aplicativo móvel:
// Trecho modular para expansão com controle Bluetooth serial
if (Serial.available() > 0) {
  char cmd = Serial.read(); // Lê o caractere enviado pelo smartphone via Bluetooth
  recvTime = millis();      // Atualiza a marca temporal para manter o robô em movimento
  movMode = MOVE_MODE;      // Força o modo de controle manual

  if (cmd == 'F' || cmd == '2') direction = FORWARD;
  else if (cmd == 'B' || cmd == '8') direction = BACK;
  else if (cmd == 'L' || cmd == '4') direction = LEFT;
  else if (cmd == 'R' || cmd == '6') direction = RIGHT;
  else if (cmd == 'S' || cmd == '5') direction = STOP;
}
⚠️ Importante ao Usar Bluetooth na Porta Serial de Hardware: Como os pinos D0 e D1 são os mesmos utilizados pelo chip conversor USB para programação pelo computador, sempre desconecte o módulo Bluetooth durante a gravação de novos programas pela Arduino IDE para evitar colisões no barramento serial.
Mapeamento e Customização de Controles Remotos Universais
Caso deseje utilizar um controle remoto infravermelho de televisão ou controle universal em substituição ao controle de 21 teclas original do kit, carregue um sketch elementar de captura serial da biblioteca IRremote para identificar os códigos hexadecimais emitidos pelas teclas de seu controle alternativo:
#include <IRremote.h>
const int RECV_PIN = 13;
IRrecv irrecv(RECV_PIN);
decode_results results;

void setup() {
  Serial.begin(9600);
  irrecv.enableIRIn();
  Serial.println(F("Aponte seu controle remoto e pressione as teclas..."));
}

void loop() {
  if (irrecv.decode(&results)) {
    Serial.print(F("Codigo Hexadecimal Capturado: 0x"));
    Serial.println(results.value, HEX);
    irrecv.resume();
  }
}
Anote os códigos hexadecimais exibidos no Monitor Serial ao pressionar as setas direcionais de seu controle e substitua os valores correspondentes nas constantes KEY_2, KEY_4, KEY_6, KEY_8 e KEY_5 do firmware oficial.
Guia Diagnóstico e Resolução de Problemas (Troubleshooting)
Esta seção consolida a matriz diagnóstica de falhas mais abrangente para o Kit 4WD Robô AD001, espelhando e aprofundando as soluções de engenharia para problemas de compilação, comunicação serial, alimentação de potência, desvio sensorial e acionamento eletromecânico:
Matriz Diagnóstica de Falhas Eletromecânicas e de Software
| Sintoma Observado / Falha | Causa Raiz Provável | Ação Corretiva Técnica Passo a Passo |
|---|---|---|
Erro de compilação: IRrecv does not name a type ou decode_results was not declared | Instalação de versão incompatível da biblioteca IRremote (versão 4.x com breaking changes de API). | Acesse o Gerenciador de Bibliotecas da Arduino IDE, localize IRremote e faça o downgrade para a versão homologada 2.8.0, ou instale a biblioteca via arquivo ZIP fornecido no pacote oficial RB1266-AD001.zip. |
Erro de gravação USB: avrdude: stk500_recv(): programmer is not responding | 1. Porta COM incorreta selecionada na IDE. 2. Driver serial CH340 ausente no Windows. 3. Conflito elétrico no pino digital D1 (compartilhado com o sensor de linha central). | 1. Abra o Gerenciador de Dispositivos e confirme a porta COM correta. 2. Instale o driver CH341SER.EXE.3. Desconecte temporariamente o jumper do pino D1 do Arduino Sensor Shield durante o upload e reconecte-o assim que o carregamento for concluído. |
| Os quatro motores não giram e emitem apenas um zumbido de alta frequência | 1. Tensão das baterias 18650 insuficiente (< 6,8 V total sob carga). 2. Jumpers de habilitação ENA / ENB ausentes ou desconectados do L298N. 3. Ciclo de trabalho PWM muito baixo para romper o atrito estático da caixa de engrenagens 1:48. | 1. Recarregue as baterias até atingirem 4,2 V por célula (8,4 V total). 2. Verifique se os cabos vindos dos pinos D6 e D5 estão firmemente conectados aos pinos ENA e ENB do driver L298N. 3. Eleve o valor de carSpeed no código para pelo menos 180-200. |
| Um dos lados do robô gira no sentido oposto ao avançar (veículo gira em círculos) | Fiação do par de motores correspondente invertida nos bornes verdes OUT1/OUT2 ou OUT3/OUT4 do L298N. | Desligue a chave geral de energia. Com o auxílio de uma chave de fenda pequena, desaperte os parafusos do borne do lado afetado e inverta a posição física dos dois fios vermelho e preto entre si. Aperte novamente e teste. |
| O robô não responde a nenhum comando emitido pelo controle remoto infravermelho | 1. Película plástica isolante transparente ainda inserida no compartimento de bateria do controle. 2. Bateria tipo botão CR2025 descarregada (< 2,7 V). 3. Fiação do receptor AX-1838HS invertida (GND, VCC ou Sinal). 4. Interferência óptica severa por incidência direta de raios solares. | 1. Puxe e remova a fita plástica protetora da bateria do controle. 2. Substitua a bateria CR2025 por uma unidade nova de 3V. 3. Revise as conexões do pino Y ao pino D13, R ao 5V e G ao GND. 4. Opere o robô protegido de luz solar direta intensa ou lâmpadas incandescentes focadas. |
| O robô desliga ou reinicia sozinho (reset espúrio) no momento exato em que os motores arrancam | Queda brusca de tensão no barramento lógico (Brownout Reset) causada pela alta corrente de partida (inrush current) dos motores DC. | 1. Substitua ou recarregue as baterias 18650. 2. Assegure-se de que o terra comum (Common Ground) entre o borne GND do L298N e o GND do Arduino esteja com cabo condutor de boa bitola. 3. Adicione um capacitor eletrolítico de desacoplamento de 100 µF a 470 µF (16 V) entre os pinos 5V e GND do Arduino Shield. |
| O servomotor frontal treme, oscila continuamente ou não alcança os ângulos de 10° ou 180° | 1. Corrente instantânea exigida pelo servo sobrecarregando a linha regulada de 5V do Arduino. 2. Horn plástico montado com descentralização mecânica em relação ao eixo interno do servo. | 1. Verifique se o pino de alimentação do servo está recebendo 5V estáveis. 2. Solte o parafuso central do braço do servomotor, recoloque o eixo na posição neutra de 90° via software e reinstale o braço plástico rigorosamente alinhado com a linha frontal. |
| O sensor ultrassônico retorna distâncias fixas de 0 cm ou valores espúrios maiores que 400 cm | 1. Pinos TRIG e ECHO invertidos na placa Sensor Shield. 2. Obstáculo frontal constituído por material de alta absorção acústica (tecidos felpudos, espumas ou cortinas). 3. Abraçadeira plástica exercendo pressão mecânica excessiva sobre o corpo metálico do transdutor. | 1. Verifique se o pino ECHO está conectado a A0 e o pino TRIG a A1. 2. Efetue testes direcionando o sensor contra anteparos rígidos e planos (paredes de alvenaria, papelão ou compensado de madeira). 3. Afrouxe ligeiramente as abraçadeiras plásticas de sustentação do módulo. |
| O robô perde a linha preta nas curvas ou não faz nenhuma correção no Modo Seguidor de Linha | 1. Trimpots dos comparadores LM393 dos módulos TCRT5000 descalibrados. 2. Distância vertical entre os sensores ópticos e o solo fora da faixa focal ideal (5 mm a 10 mm). 3. Velocidade excessiva no modo seguidor de linha gerando derrapagem inercial. | 1. Execute o procedimento de calibração fina descrito no Módulo 6 ajustando os potenciômetros até os LEDs acenderem apenas sobre a linha preta. 2. Verifique se os dois espaçadores plásticos foram devidamente instalados sob cada sensor. 3. Reduza a variável carSpeed dentro de linetrackingMode() para 120-130. |
Perguntas Frequentes (FAQ Técnico)
1. Por que é estritamente necessário utilizar duas baterias 18650 de íon de lítio em vez de pilhas alcalinas comuns AA de 1,5 V?
Quatro motores de corrente contínua com redução 1:48 exigem em conjunto picos transitórios de corrente de partida superiores a 1,5 A a 2,0 A. Quatro pilhas alcalinas comuns AA de 1,5 V (totalizando 6,0 V) possuem uma resistência interna consideravelmente alta, fazendo a tensão despencar para menos de 4,0 V durante a partida dos motores, o que dispara o circuito de supervisão de subtensão (Brownout Detector) do microcontrolador ATmega328P e causa o reinício contínuo da placa Arduino. As células de íon de lítio 18650 possuem baixíssima resistência interna e alta taxa de descarga contínua (superior a 2C a 5C), sustentando a tensão estável em 7,4 V nominais mesmo sob plena aceleração dos atuadores.
2. Qual é a finalidade dos dois espaçadores plásticos instalados sob cada sensor óptico de linha TCRT5000?
O fototransistor e o diodo emissor infravermelho integrados no módulo TCRT5000 possuem uma distância focal óptica de máxima sensibilidade situada rigorosamente entre 5 mm e 10 mm de distância do alvo reflexivo. Caso a placa sensora fosse aparafusada diretamente colada ao chassi de acrílico sem os espaçadores, a distância até o piso ficaria em torno de 18 mm a 22 mm (devido ao diâmetro de 65 mm das rodas de tração), distância excessiva na qual a radiação de 950 nm sofre dispersão difusa acentuada e impede a detecção confiável da fita preta. A inclusão dos espaçadores rebaixa mecanicamente a matriz para a zona focal ideal.
3. Como funciona a comutação entre os três modos sem conflito no laço loop()?
O firmware foi projetado como uma Máquina de Estados Finitos com despacho condicional. A variável global movMode funciona como seletor hierárquico. Ao pressionar as teclas de comutação no controle remoto (CH-, CH ou CH+), a função recvData() altera o valor de movMode e invoca a função stop() para zerar os motores. Quando a execução do laço loop() alcança as chamadas moveMode(), obstaclesMode() e linetrackingMode(), cada rotina verifica como primeira instrução se o seu modo específico é o ativo. Se não for, ela retorna imediatamente sem executar nenhuma instrução de atuador, garantindo transições perfeitamente limpas e sem concorrência de comandos nos pinos do L298N.
Solução de problemas
Olá! Sou o assistente técnico da RoboBuilders. Descreva seu problema com o Kit 4WD Robô AD001 – Curso Completo de Montagem e Programação e eu ajudarei a encontrar a solução.
O assistente usa IA e pode errar. Confirme informações críticas no datasheet oficial do fabricante.